








22 10月 2025 | エンジニアリング
グローバルな学習、ローカルな走行:日本からの教訓
日本への進出により、世界で最も複雑な走行環境の一つでWayveのAIドライバーの真価が問われました。わずか数ヶ月のうちに、当社のAIは東京の道路に適応し、グローバルなパフォーマンスを向上させ、日産の次世代ProPILOTプロトタイプを動かすまでになりました。これは自動運転2.0の拡張性を証明するものです。
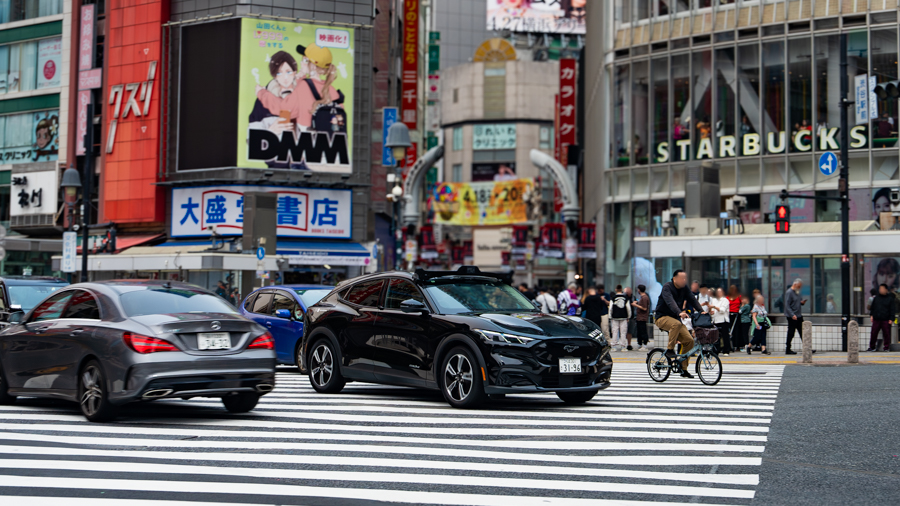
日本は、世界で最も複雑な走行環境の一つです。道は狭く混雑しており、道路標識やエチケットは複雑で、天候も瞬時に変化します。WayveのAIドライバーにとって、日本への進出は適応力の究極のテストとなります。
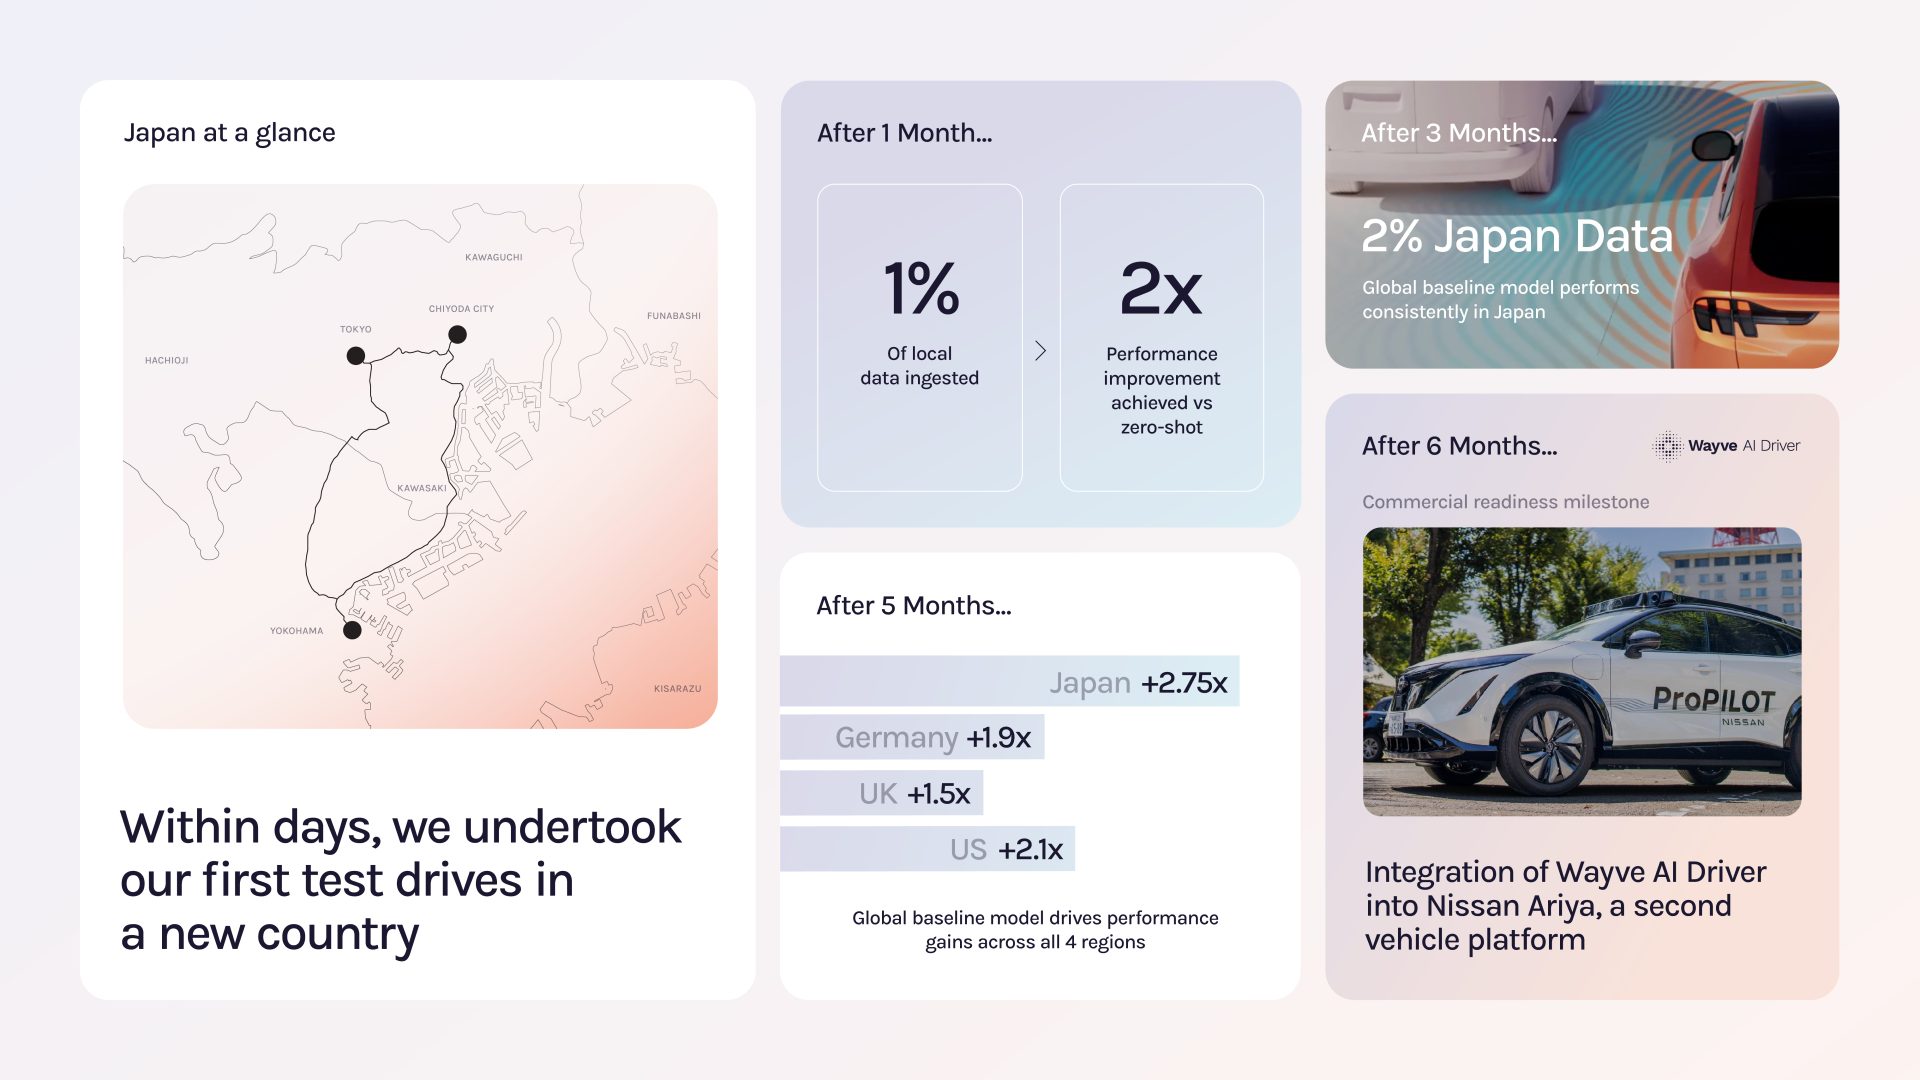
今年初め、当社は日本に新たな試験・開発センターを開設し、横浜で開発フリートを立ち上げました。開始からわずか数日で、WayveのAIドライバーは初めての国での走行を開始しました。高精度マップや再設計を必要とせず、ロンドン、サンフランシスコ、シュトゥットガルト、そしてその他無数の都市ですでに学習済みのAIモデルをそのまま活用したのです。その後の成果は、当社の自動運転2.0アプローチが、他の自動運転手法よりも迅速かつ効率的に、未知の新しい環境へ拡張できることを改めて証明しました。
グローバルな走行インテリジェンスを支える基盤
Wayveの自動運転2.0アプローチの核心にあるのは、Wayve基盤モデル(Wavye Foundation Model)です。これはWayveのAIドライバーの中央知能として機能する汎用的な世界モデルです。このモデルは、当社の研究開発フリート、パートナーのフリート、その他のソースから収集された、膨大かつ多様なグローバル走行データのコーパスから学習します。このデータの多様性を通じて、運動の物理法則から人間や車両の挙動の機微に至るまで、世界がどのように動くかについての豊かな理解を構築します。
基盤モデルは、すべての展開先で共有される知識の源として機能します。道路利用者の行動、インフラの構造、交通の流れといった走行の普遍的な原則を学習するため、AIは複雑で構造化されていない環境においても推論し、意思決定を行うことができます。人間が持つ世界に対するメンタルモデルと同様に、予測的な表現を構築することで、新しい状況を予測し、インテリジェントに対応することを可能にします。
当社は定期的に、路上走行モデルに使用されるものよりも大幅に大きく多様なデータセットを用いて、基盤モデルの新しいバージョンをトレーニングし、拡張しています。新しいイテレーション(反復)ごとに根本的な改善がもたらされ、これまで走行したことのない市場を含め、すべての市場でパフォーマンスが向上します。
この中核となる基盤モデルから、実際の道路での展開や微調整(ファインチューニング)用に設計された専用バージョンである走行モデルファミリーを派生させています。これらの走行モデルはさまざまな形態をとることができます。日本のような新しい市場への参入初期には、現地で収集された走行データで微調整されたローカル走行モデルを開発し、AIがその地域特有の交通パターンや道路状況を学習できるようにします。時間の経過とともに、それらの学習内容はグローバル・ベースライン・モデルへと統合されます。これはあらゆる市場からの知識を組み合わせたもので、どこにでも展開可能な単一の高性能モデルを作り上げます。
基盤モデルと走行モデルは共に、WayveのエンボディドAI(身体性AI)テクノロジーのバックボーンを形成しています。基盤モデルがグローバルな知能を提供し、走行モデルがその知能を路上での安全で拡張可能なパフォーマンスへと変換します。つまり、ローカルで学習し、グローバルに向上するのです。
「汎化」と呼ばれるこの適応力により、WayveのAIドライバーは、わずかなローカルデータだけで新しい国でも安全に走行できます。これは、経験豊富なドライバーが数時間ハンドルを握るだけで、見知らぬ道路に適応できるのと非常によく似ています。
Wayveは長年にわたり、自動運転2.0を可能にするこのエンボディドAIテクノロジーの開発に投資してきました。当社は、地域や車両プラットフォームをまたぐ、世界で最も多様な走行データセットの一つを構築してきました。この多様性に、各走行から最大限の学習信号を抽出する高度な技術を組み合わせることで、Wayveとその顧客に、他が模倣することの困難な拡張性の優位性を提供しています。
グローバルな知能からローカルな走行へ
新しい市場に参入する際、当社はまず、ローカルデータや微調整を行う前の「そのままの状態」でAIドライバーがどのように機能するかをテストします。これはゼロショット・パフォーマンスと呼ばれ、グローバルにトレーニングされた当社のAIが、一度も見たことのない環境にいかにうまく汎化できるかを示します。走行前に事前のマッピングや広範なローカライズを必要とする従来のシステムとは異なり、当社のAIは未知の場所でも即座に走行できます。ただし、初期のパフォーマンスは、より広範にテストとトレーニングを行っている市場に比べれば、当然ながら低くなります。
このベースラインを確立した後、初期テストで収集されたデータを使用して、ターゲットを絞ったローカル学習を開始しました。日本において、このプロセスに要したのはわずか数週間でした。データセットに日本で収集された走行データのわずか1.3%を追加しただけで、ゼロショットのベースラインと比較して2倍のパフォーマンス向上を達成しました。展開から2ヶ月以内に、WayveのAIドライバーは、東京の密集した市街地を見事な流暢さと自信を持ってナビゲートしていました。
もしゼロから始めて日本のデータのみでモデルをトレーニングしていたら、同様の結果を得るまでに数年にわたるローカルデータの収集が必要だったかもしれません。しかし、既存の走行モデルを少量のローカルデータで適応させることで、わずか数週間で同じパフォーマンスを達成できるのです。
日本データをグローバル・ベースライン・モデルへ統合
東京で強力なローカル・パフォーマンスを達成した後、次の焦点は、日本データをグローバル・ベースライン・モデル(すべての地域に展開される走行モデル)に統合することでした。目標は、英国、米国、ドイツなどの他の地域で性能低下(リグレッション)を引き起こすことなく、日本でのパフォーマンスを向上させることでした。
数週間にわたる追加のデータ収集を経て、日本のデータはグローバル走行データセットの約2%にまで成長しました。当社はトレーニングのレシピを洗練させ、モデルのパラメータを調整することで、グローバルモデルが特定の道路標識や交通パターンを含む日本のユニークな走行環境をより適切に解釈できるようにしました。これらのアップデートにより、交通密度、ルートの複雑さ、現地の走行条件の違いを考慮した上で、日本の結果はグローバル・ベースラインの平均値に対して期待される範囲内に収まりました。
そのレベルのパフォーマンスが達成されると、当社はすべての地域で改善を促進するためにモデルとトレーニングレシピの最適化を続けました。9月下旬までに、テストを行っているすべての地域で、顕著かつ一貫した向上が確認されました。
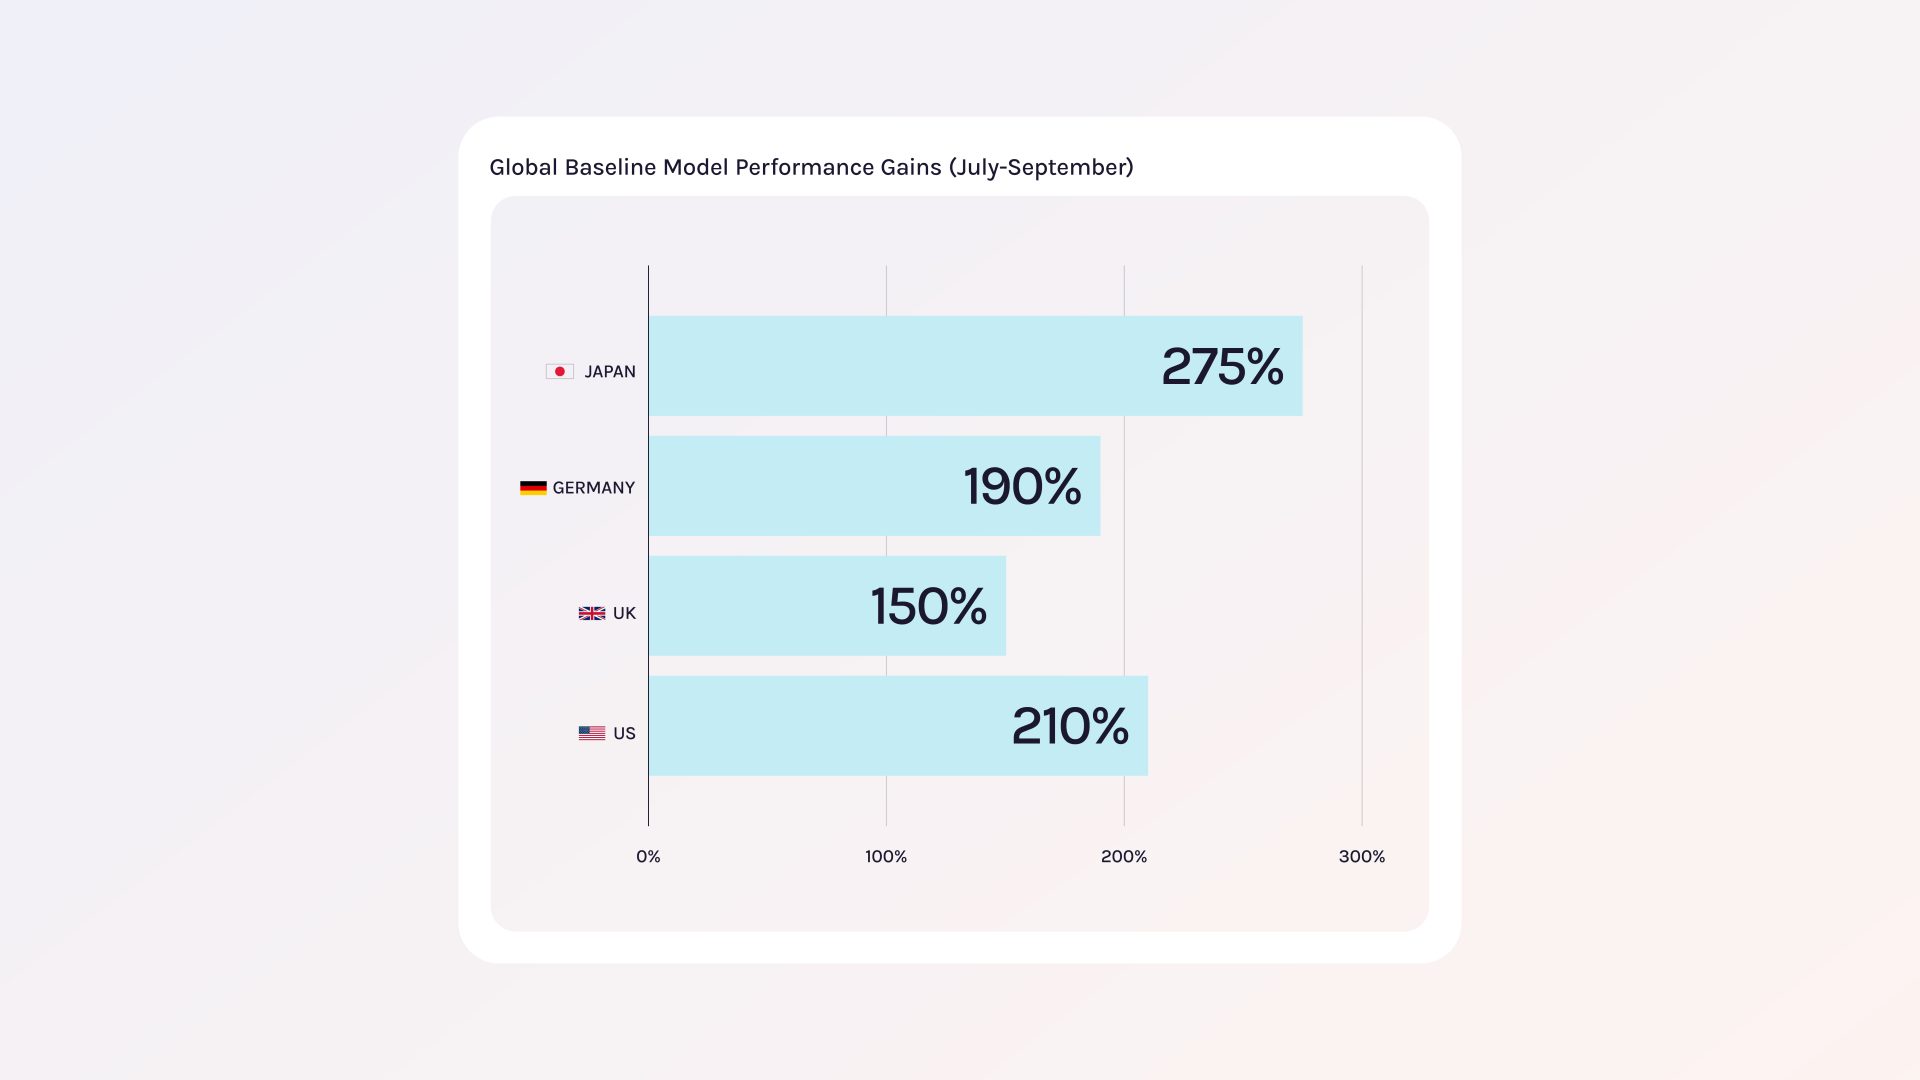
Wayve基盤モデルへの日本に関する理解の追加
走行モデルの適応によってローカルおよびグローバルで強力な改善がもたらされた一方で、データの多様性をより多く取り込み、世界に対する理解を強化するために、基盤モデルのアップデートも行いました。
このモデルにおける日本の走行環境の表現を強化するため、パートナーであるS.RIDEからのデータを初めて追加しました。このデータセットには、日本の密集した都市部の道路、活発な歩行者の動き、複雑な交差点、独特の道路標識など、現実世界の事例が含まれており、これらはモデルがより幅広いグローバルな走行コンテキストを解釈することを学習するのに役立ちました。
このアップデート後、測定可能なパフォーマンスの向上が確認されました。
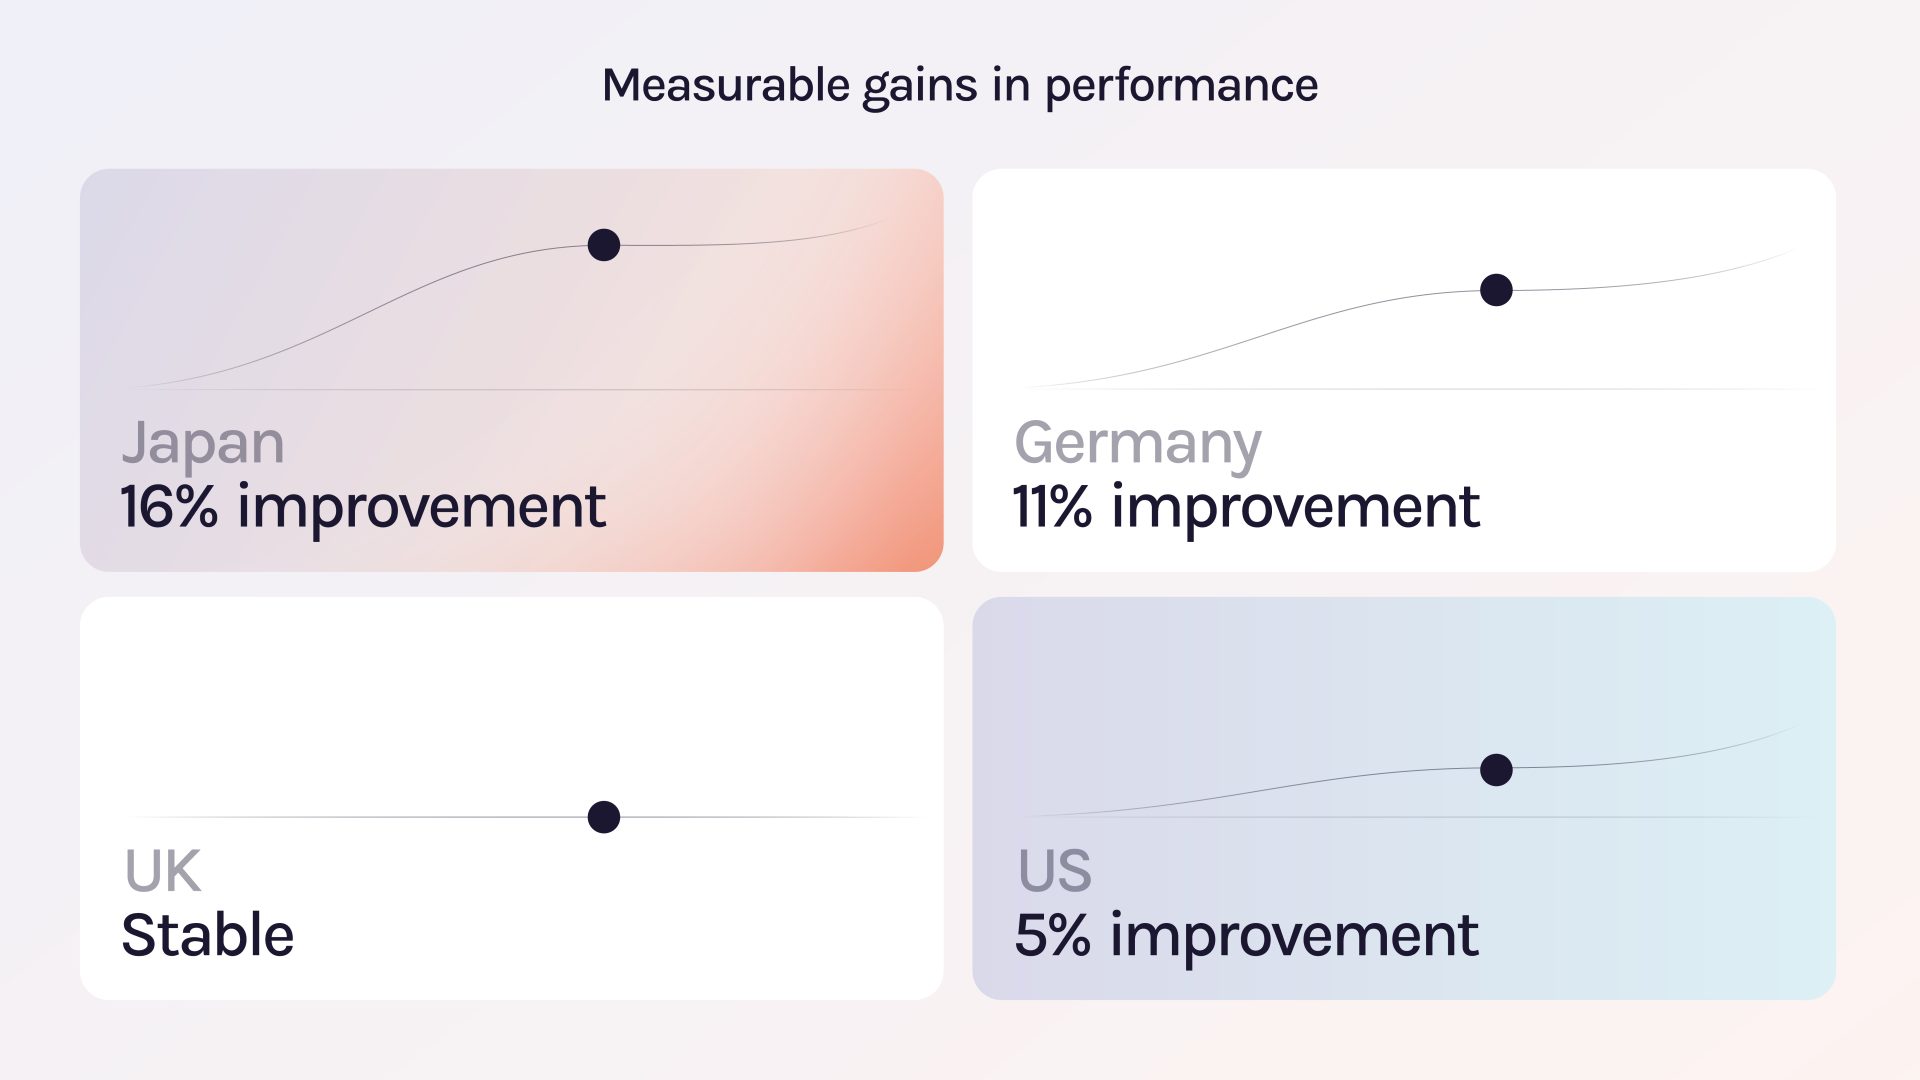
基盤モデルの各アップデートにはより多様なデータが組み込まれ、多くの市場で改善が促進されます。特に、長年テストが行われている英国と比較してローカルデータが少ない日本やドイツのような新しい地域において、その効果は顕著です。
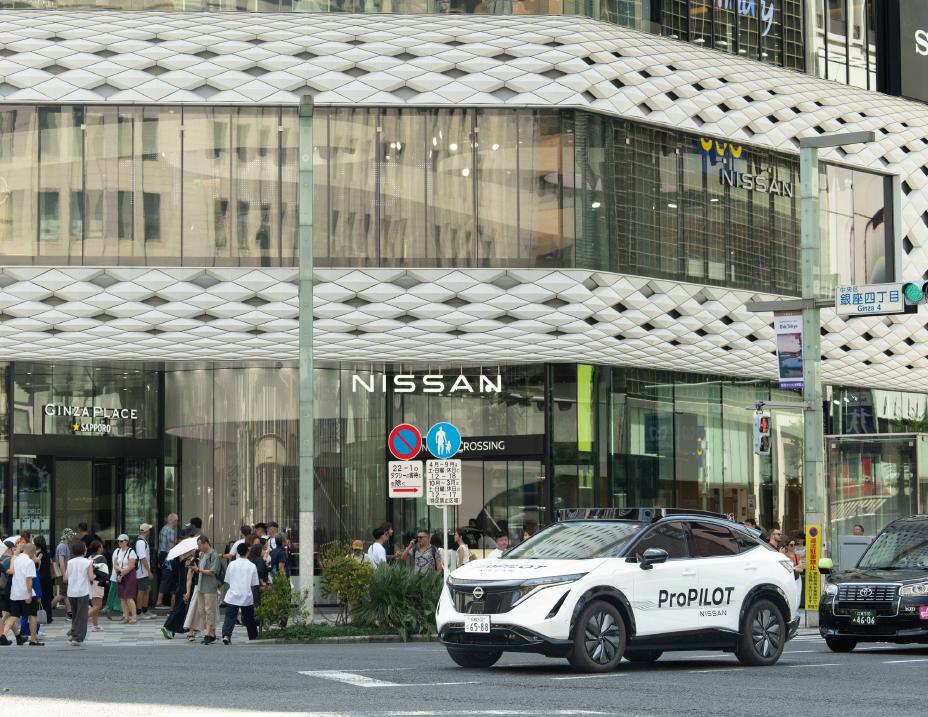
日産アリアによる新しい車両プラットフォームへの拡張
今年の日本での計画の一環として、自社の開発車両以外にも進展を広げる取り組みを行いました。数ヶ月以内に高性能なモデルを立ち上げることができたため、そのモデルを迅速に活用して、日産などのOEMパートナーとの開発をサポートすることができました。
日産との共同作業により、9月に発表された次世代ProPILOT先進運転支援プロトタイプの一部として、WayveのAIドライバーを日産アリアに統合しました。デモンストレーション中、WayveのAIドライバー・ソフトウェアと、次世代LiDARを備えた日産のグラウンド・トゥルース・パーセプション技術を搭載した日産アリアは、東京都心の複雑な街路を安全かつ自信を持って走行しました。
このコラボレーションは、当社のAIが社内の開発車両から自動車メーカーの車両プロトタイプへの統合へと迅速に移行できることを実証し、自動運転2.0と当社のデータドリブン・ソフトウェア・アプローチの拡張性を示しました。
初公開:日産の次世代ProPILOT運転支援技術。WayveのAIドライバー・ソフトウェアと、日産のグラウンド・トゥルース・パーセプションおよび次世代LiDARを搭載。
今後の展望
英国から日本に至るまで、一つのテーマが当社の進歩を定義し続けています。それは「多様性が知能を育む」ということです。新しい道路、データセット、車両のすべてが、世界を理解しナビゲートするWayveのAIドライバーの能力を強化します。
今年の日本での取り組みは、新しい市場でいかに迅速にパフォーマンスを拡張し、その知能を車両や地域間で転送できるかを示しました。わずか数ヶ月の間に、東京での初走行から日産の次世代ProPILOTプロトタイプとの統合まで進展させることができました。
この節目を記念して、ソフトバンクグループ株式会社の代表取締役 会長兼社長である孫正義氏が、Wayveの共同創業者兼CEOのアレックス・ケンダルと共に「東京チャレンジ」に参加しました。これはWayveのAIドライバーをテストする東京でのエキサイティングなドライブです。ロンドンから東京までのWayveの歩みを見守ってきた孫氏は、エンボディドAIがどこまで進化し、真にグローバルな走行インテリジェンスの実現にいかに近づいているかを直接体験しました。
4 11月 2026 | エンジニアリング
言語はAIドライバーの助手席に座るべきであり、制御ループを停滞させてはならない
学習された安全性へのアプローチを探求するシリーズの最終回では、物理的制御と安全性保証における意味的インテリジェンスの役割について考察します。
続きを読む
4 11月 2026 | エンジニアリング
Wayve AI Driverの検証
学習済み安全性へのアプローチを探るシリーズのパート2では、Validation 2.0が、単なる効率的なスケーリングを超えて、企業が自動運転製品を開発し提供する方法を根本的に再構築する様子を探ります。
続きを読む
4 11月 2026 | エンジニアリング
安全なAIドライバーの構築
学習された安全性へのアプローチを探るシリーズのパート1では、Wayveの学習された安全エンベロープ(LSE)を使用して、AIドライバーがどのように意思決定を行うかの一部として安全評価がどのように行われるかを探ります。
続きを読む