自動運転2.0
大規模な汎用性を実現するドライビング・インテリジェンス
エンドツーエンドの運転に対する当社の先駆的なアプローチは、都市、車両、センサー、走行環境を問わず汎用化できるように設計されています。
自動運転2.0とは?
Wayveのミッションは、エンボディド・インテリジェンス(身体化された知能)を通じて、自律的なモビリティを再構築することです。当社のソリューションは、ディープラーニングを活用して自動運転の課題を解決し、詳細な地図やプログラムされたルールを必要とする高コストで複雑なロボットスタックの必要性を排除します。その結果、経験から学習し、あらゆる環境で走行できるエンドツーエンドのソリューションが実現しました。当社はこの次世代のAI中心のアプローチを自動運転2.0と呼んでいます。
自動運転2.0 vs. 自動運転1.0
従来の自動運転1.0アプローチは、手動で設計されたスタック、高精度(HD)マップ、およびルールベースのアプローチに依存しています。これはスケーラビリティを制限し、新しい環境や複雑なシナリオへ迅速に適応する能力を妨げます。Wayveの自動運転2.0は異なる道を歩んでいます。それは、世界を理解し、リスクを予測し、新しい環境に適応するように訓練された、単一の学習済みAIドライバーです。
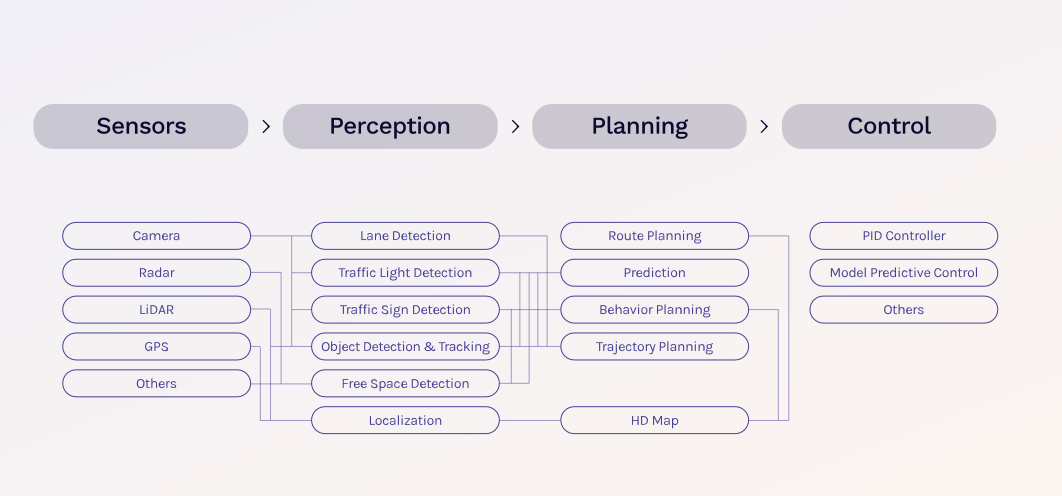
自動運転1.0
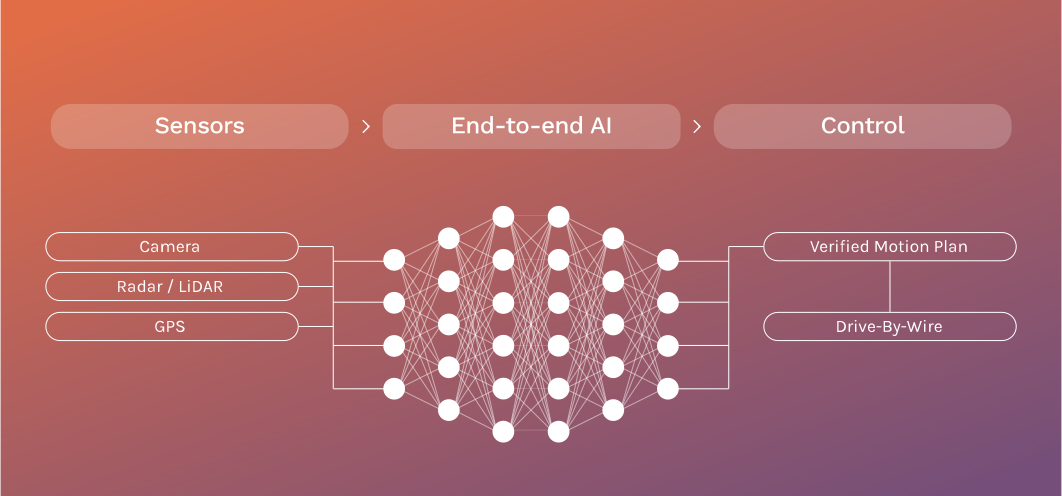
自動運転2.0
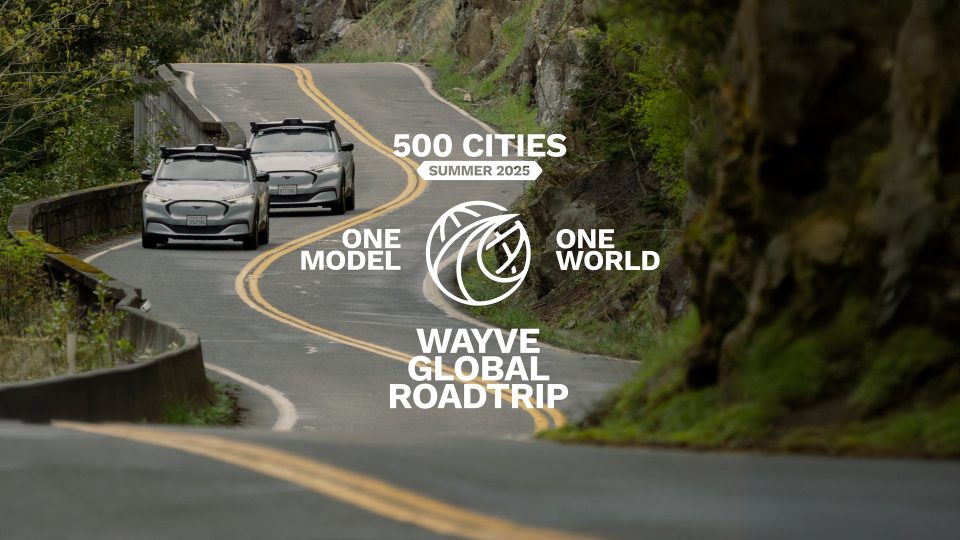
グローバル・ロードトリップ
自動運転2.0による汎用化
自動運転2.0は、自律走行を都市ごとの導入から進化させ、事前の経験がほとんどない世界中の都市への展開を可能にします。
「グローバル・ロードトリップ」は、自動運転2.0が解き放つ可能性を示しました。それは、単一の都市、ルート、または運用ドメインを超えて走行できる自律性です。多くの都市、国、道路の種類、条件下で走行することにより、自動運転2.0は現実世界のあらゆる場面で汎用化できるシステムへの道筋を実証しています。
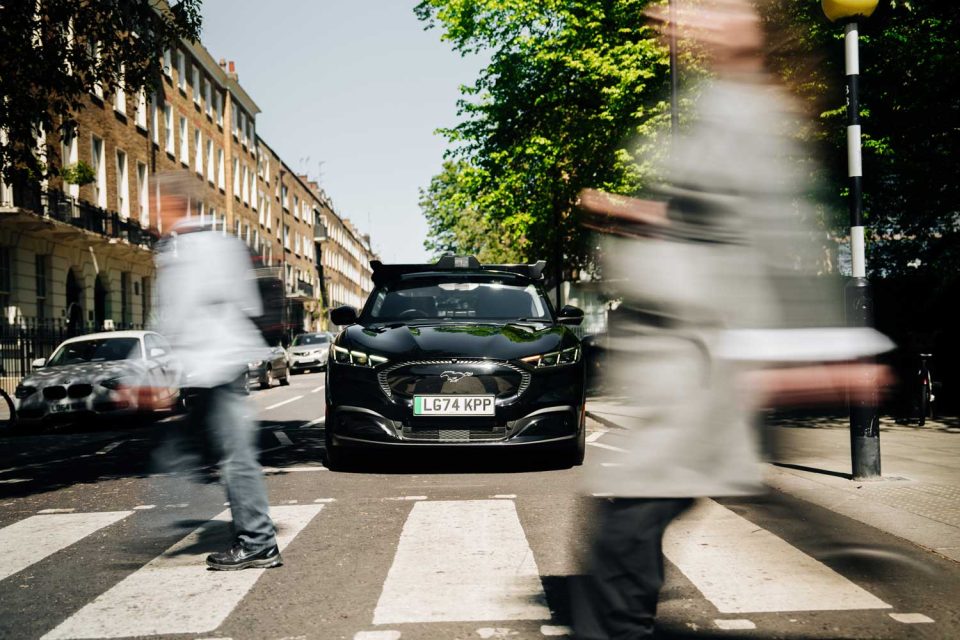
Safety 2.0
安全なドライビング・インテリジェンスの構築
自動運転2.0には、安全性に対する新しいアプローチが必要です。それは、深い世界理解を通じて安全性に取り組むものです。
従来の手法とは異なり、Safety 2.0は、人間のドライバーのように走行環境を自然に解釈するAIこそが真の安全をもたらすと考えています。世界の本質的な複雑さや運転行動を本質的に理解するAIシステムを構築し、それを利用して安全にナビゲートします。この革新的なアプローチは、現実世界の複雑なロングテール事象を解決し、冗長性、フェイルオペレーショナルな動作、ISO 26262やSOTIFなどの自動車安全規格への準拠を含む重要な安全原則に合致しています。
ディープラーニングによる車の運転学習
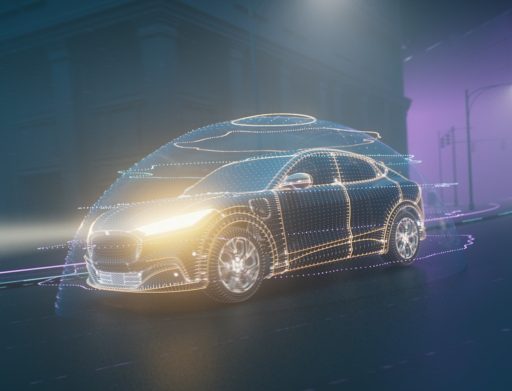
ディープラーニングは、多くの複雑な意思決定問題の解決において大きなブレークスルーを達成しました。Wayveでは、ディープラーニングを使用してAIソフトウェアを訓練し、車両の周囲で人や物体がどのように動くかを認識・予測し、最適な進路を判断できるようにしています。
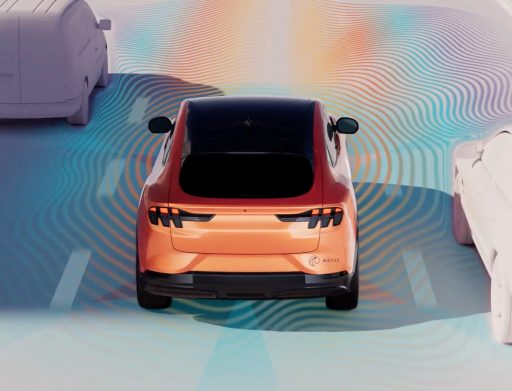
当社のデータ駆動型AIドライバーは、カメラやレーダーからのデータ入力を、ハンドルの操作や減速などの運転出力へと変換します。これは、性能と安全性が徹底的にテストされ、ベース車両に堅牢に統合された単一のニューラルネットワークを通じてシームレスに行われます。
自動運転2.0