AIの未来は画面の中だけで完結するものではありません。
私たちには身体性AIが必要です。それは、自動運転車から汎用ロボットに至るまで、機械が物理的な世界で安全に認識、推論、行動することを可能にする知能です。
Wayve Labsは、機械学習の次なる章を定義することに専念する、当社の最先端研究部門です。
AIの未来は画面の中だけで完結するものではありません。
私たちには身体性AIが必要です。それは、自動運転車から汎用ロボットに至るまで、機械が物理的な世界で安全に認識、推論、行動することを可能にする知能です。
Wayve Labsは、機械学習の次なる章を定義することに専念する、当社の最先端研究部門です。
Wayveの設立以来、研究は私たちが優位性を保つための重要な要素であり続けてきました。当社の取り組みは、世界モデル、視覚・言語・行動モデル(VLA)、ロボット学習、そしてクロスエンボディメントに及びます。私たちは、多様なロボットプラットフォームから学び、それらを通じて行動できるインテリジェントシステムの基盤を構築しています。
Wayveは、AIが実世界で最大のインパクトをもたらすという前提のもと、約10年前に設立されました。
Wayve Labsはこのビジョンから生まれました。私たちは、身体性AIを真に解決するには、AIの最も困難な問題の一つを解決したいと願う科学者にとって最高の環境を創出する必要があると信じています。それは、スケーラブルなデータと計算リソース、実際のロボットプラットフォームへのアクセス、そしてAIの次の段階の基盤を構築するための創造性と決意を持った研究チームがある場所です。
Wayve Labsでは、自動運転車やその先の領域における身体性AIの次なる境地を切り拓いています。当社の研究チームは、ロボティクス、そして機械が周囲の世界を認識し、行動し、相互作用することを可能にするAIモデルの研究に専念しています。
意思決定(エージェント、セマンティクスなど)にとって重要なマルチモーダル入力信号の特徴を効率的に保持しつつ、無関係なノイズを排除する表現をどのように学習するのでしょうか?
運転のために構築したデータとシステムを、モビリティとマニピュレーションにおける多様なロボットプラットフォームへの展開を加速するためにどのように活用できるでしょうか?
私たちのモデルは、動作する動的な3D環境の空間構造と物理をどのように理解するのでしょうか?
データと計算に合わせてスケーリングするアーキテクチャとポリシー学習アルゴリズムをどのように設計できるでしょうか?長期記憶、言語、推論システムはどのような役割を果たすのでしょうか?学習アルゴリズムとロボット間のインターフェースはどのようなものであるべきでしょうか?
与えられたデータコーパス、またはトレーニング/推論の計算予算から最大限のパフォーマンスを引き出すにはどうすればよいでしょうか?身体性AIにおいて、これはあらゆるロボットへの知能の普及にとって不可欠です。
探索に十分な多様性を持ち、クローズドループプランニングに十分な信頼性を持つ生成型ワールドモデルをどのように構築するのでしょうか?安全で高性能な運転のための報酬モデルをどのように学習するのでしょうか? フィードバックループを完結させ、想像の中で学習することは可能でしょうか?
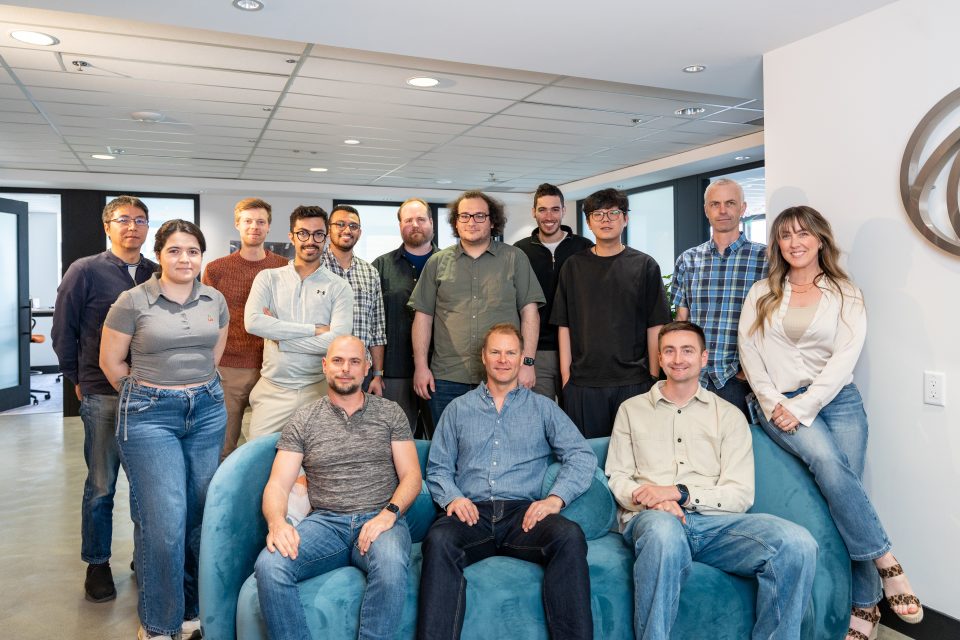
私たちは、高リスク・高リターンの研究を推進することで、大きなブレークスルーとゼロからイチを生み出す能力を追求しています。
Wayve Labsは、野心的でグローバルに多様な、強い信念を持つ研究チームです。私たちは、漸進的な進歩よりも数年がかりのブレークスルーを優先する戦略的な忍耐力とコミットメントを持っています。
私たちの研究チームは、常に私たちを遅らせる要因を探しており、その結果、過去10年間にわたる業界初の画期的な歴史を築いてきました。
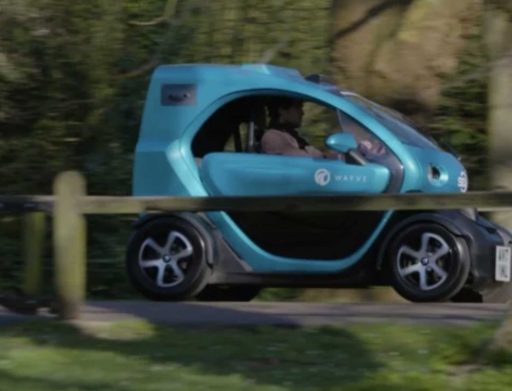
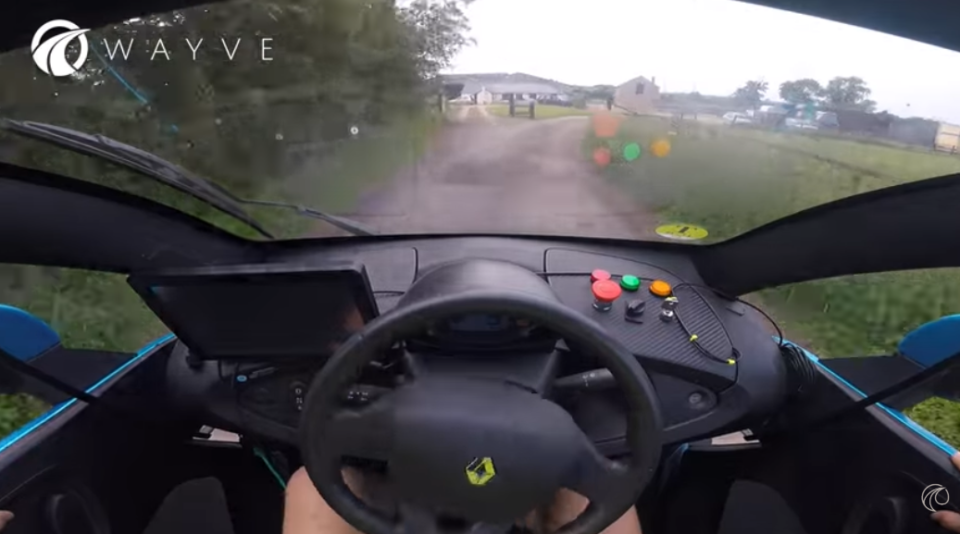
私たちは、深層強化学習を自動運転車に搭載した最初の企業でした。わずか20分足らずで、車にゼロから車線追従を教えることができました。
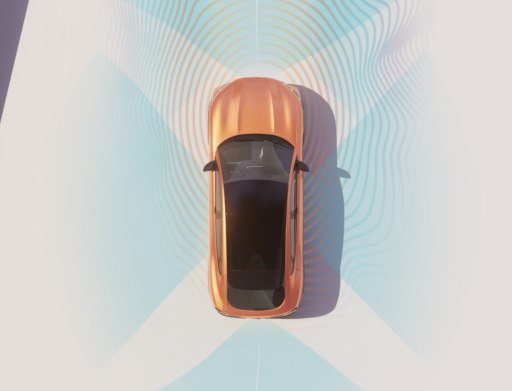
私たちは、ワールドモデルを運転システムに直接統合した最初の企業でした。この研究がより広範な製品に影響を与えるまでには、さらに5年を要しました。
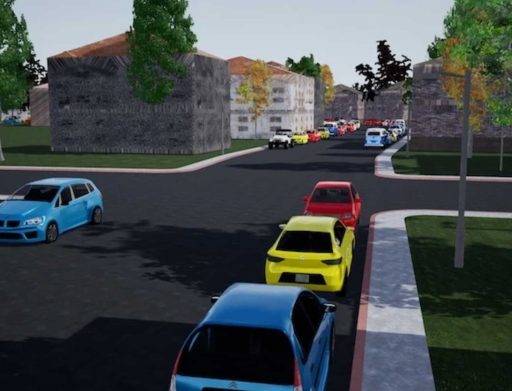
私たちの自動運転車は、シミュレーションのみで運転を学習し、実際の英国の道路を走行しました。これにより、シミュレーションのみで訓練されたモデルを実世界でテストした最初の企業となりました。

私たちは、運転のために構築された生成AI基盤モデルを最初に開発し、2023年にGAIAを世界に発表しました。
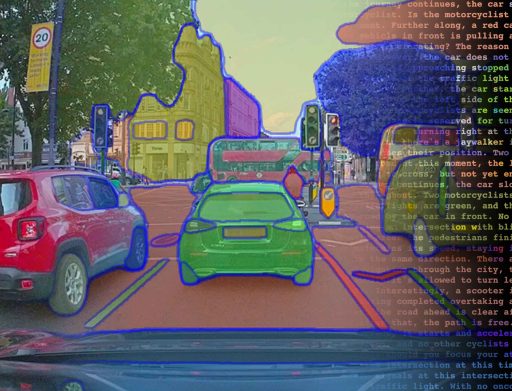
私たちは、基盤となる運転モデルの解釈、説明、訓練方法を強化するために、初の視覚-言語-行動運転モデルであるLINGOを発表しました。
Wayveは、自動運転に対する非伝統的なエンドツーエンドAIアプローチに基づいて構築されました。Wayve Labsはその考え方を身体性AIとロボティクスの最前線にまで広げ、現在人材を募集しています。私たちは、未解決で影響の大きい問題に取り組みたい、実世界と相互作用し学習するシステムを構築したい、大胆なアイデアを自ら推進し、実世界での成果に結びつけたいと考える科学者、ロボット工学者、研究者を求めています。