






17 4月 2024 | プレスリリース
言語による運転:Wayveのマルチモーダル運転モデル「LINGO-2」の紹介
Wayveは、公道でテストされた初のVision-Language-ActionモデルであるLINGO-2を発表しました。LINGO-2は、同一のディープラーニングモデルから運転行動とテキスト予測の両方を生成し、その運転判断の継続的な解説を提供します。
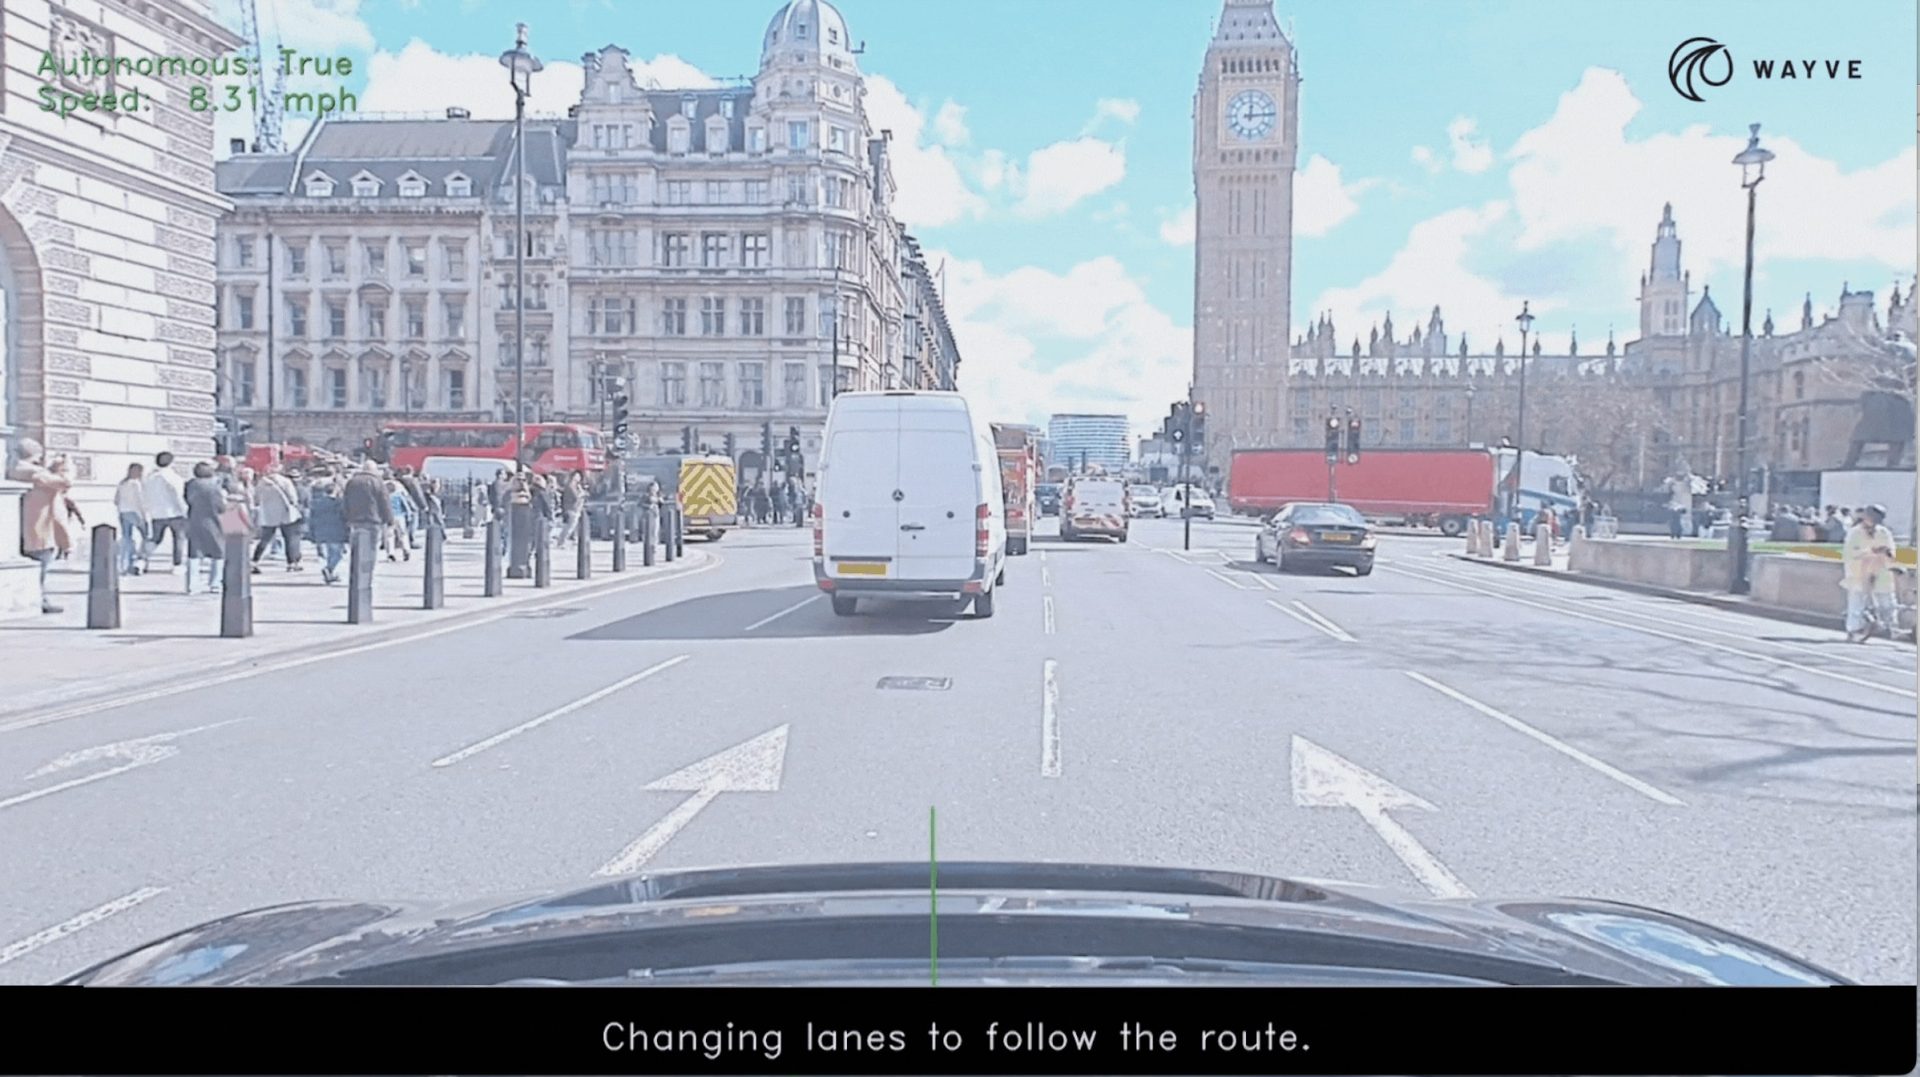
- WayveのLINGO-2はクローズドループ運転モデルであり、公道でテストされた初のVision-Language-Actionモデルです。
- これは、AIモデルの説明可能性を高めるために自然言語を組み込むという、Wayveの先駆的な取り組みにおける次なるステップです。
- LINGO-2は自動運転の新たなイノベーションを切り拓き、WayveのAI運転モデルの意思決定プロセスに対する信頼を築くための重要な一歩となります。
ロンドン 支援運転および自動運転向けエンボディドAIのリーディングデベロッパーであるWayveは、視覚、言語、行動を連携させ、運転行動の説明と決定を支援するクローズドループ運転モデル「LINGO-2」を発表しました。LINGO-2は、自動運転体験における制御とカスタマイズの新たな次元を切り拓きます。LINGO-2は、公道でテストされた初のVision-Language-Actionモデル(VLAM)です。
VLAMs hold significant promise for building trustworthy autonomous driving technology. Wayve has been at the forefront of applying large language models to autonomous driving and released its LINGO-1 research model, an open-loop driving commentator, in September 2023. Announced today, LINGO-2 is a closed-loop driving model that deeply links language with driving to provide visibility into the AI model’s understanding of a driving scene.
WayveのAI運転モデルは、手動でコード化されたルールや高精度マップ(HDマップ)を使用せず、データと経験から運転を学習します。LINGO-2は、Wayveのビジョンモデルと(従来は文章の次の単語を予測するために使用されていた)自己回帰言語モデルを組み合わせることで、走行経路を予測し、その運転判断に関する解説を提供します。Wayveのニューラルシミュレーター「Ghost Gym」および公道でテストされたLINGO-2は、言語的な説明と意思決定を整合させることで何が達成できるかを示す、強力な初期シグナルを提示しています。この統合により、AIの説明可能性と人間と機械の相互作用が新たなレベルへと引き上げられ、テクノロジーに対する確信と信頼を築き、より協調的な運転体験を創出することが可能になります。
Wayveの最高経営責任者(CEO)兼共同創設者、アレックス・ケンダル:「LINGO-2は、人間と車両の相互作用の未来を形作っています。私たちが構築しているエンボディドAIは、運転を自動化するだけでなく、ドライバーが車両と対話することで、当社の支援運転および自動運転システムに対する確信と信頼を深められるような革新的な体験を生み出します。」
Wayveのチーフサイエンティスト、ジェイミー・ショットン:「言語は、私たちがロボットと対話し、その決定を理解し、より迅速にトレーニングし、その出力を制御およびカスタマイズするためのツールを提供してくれます。Wayveでは、あらゆる場所のすべての人々のニーズに応えられる、安全で信頼できる自律システムの構築に役立てるため、科学の限界を押し広げ続けることに邁進しています。」
LINGO-2の詳細については、Wayveのブログをご覧ください。

Wayveとメルセデス・ベンツが提携、将来的にメルセデス・ベンツ車に「Wayve AI Driver」を搭載へ
Wayveとメルセデス・ベンツは、Wayve AIドライバーを特定の将来の車両ラインに統合するための最終的な量産契約を締結しました。これにより、今後2年以内に顧客向けに高度な都市での地点間運転支援が可能になります。
続きを読む
16 9月 2026 | リーダーシップ
Wayve、エリサ・デ・マルテルを最高財務責任者に任命し、AV2.0の商業化を加速
エリサ・デ・マルテルを最高財務責任者としてWayveに迎えることを大変嬉しく思います!ディープテック、自動車、AV分野で20年以上にわたる財務リーダーシップの経験を持つエリサは、当社の次の成長段階においてWayveのグローバル財務組織を統括します。
続きを読む
3 9月 2026 | プレスリリース
WayveとUber、英国初となる自動運転による配車サービスをロンドンで開始
UberとWayveはロンドンで監視付き自動運転ライドを開始し、英国で自動運転の乗車が可能になる初めての事例となります。
続きを読む