








1 11月 2021 | エンジニアリング
市場開拓を加速:汎用的なAVの構築
本稿では、自動運転への最もスケーラブルなアプローチをどのように構築しているかを探るために実施された、最近の複数都市での汎用性テストの結果について説明します。
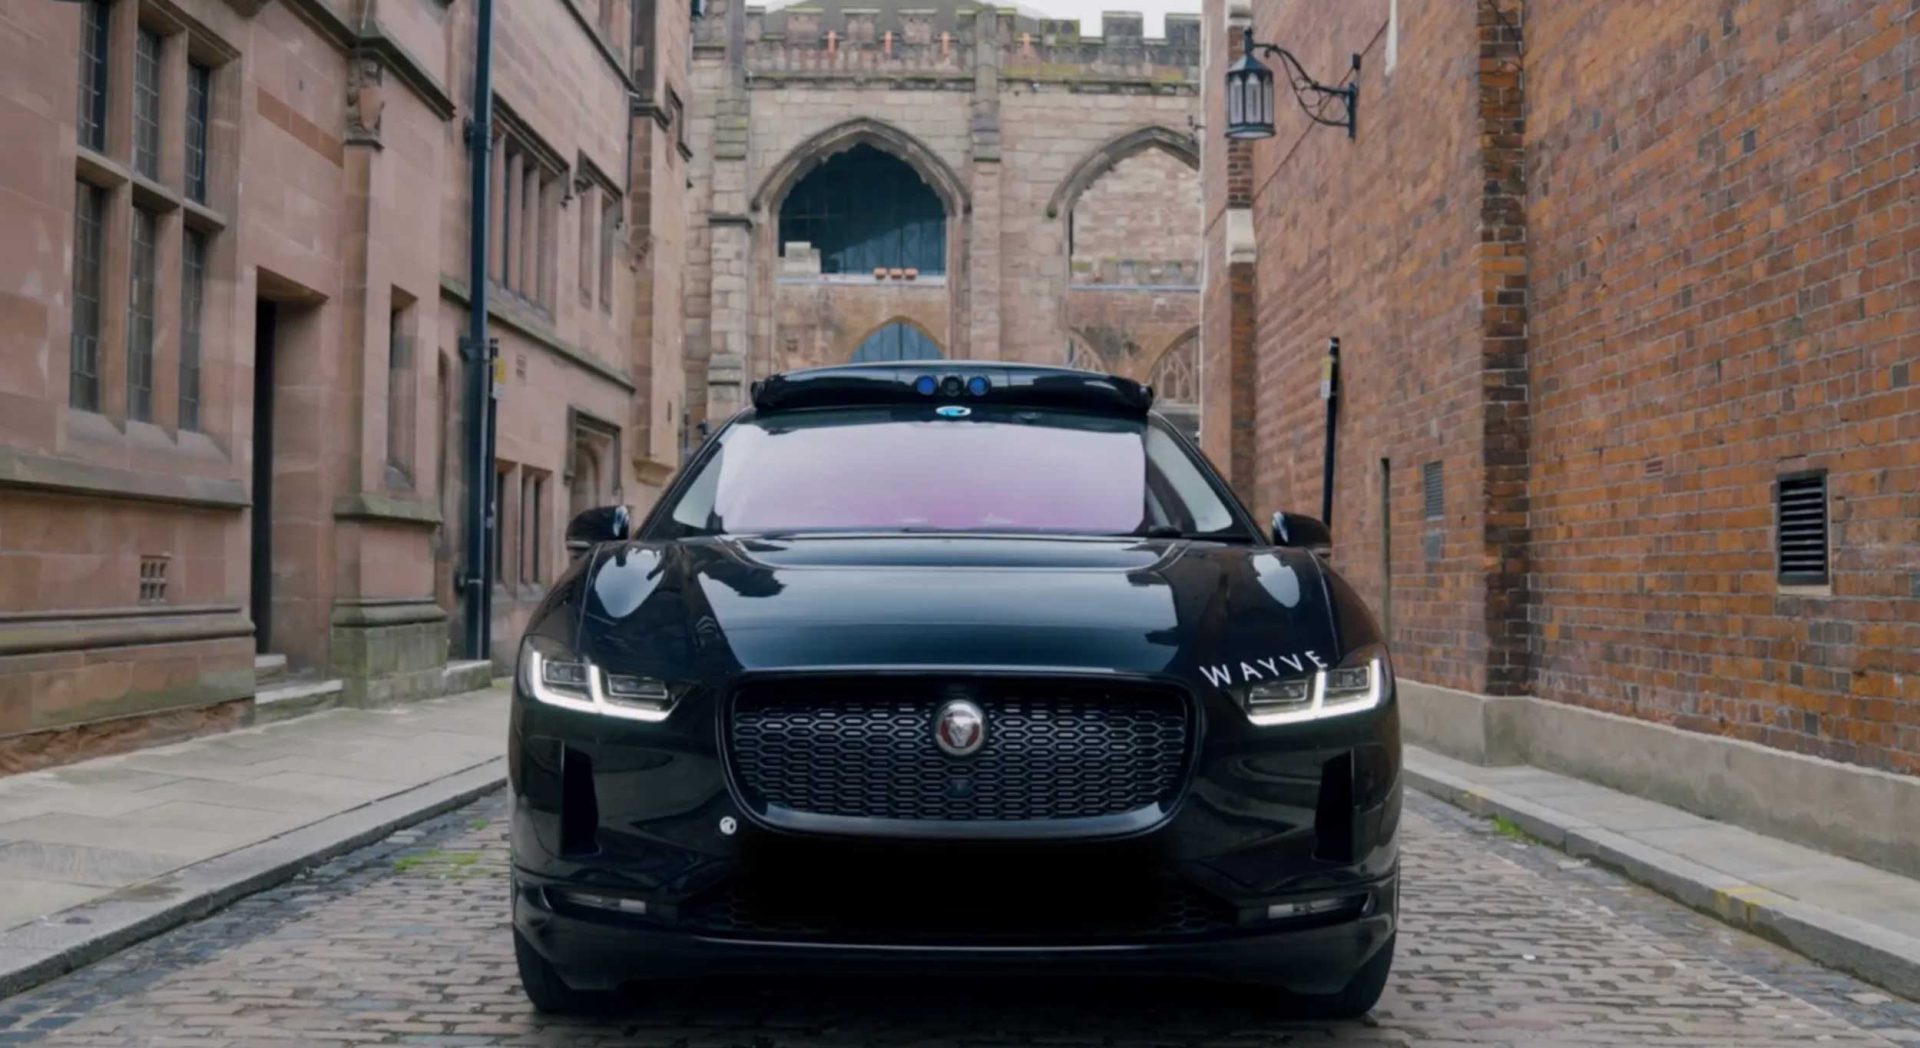
新しい市場に容易にスケールできる自動運転技術を構築するため、当社はデータ駆動型のアプローチを先駆けています。当社のAV2.0プラットフォームの中核をなすのは、世界中の複雑な運転環境に迅速かつ安全に適応できる、完全に学習されたエンドツーエンドのモーションプランナーです。当社の完全なAV2.0プラットフォームは、カメラ主導のセンサー群、エンドツーエンドのニューラルモーションプランナー、そして安全性と冗長性を考慮して設計された自動運転システムで構成されています。
従来のアプローチの限界
AV2.0と、今日のAV業界で広く使用されている、当社がAV1.0と呼ぶものとを対比させるのは興味深いことです。従来のアプローチは、古典的なロボット工学の原則から派生したモジュール式の知覚・予測・プランナースタックです。AV1.0は、大まかに言えば、知覚が解決されればモーションプランニングは容易であるという一般的な原則に動機付けられています。しかし、これは長年のエンジニアリング努力と多数の企業による数十億ドルの投資にもかかわらず、まだ証明されていません。
このモジュール設計原則に従う、よく設計されたAV1.0スタックは、知覚、計画、制御の各モジュールをそれぞれ独立して並行して設計できるという利点があります。しかし、これらのスタックは設計、適応、保守に非常に費用がかかり、高価なハードウェア、HDマッピング、およびローカライゼーションシステムに依存しています。また、センシングおよび知覚モジュールに極めて高い要求を課すため、これらのスタックは脆いです。さらに、基本的なモジュール間のインターフェースは常に適応が必要であり、エラーはスタック全体に伝播します。これらのプランナーは、古典的なアルゴリズムからよりデータ駆動型へと進化しているものの、依然として知覚とローカライゼーションのエラーに悩まされています。
当社の代替ビジョン
当社は、運転の問題を、機械学習を完全に利用して解決できるもの、すなわち、大量の人間による運転デモンストレーションで訓練されたディープニューラルネットワークを使用して、あらゆる運転シーンとモーションプランを共同で学習するものとして再構築しています。このアプローチにより、新しい都市、ユースケース、車両タイプに迅速かつ安全に適応できる自律型モビリティプラットフォームを構築できます。これはAV2.0の核となる約束です。これを達成することは、自律性をスケールアップする上で画期的なことであり、大幅に低いコストで新しい市場に迅速に展開できることを意味します。これにより、AVを100都市に最初に導入するという目標に近づきます。
新しい場所で容易に運転できるAVを開発することは、運転されるすべての道路に対して、高精度でカスタマイズされたHDマップの構築と維持など、時間と費用のかかる都市固有の適応を必要とする現在のAV業界の方法とは大きく異なります。
新しい場所に展開するために、AV1.0チームはまず、センサーを搭載した車両をすべての通りで手動で運転し、環境の3D画像をセンチメートル単位で作成します。このデータは、速度制限、車線、信号機の位置などの追加情報を含む詳細なマップに処理されます。マップは展開前にテストおよび検証され、また都市の道路が変化するにつれて常に更新されます。環境がマッピングされた後、新しい運転文化と環境に合わせて行動計画を適応させるという課題が生じます。これは、一見似ている2つの環境間を移動する場合でも、特に困難です。この解決策は、大規模で複雑なプランナーのコンポーネントをエンジニアリングチームが再設計するようなものです。このプロセスには数ヶ月かかります。
対照的に、Wayveでは、これらの煩雑なHDマップを必要としない、汎用性があり十分にインテリジェントなAVを構築しています。世界は常に変化しているため、どこでも運転できるように適応できる必要があります。これは、当社のAV2.0システムを、例えばロンドンの道路で自律走行するように訓練した後、場所や都市固有の適応なしに、この習得した運転スキルを新しい未知の場所や都市に適用できることを意味します。
どのようにテストしたか?
この能力を実証するため、当社は最近、複数都市での汎用性テストを実施しました。このテストでは、当社の最も優れたAV2.0モデルを、これまで訪れたことのない英国の5つの異なる都市に持ち込みました。目標は、ロンドンで訓練された当社のAV2.0モデルが、新しい都市でのモデル性能に影響を与えるような事前のデータ収集なしに、その運転知能を新しい都市に汎用化できるかどうかを確認することでした。
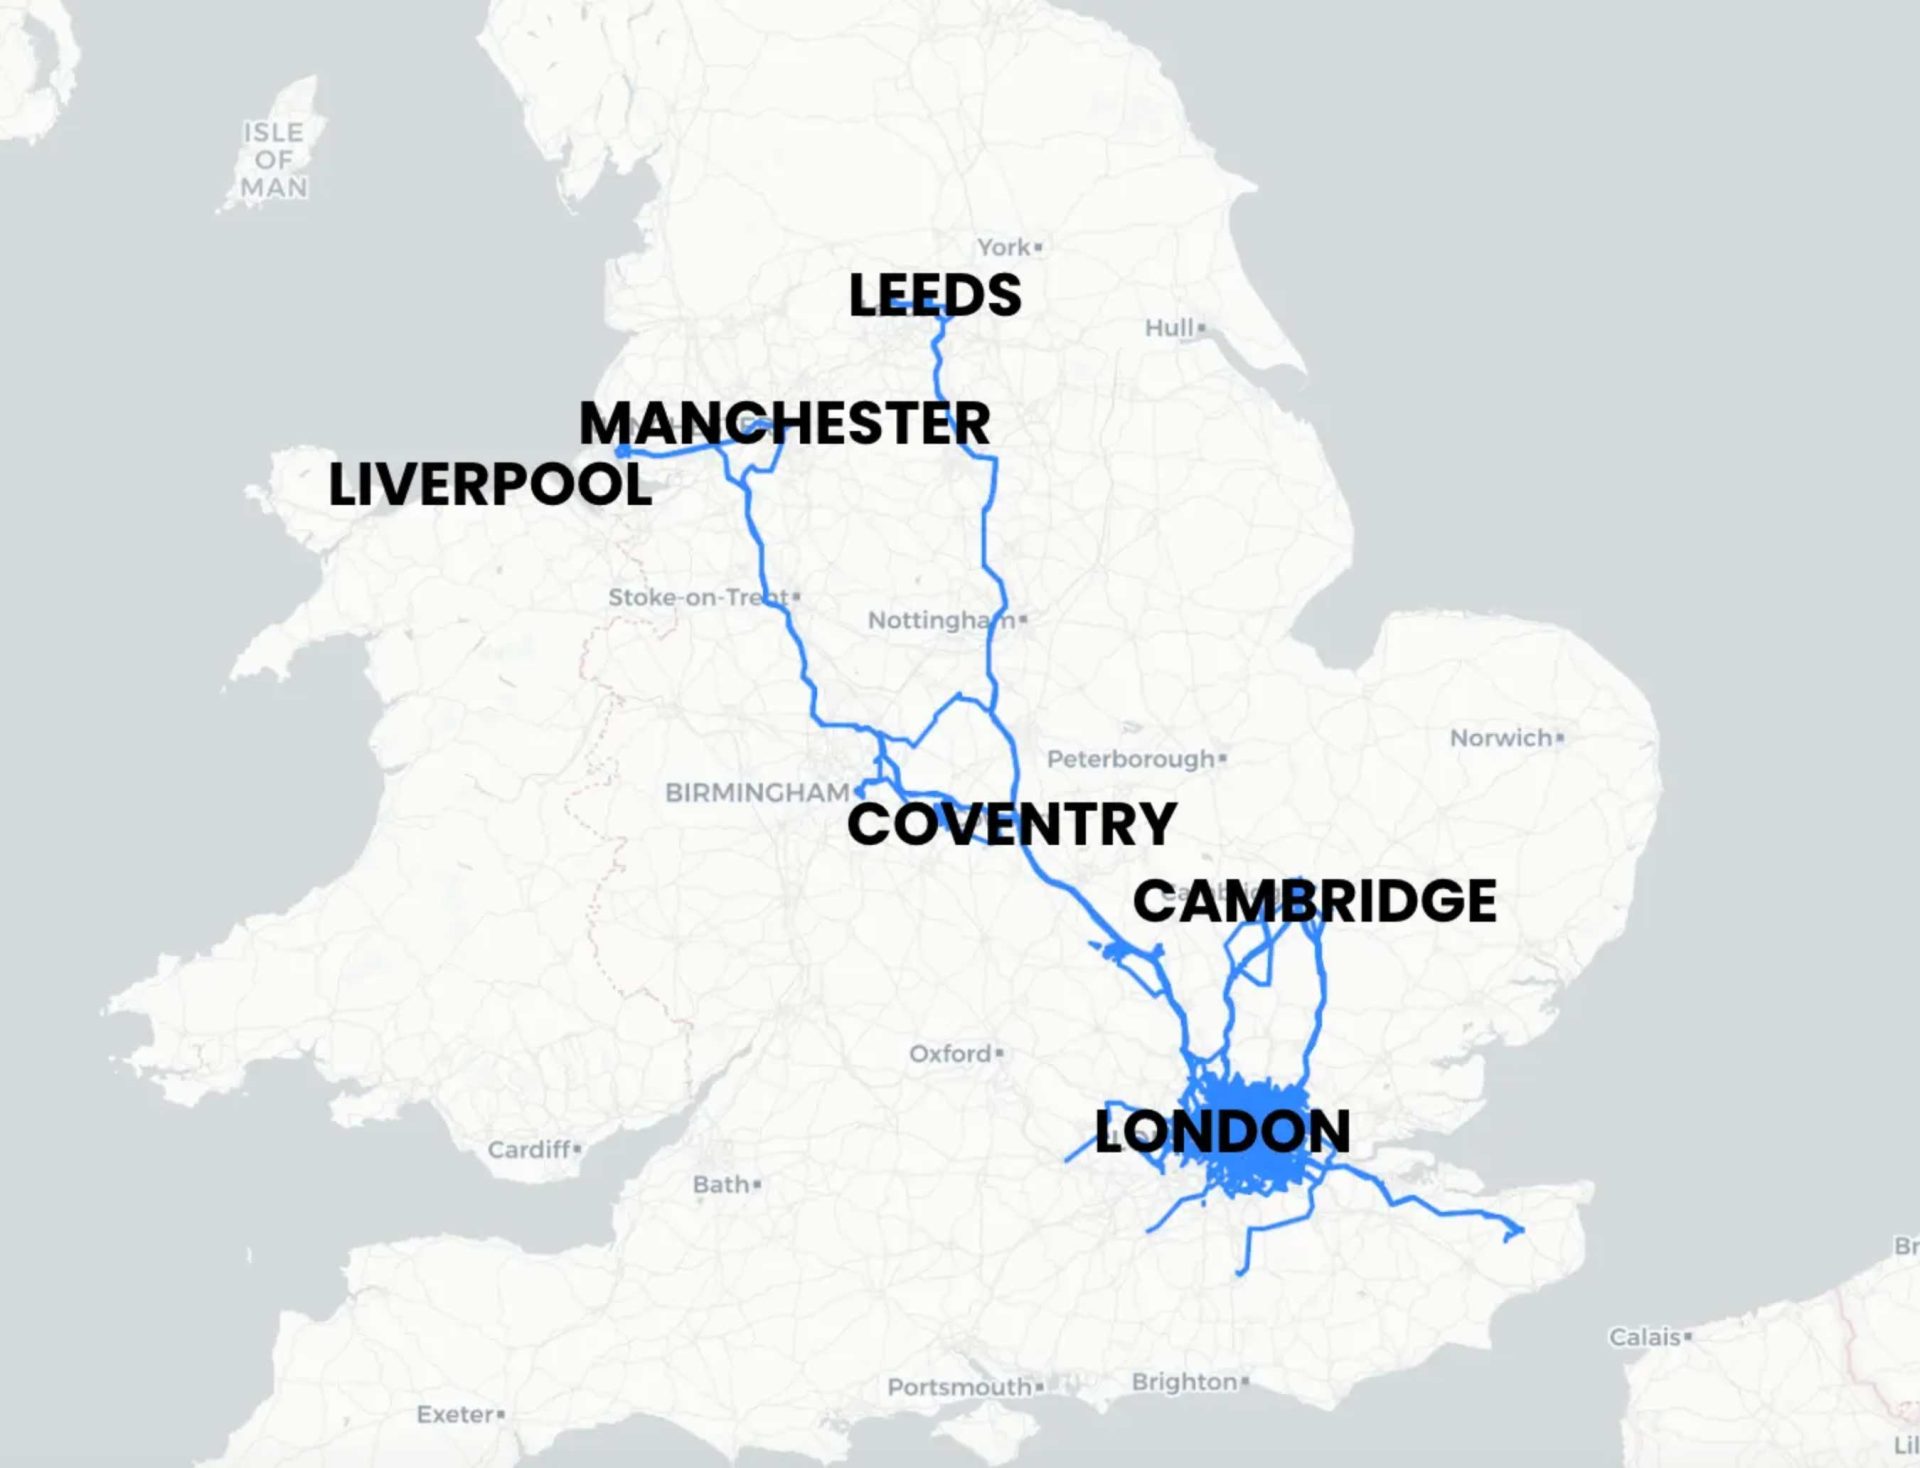
- 訓練都市:ロンドン
- 新しいテスト都市:ケンブリッジ、コベントリー、リーズ、リバプール、マンチェスター
- 試験期間:2021年9月の3週間以上
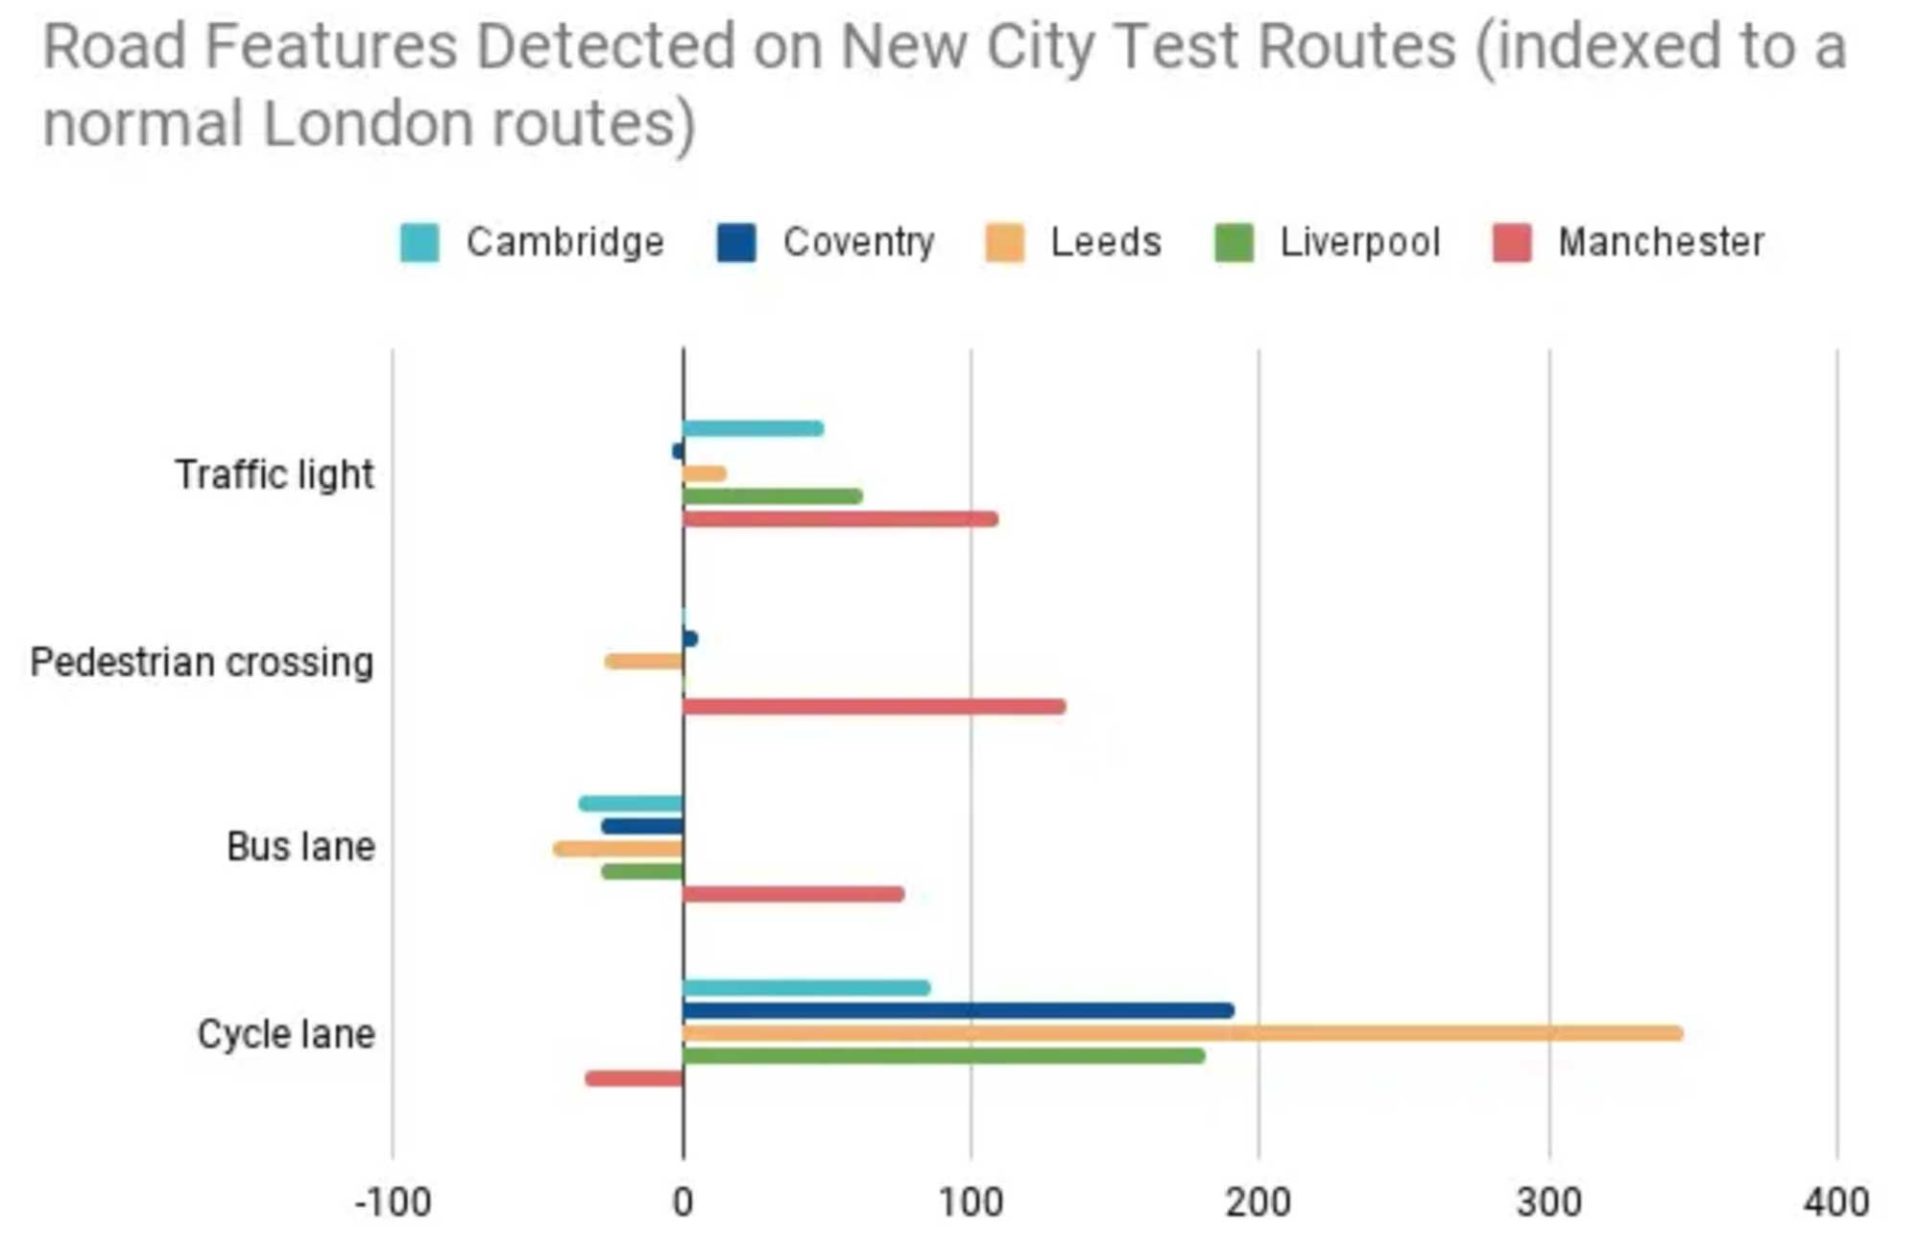
以下のグラフで示されているように、当社は道路のレイアウト、道路の特徴、運転の複雑さ、交通密度が異なる都市とルートを選択しました。例えば、マンチェスターで走行した地域には歩行者、バスレーン、信号機が多く、リーズのテストルートには約4倍の自転車レーンがありました。
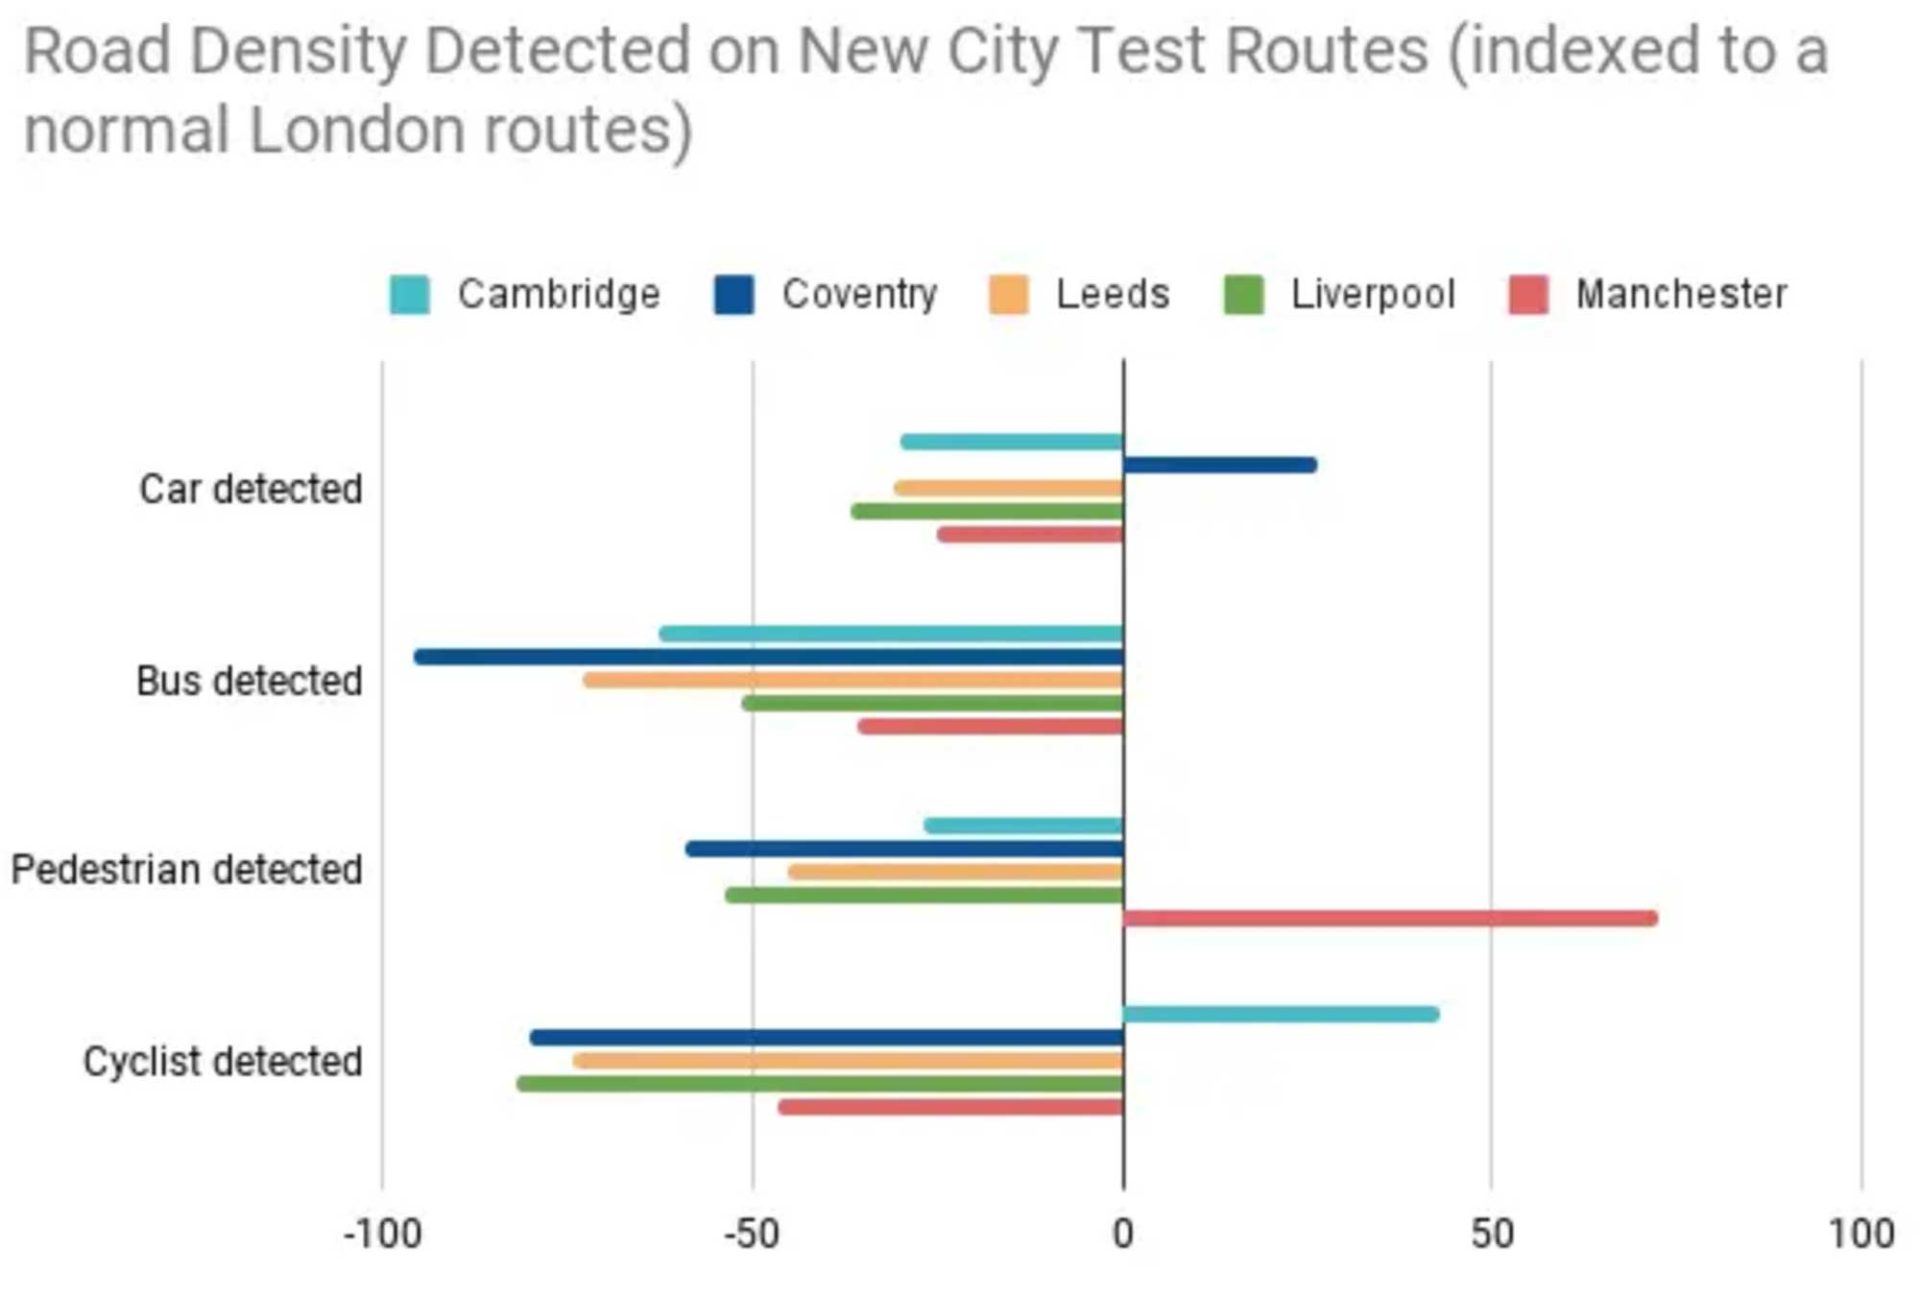
しかし、道路密度に関しては、ロンドンはほとんどの場合、あらゆる形態(例:自動車、バス、歩行者、自転車)で交通量が多く、コベントリーの自動車、マンチェスターの歩行者、ケンブリッジの自転車など、いくつかの例外がありました。
何が観察されたか?
このテストを通じて、当社のAV2.0モデルが学習した運転スキルを新しい場所に汎用化できるという有望な結果が実証されました。事前の都市固有の適応なしに、当社の自動運転システムは、これまで未知の都市で610km以上を走行し、ロンドンで学習したすべてのスキルを実証しました。これは、ロンドンでの訓練に基づいてどこでも運転できる自律型モビリティプラットフォームを構築しているという明確なシグナルを与えてくれるため、非常に喜ばしいことです。
例えば、これは当社のモデルがロンドン中心部の混雑した交通の中を自律走行している様子(左フレーム)と、その同じスキルをリーズで初めて交通の中を運転する際に適用している様子(右フレーム)です。
これらのすべての例から、当社のAV2.0モデルがロンドンでの訓練カリキュラムから学習したのと同じ運転能力を示していることがわかります。ロンドンで収集された当社の訓練データセットには、時速20マイルの単一車線道路、混雑した交差点の走行、左右折、車線変更、バスの追い越しなど、多くのデータサンプルが含まれています。機械学習の基本的な理解があれば、訓練データとテストデータの分布が重なっていれば、対応するモデル性能も重なるはずだと予想されます。当社の複数都市汎用性テストは、この主張が真実であることを確認しました。
5つのテスト都市それぞれの追加運転映像を見る
ケンブリッジのテストルートは、交通密度が中程度で、時速30マイルの道路、バスレーン、自転車が多くありました。
コベントリーのテストルートは、自動車の交通密度が高く、時速30マイルの単一車線道路、環状交差点、交差点が多くありました。
リーズは、交通と歩行者の密度が中程度で、時速20~30マイルの単一車線道路に自転車レーンとバスレーンが多くありました。
リバプールのテストルートは、交通密度が高く、時速30マイルの複数車線道路と単一車線道路、信号機、自転車レーンが混在していました。
マンチェスターで選択されたルートは、5つのテスト都市ルートの中で最も交通と歩行者の密度が高く、時速20~30マイルの単一車線道路と複数車線道路が混在していました。
ロンドンは当社の訓練拠点です。交通と歩行者の密度が非常に高く、主に時速20マイルの単一車線道路、混雑した交差点、バスレーン、自転車があります。
訓練データとテストデータの分布が重ならない場合はどうなるか?モデル性能をどれだけ迅速に適応できるか?
新しい都市のルートを分析したところ、訓練データとテストデータの分布にいくつかの違いがあることがわかりました。以下のグラフで示されているように、顕著な違いの1つは、ロンドン以外の速度制限が時速30マイルに偏っているのに対し、通常のロンドンの訓練ルートでは主に時速20マイルの道路であることでした。
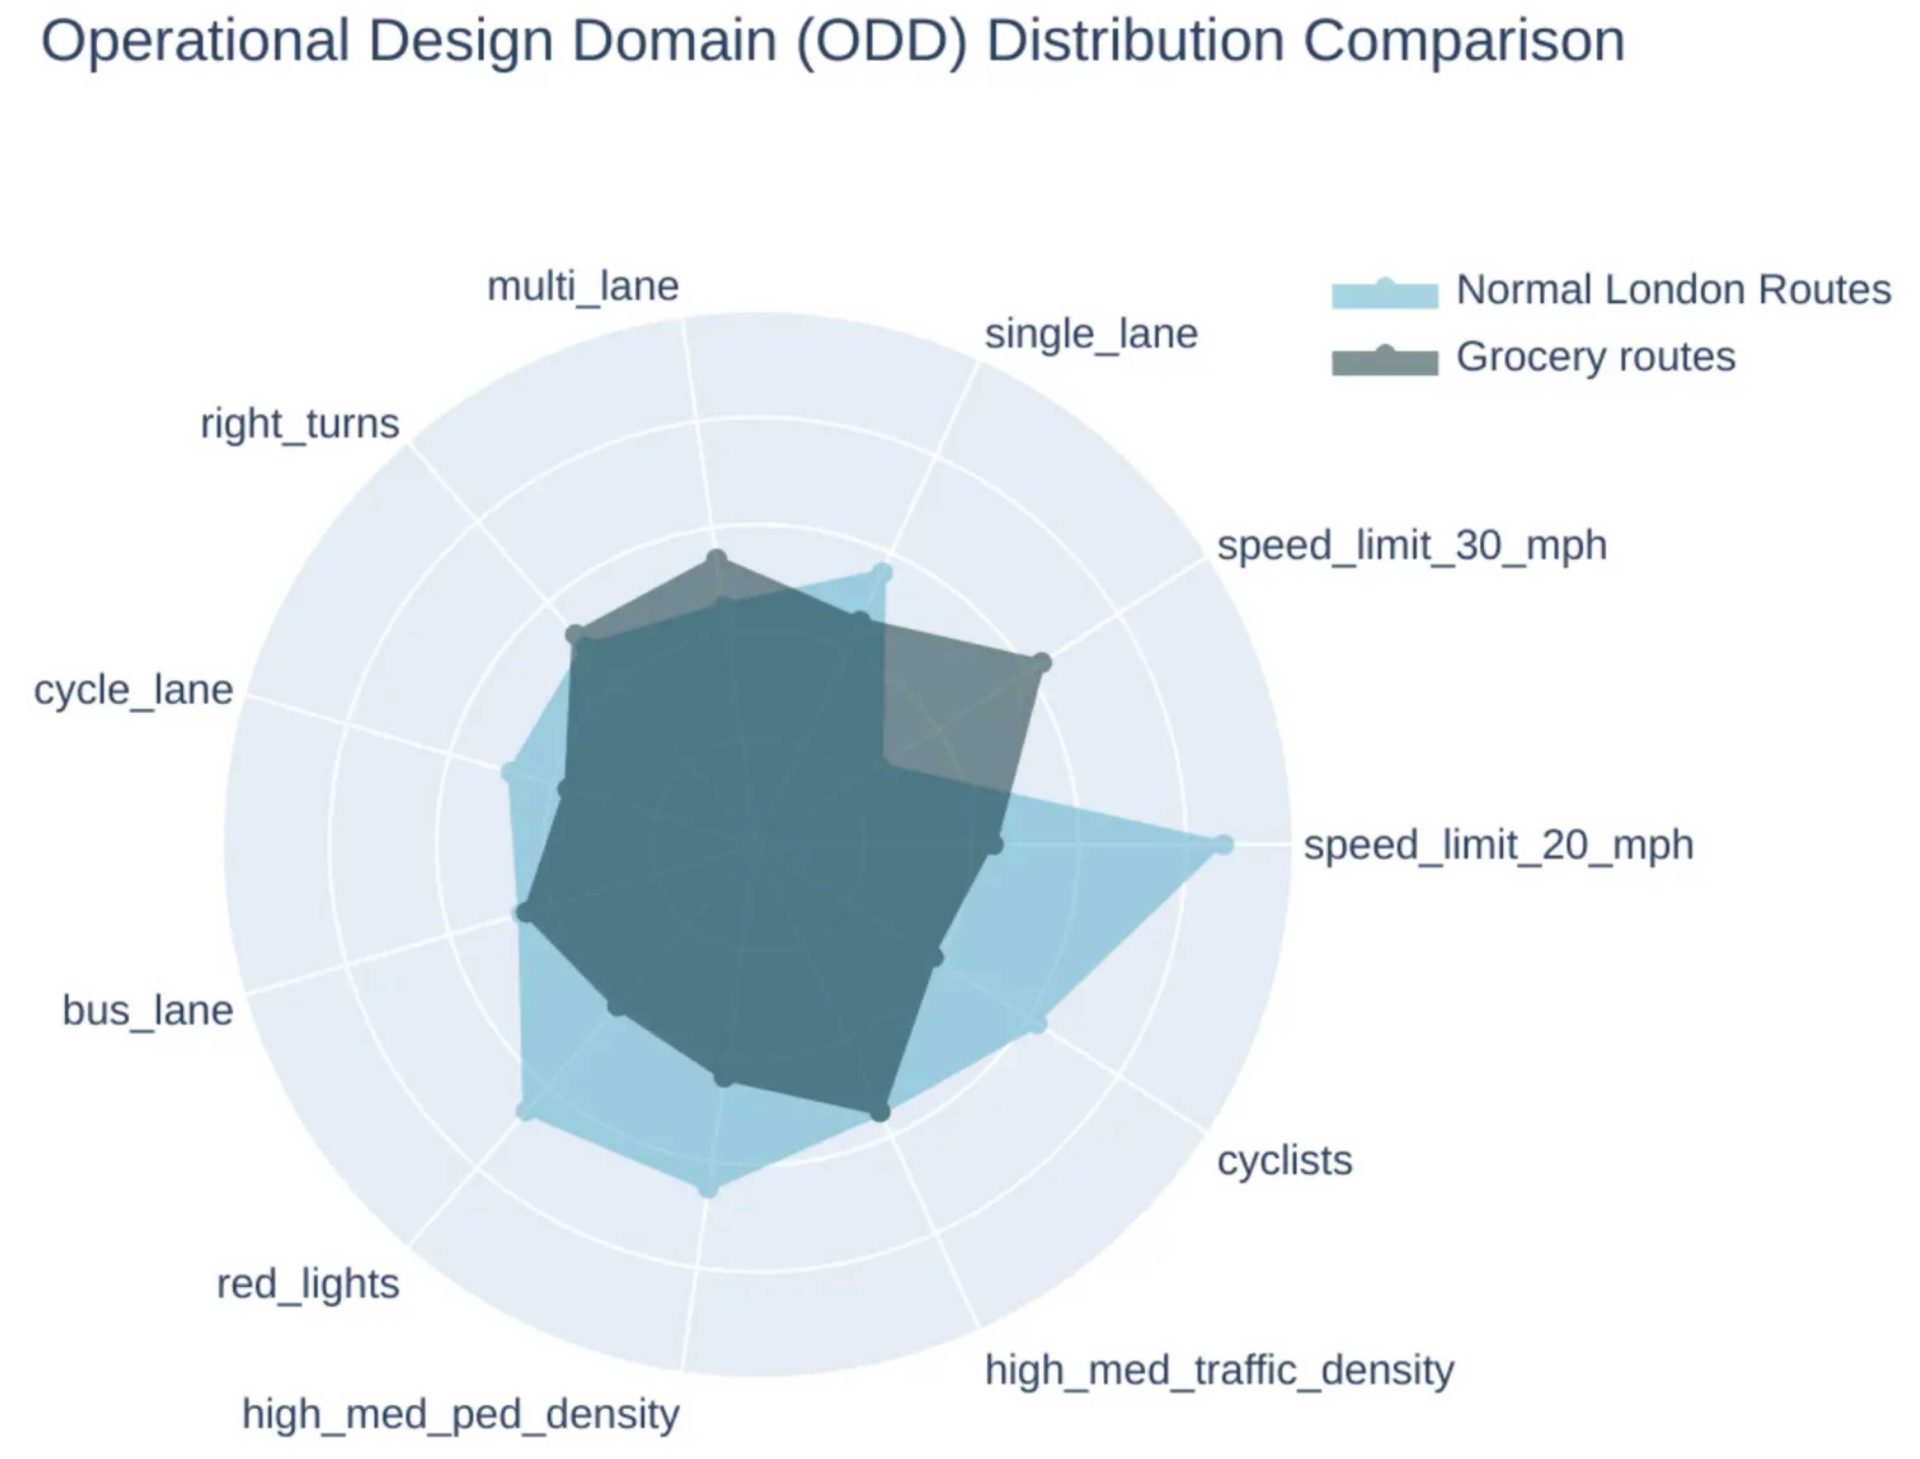
したがって、新しい都市にモデル性能を適応させるため、ロンドンの訓練セットから時速30マイルの運転データをより高い割合で含めてモデルを再訓練しました。この迅速な適応により、時速30マイルのルートでの性能が約30%向上したことがわかりました。これは小さいように見えるかもしれませんが、ここで強調すべきは、新しい市場に進出する際に新しい手書きのルールをプログラミングする必要がない、当社のデータ駆動型AV2.0アプローチのシンプルさとスケーラビリティです。
今後の展望
この複数都市汎用性テストは、100都市に自律性をもたらすという当社の壮大な目標を達成するための足がかりです。この投稿では、AV2.0が新しい、これまで未知の場所に自律性をもたらす上でのシンプルさ、効率性、スケーラビリティについて紹介しました。さらに、このテストは、ロンドンでの運転を解決することが、どこでの展開も加速できることを実証しました。
エンジニアリングの観点からは、一般的な運転体験により近づけるために、機械学習データカリキュラムの調整と適応を継続します。これは、当社のAVモデルが特定の運転領域に過学習しないように、ルート、道路、環境全体にわたる多様な経験で運転モデルを教え続けることを意味します。Wayveの将来のロードマップは、機械学習を使用して迅速かつ安全に汎用化できる、最も高性能で快適かつ安全なドライバーを構築することに基づいて優先順位が付けられています。
データによる性能向上を継続する一方で、AV2.0モデルの学習効率をさらに高め、より長期的な視点で推論し計画する能力を高めるための機械学習モデルの新しい開発にも同様に期待しています。この分野における当社の今後の進捗にご期待ください!
4 11月 2026 | エンジニアリング
言語はAIドライバーの助手席に座るべきであり、制御ループを停滞させてはならない
学習された安全性へのアプローチを探求するシリーズの最終回では、物理的制御と安全性保証における意味的インテリジェンスの役割について考察します。
続きを読む
4 11月 2026 | エンジニアリング
Wayve AI Driverの検証
学習済み安全性へのアプローチを探るシリーズのパート2では、Validation 2.0が、単なる効率的なスケーリングを超えて、企業が自動運転製品を開発し提供する方法を根本的に再構築する様子を探ります。
続きを読む
4 11月 2026 | エンジニアリング
安全なAIドライバーの構築
学習された安全性へのアプローチを探るシリーズのパート1では、Wayveの学習された安全エンベロープ(LSE)を使用して、AIドライバーがどのように意思決定を行うかの一部として安全評価がどのように行われるかを探ります。
続きを読む