








7 5月 2024 | リーダーシップ
エンボディドAIへの道
Wayveの共同創設者兼CEOであるアレックス・ケンダルが、いかにして当社が自動運転技術の未来を切り拓き、初のエンボディドAI製品のローンチを控えているかについて見解を述べます。
本日、Wayveは10億5,000万ドルのシリーズC資金調達を発表し、大きな節目を迎えました。
創業以来、私たちはエンドツーエンドのAIが自律走行を可能にするという核心的な信念を持ってきました。これは市場の他の動向とは一線を画す、極めて対照的なアプローチでしたが、私たちの進歩と今回の資金調達が、私たちのビジョンに対する強力な支持として示されたことを嬉しく思います。このブログでは、Wayveがなぜ極めて重要な局面にあるのか、そして新規パートナーであるソフトバンクグループとNVIDIA、既存パートナーであるマイクロソフトからのシリーズC投資が、Wayveによる初のエンボディドAI自動車製品の出荷をどのように可能にするのかについて説明します。
エンボディドAIとは何か?
今日のAIに対する熱狂は、大規模言語モデルのような「認知AI(Cognitive AI)」に集中することがよくあります。これらは驚くべき突破口であり、私たちの生活に大きな影響を与えるでしょう。しかし、それらは依然として、言葉、データ、知識という抽象化された現実の領域内に制限されています。私たちが生きている現実は物理的な世界であり、そここそが最も重要な相互作用が行われる場所です。エンボディドAIはこれを可能にし、AIの並外れた影響力を物理世界にもたらします。
エンボディドAIはAIの最も価値ある応用分野になろうとしており、テクノロジーとの関わり方を変革することを約束します。これにより、これまでのどの時代よりもインパクトのある、新しいテクノロジーの時代が到来するでしょう。認知AIは、AIの究極のポテンシャルのほんの一部を解き放つに過ぎません。今から20年後を展望すると、AIについて尋ねられたとき、ほとんどの人は家事を行うロボットや自動運転車など、生活を向上させる物理的なロボットを連想するはずです。これらの応用例はSFでよく描かれていますが、これこそがエンボディドAIの具体例なのです。
Wayveでは、自動運転車などのアプリケーションが人類と安全に共存し、人々が本当に重要なことに集中できるようにすることで、日々の生活を向上させるエンボディドAI技術を創造しています。
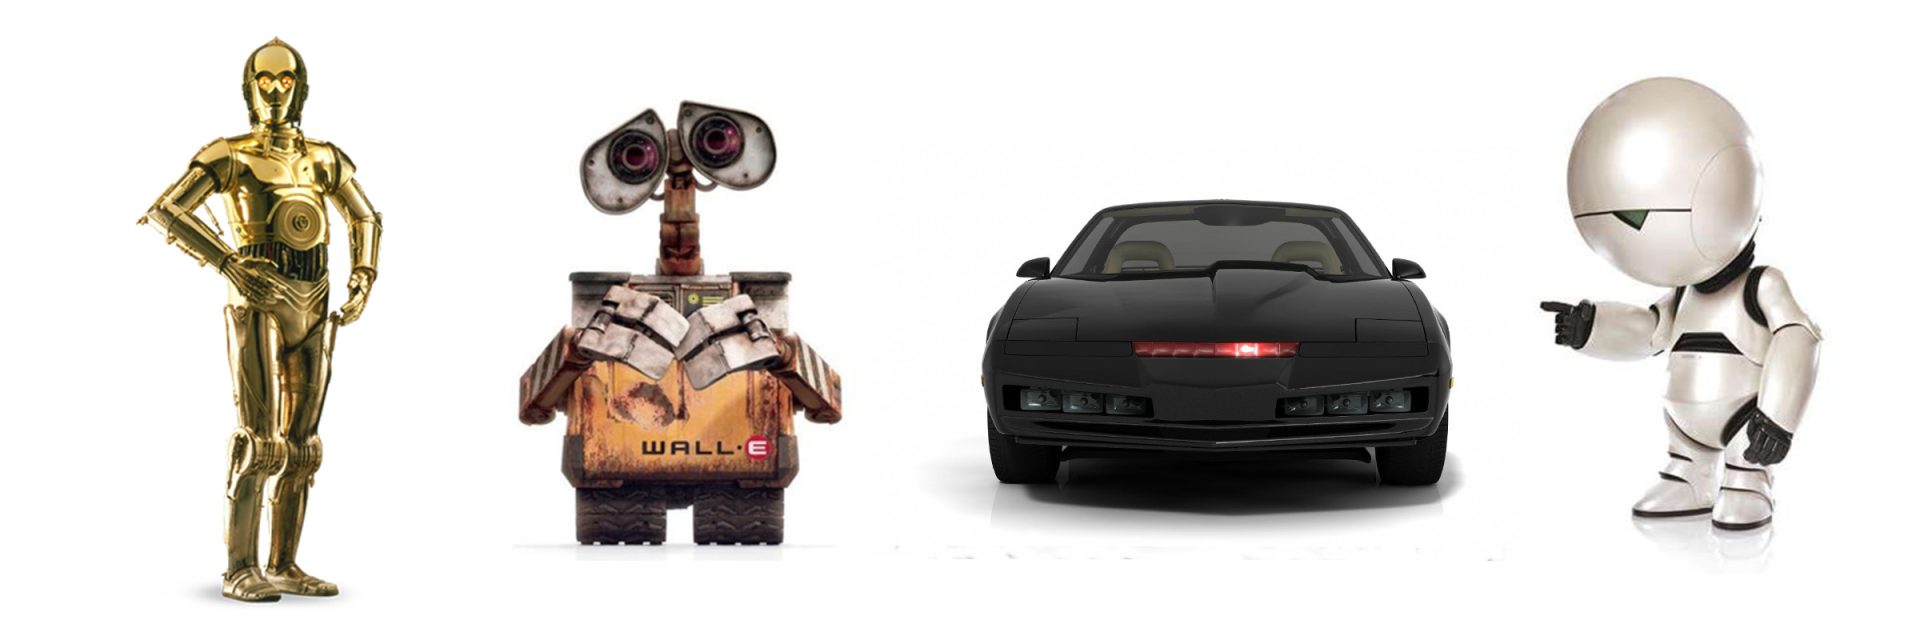 C-3PO(スター・ウォーズ、ディズニー)、WALL-E(ディズニー/ピクサー)、K.I.T.T.(ユニバーサル・テレビジョン)、マーヴィン(ウォルト・ディズニー・ピクチャーズ)。
なぜ自動運転がエンボディドAIへの最適な道なのか?
自動運転はAIにおける壮大な挑戦であり、エンボディドAIの最初の大規模な展開となるでしょう。しかし、当然ながらエンボディドAIの可能性はもっと広大です。では、なぜここから始めるのでしょうか?
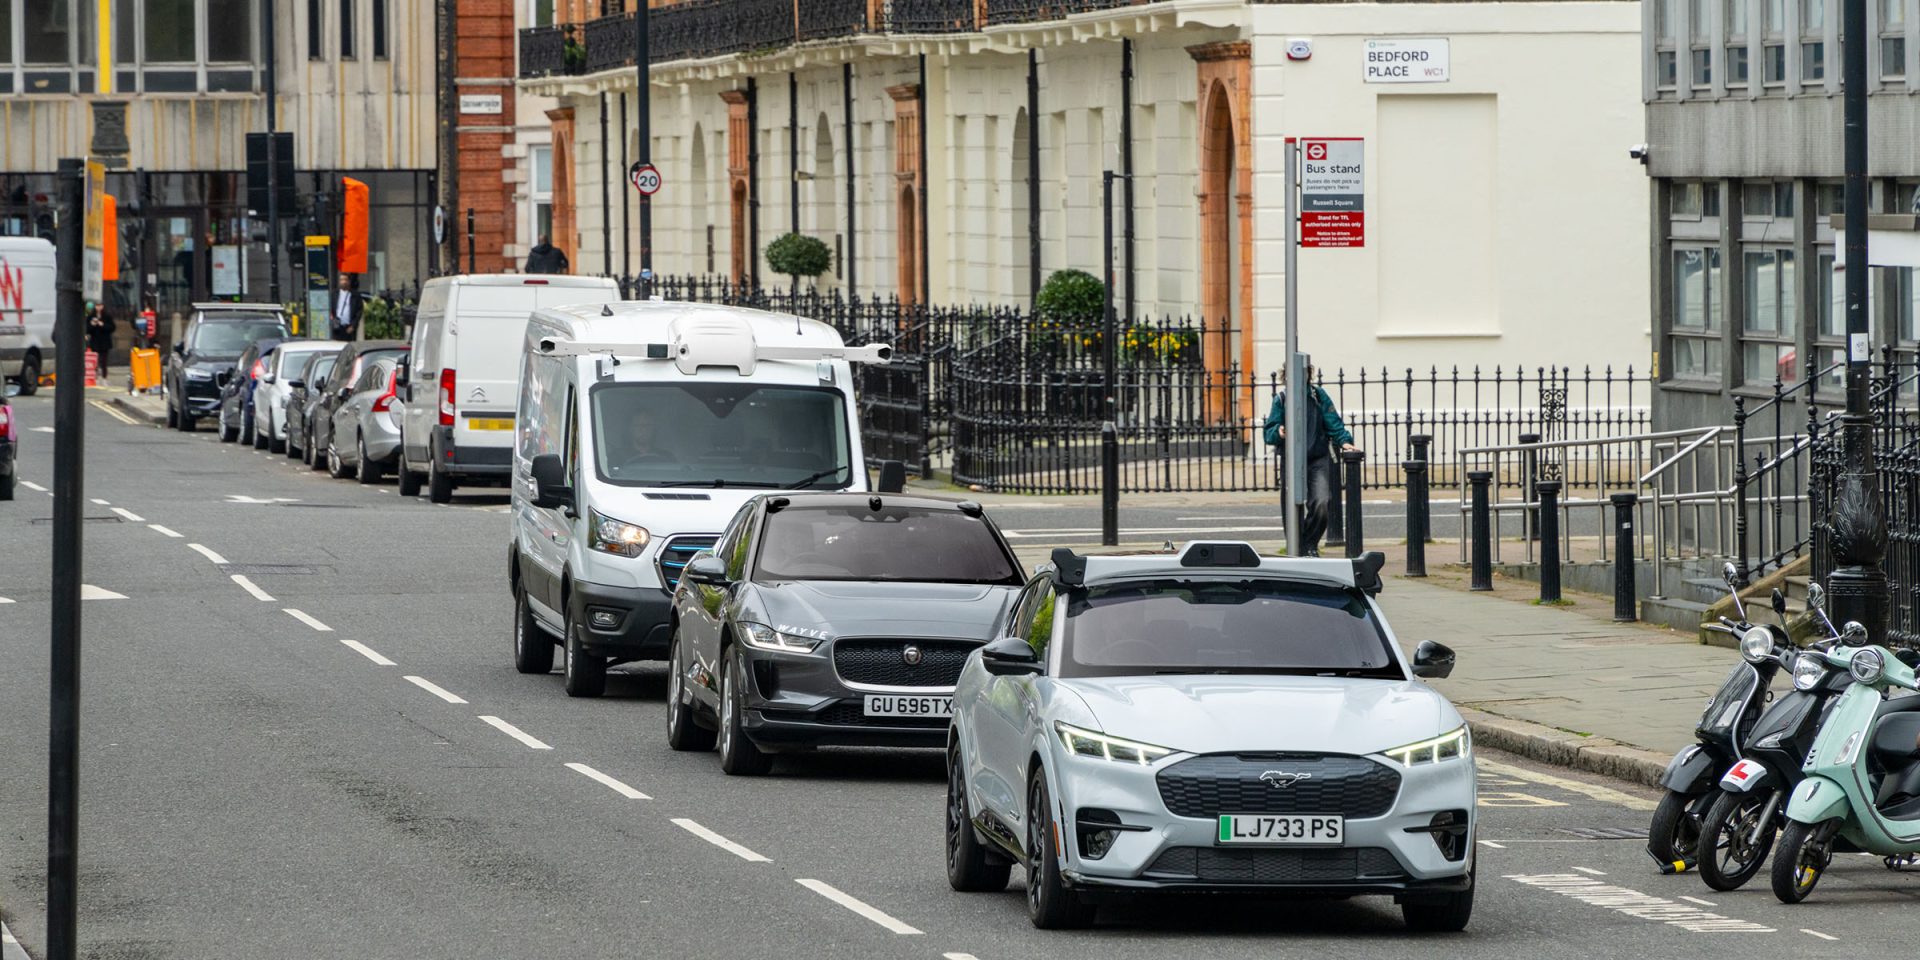 Wayveの自動運転技術を後付けした3種類の車両
技術的な観点から、過去10年間にさまざまな分野によって推進されてきたAIの進化を見てきました。
- 2012年〜2018年:コンピュータビジョン — ImageNetなどのデータセットが、AlexNet、BatchNorm、Residual Connectionsを含むディープラーニングの突破口を牽引しました。
- 2018年〜2024年:自然言語処理 — トランスフォーマー、アテンション、AIスケーリングなどの発展は、15兆トークンを持つFinewebのような多様で大規模なデータセットによって可能になりました。
- 未来:ロボティクスと自動運転 — オープンワールドでの展開、安全性、そしてさらなる大規模データの独自の課題が、AIイノベーションの最前線を牽引するでしょう。
それぞれの突破口は、その時点で最もインパクトがあり、かつ困難なデータを持つ領域によって推進されてきました。これが、エンボディドAIが次のフロンティアとして浮上している理由です。
言語やビジョンのデータセットは飽和状態にあり、より多くのデータを見つけるためにビジョン言語モデルのようなマルチモーダル化へと向かっており、認知AI技術は商業的利用に焦点を当てています。対照的に、エンボディドAIは、言語やビジョンの分野を超えた独自の課題と機会があるため、引き続き自動運転によって推進されています。
1. 自動運転は、世界規模で多様なデータを大規模に解き放つ。 ビデオ、レーダー、LiDARのデータは、すでに世界中のすべての言語データの数倍のペタバイトに達しています。毎年、エンボディドAIのトレーニングと展開に必要なセンシングとコンピューティングを備えた数百万台の車両が製造されています。これらの車両は今日すでに実用的に走行しており、他のロボティクス応用とは異なり、低い運用コストでデータ収集を達成できることを意味します。これらの車両は世界中で運用されており、エッジケースのロングテールが豊富な、制約のないオープンセットの環境を経験しています。
2. 自動運転はAIの安全性への解決策を要求する。 自動運転の領域はAIの安全性イノベーションの主要な推進力であり、AIシステムが複雑で予測不可能な現実世界のシナリオに対処することを求めています。レベル5の自動運転はオープンワールドの設定で動作し、間違いなく汎用的で際限のない推論を必要とします。この安全性に関わる課題は、AIシステムが比類のないレベルの安全性を達成することを求めています。閉鎖された倉庫内での運用やオンラインの生成コンテンツなど、他の形態のAIには、これほど厳格な安全性の要求はなく、それらに対処する動機も薄いです。エンボディドAIの成功は、許容可能なレベルの信頼性と安全性を達成できるかどうかにかかっており、自動運転はその究極の動機付けとなります。
3. 自動運転は実行可能なビジネスモデルをもたらす: 自動運転市場は大きな商業的可能性を秘めており、完全な自律走行が実現する前であっても、先進運転支援システム(ADAS)によって1,000億ドルを超えると予測されています。これは、着実な技術進歩とビジネス成長を支えることができるセクターであり、レベル4の展開前から、AIを活用した運転自動化を段階的に導入することで、消費者の受容性と信頼を時間をかけて構築することができます。
4. 自動運転は貴重な社会的利益をもたらす: 毎年、約120万人が交通事故で亡くなり、さらに2,000万から5,000万人が命に関わらない負傷を負い、その多くが障害につながっています。自動運転は、自動車の利便性を維持しながら、これらの代償として支払っているコストを大幅に削減、あるいは排除する機会を提供します。さらに、ADASなどのアクティブセーフティシステムにエンボディドAIを実装することで、自律走行が実現する前であっても、ドライバーに不可欠なサポートを提供し、道路の安全性を高めることができます。
自動運転の領域はAIの安全性イノベーションの主要な推進力であり、AIシステムが複雑で予測不可能な現実世界のシナリオに対処することを求めています。
なぜヒューマノイドロボットのような他の形態のエンボディドAIに焦点を当てないのですか?
数百万台の車両を活用できる自動運転とは異なり、製造業やヒューマノイドロボティクスなどの他の形態のエンボディドAIには、既存の導入ベースや説得力のあるビジネスモデルが欠けていることが多いです。道路を走る車両は今日すでに世界中で利用されており、莫大な資本コストをかけずにフリート規模のデータ収集が可能です。また、管理された倉庫環境での単純なピックアンドプレースのロボットタスクは、5年前のアリゾナ州フェニックスにおける、最も単純な環境に焦点を当てた自動運転のようなものです。その結果、一般的な設定には拡張できないソリューションセットとなり、AI機能を前進させる緊急性が薄れてしまいます。このため、自動運転は汎用的なエンボディドAIの基盤モデルを先駆的に開発するための理想的なセクターなのです。
なぜロボティクスの前にAGI(汎用人工知能)を優先しないのですか?
ソフトウェア環境での大規模言語モデルの開発は、現実世界でのテストよりも迅速です。しかし、現実世界での経験がなければ、AIは物理的なインターフェースの課題に苦労し、貴重なトレーニングデータを逃し、重要な安全性やシステム統合の問題を見落とす可能性があります。私たちの経験では、エンボディドAIで価値を提供し始めるために完全なAGIは必要なく、自動運転技術は今日すでに何百万人もの命を救うことができます。これらの技術を並行して開発することは可能であり、有益です。
自動運転の課題に取り組むことで、私たちはAI技術を前進させ、さまざまな業界でよりスマートで安全なエンボディドAIアプリケーションへの道を切り拓きます。しかし、エンボディドAIはどこから始まったのでしょうか?
エンボディドAIの起源と進化
エンボディドAIにはWayve以前からの豊かな歴史があり、いくつかの重要な節目によって特徴づけられています。
- 1950年代、英国: ロボティクスは、基本的な相互作用機能を示したサイバネティック・トータス(Cybernetic Tortoise)とともに英国で始まったと言えます。
- 1960年代、米国: スタンフォード大学のシェーキー(Shakey the Robot)は、環境の観察に基づいて意思決定を行うことができた最初のロボットの一つでした。
- 1973年、日本: 最初のヒューマノイドロボットは、1973年に東京の早稲田大学で開発されたWABOT-1です。
- 1989年、米国: 初期の自動運転車の一つがALVINN(Autonomous Land Vehicle In a Neural Network)であり、エンドツーエンドのニューラルネットワークを使用して、米国の東海岸から西海岸まで走行を汎用化しました。
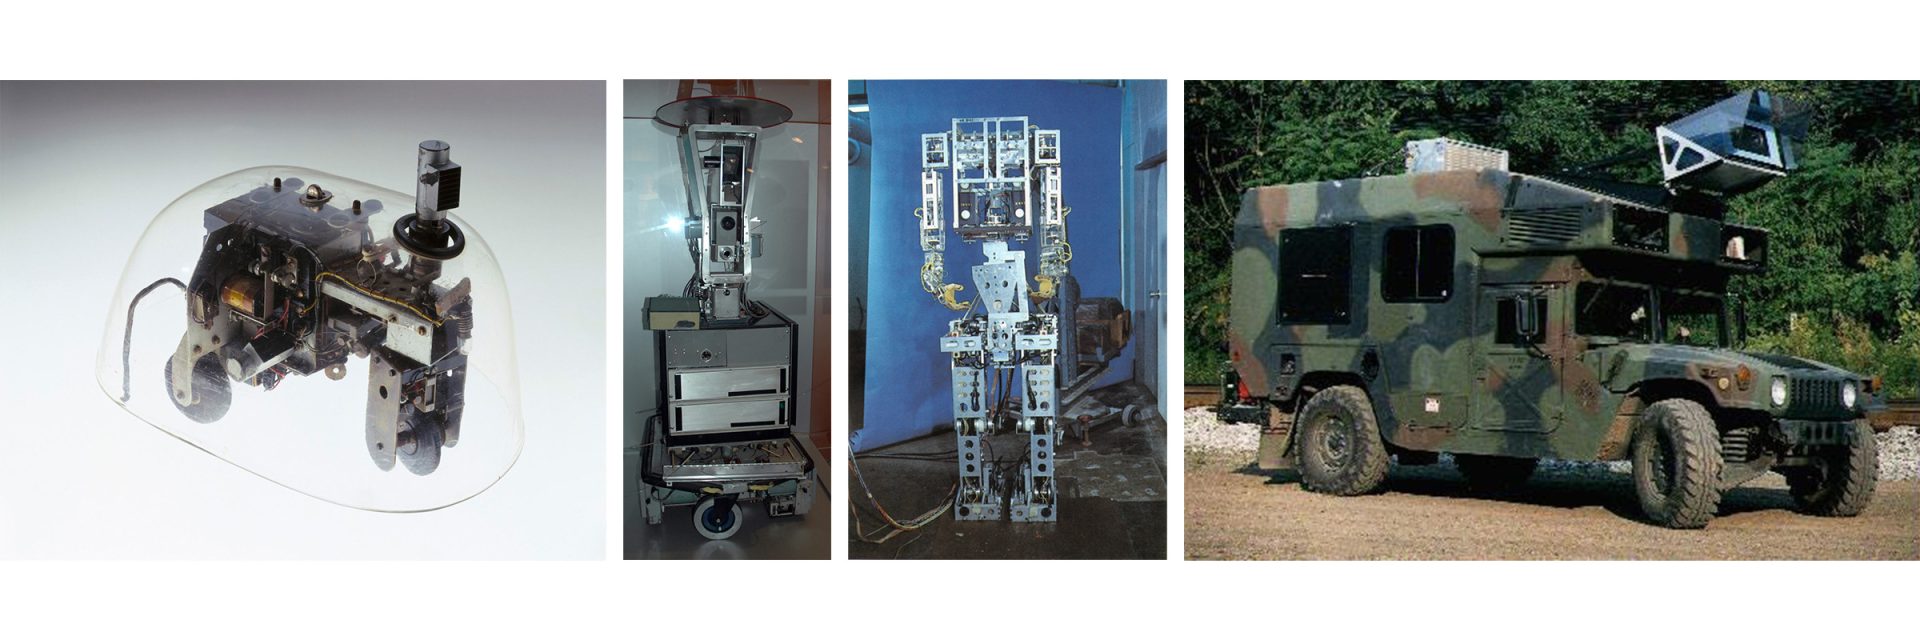 サイバネティック・トータス(1950年)、シェーキー(1966年)、WABOT-1(1973年)、ALVINN(1989年)
ALVINNは時代を先取りしていました。残念ながら、ALVINN以降、ロボティクスにおける学術的および商業的な焦点は、当初は手動でコード化されたルールに依存し、今日でも重量級のセンシング、認識、高精度(HD)マップに依存し続ける非機械学習アプローチへとシフトしました。これは、2004年から2007年のDARPAグランドチャレンジと、その後のGoogleセルフドライビングカー・プロジェクト(現在のWaymo)による商業化に象徴されています。
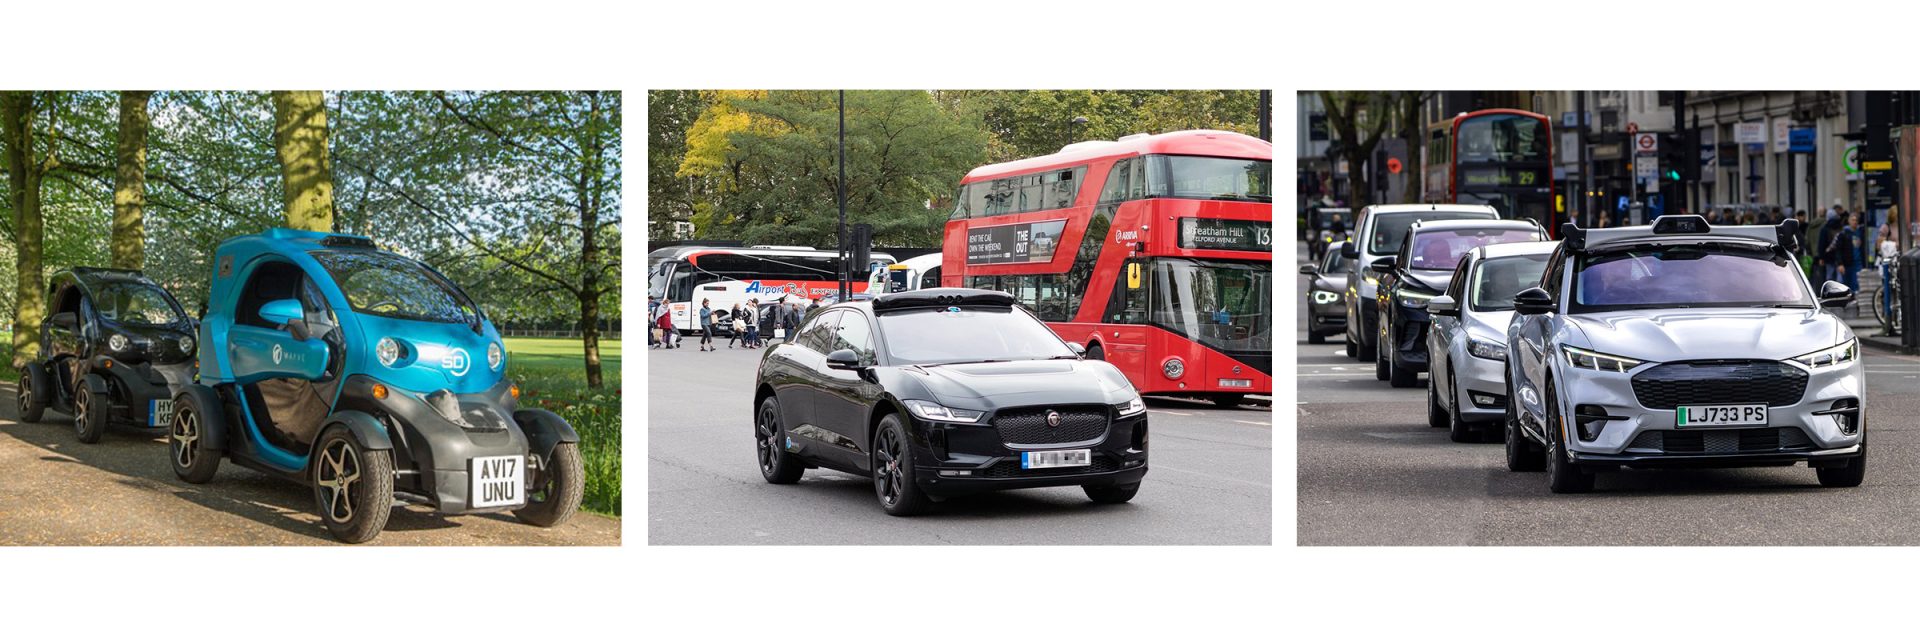 Wayveのプロトタイプロボット車両:Twizzy(2017年)、Wayve Gen 1(2019年)、Wayve Gen 2(2024年)
Wayveは、エンボディドAIのためにエンドツーエンドのディープラーニングに全面的に取り組んだ最初の企業であり、2017年からこの技術を先駆的に開発してきました。
- 2015年: Wayveが設立される前、ヴィジャイ・バドリナラヤナン(当社のAI担当副社長)、ロベルト・チポラ、そして私は、エンドツーエンドのディープラーニングによるセマンティックセグメンテーションへの初のリアルタイムアプローチであるSegNetを提案しました。これにより、HDマップなしで複雑な環境を理解することが可能になりました。その後、2017年にヤリン・ガル教授と共に、マルチタスク学習によってシーンのセマンティクス、ジオメトリ、モーションを理解し、安全性のためのディープラーニングの不確実性を定量化する方法を示しました。
- 2018年: 「Learning to Drive in a Day(一日で運転を学習する)」と題し、モデルフリーの強化学習を使用して車両を完全に運転するエンドツーエンドの機械学習ポリシーを初めて示しました。
- 2018年: 世界初の運転用モデルベース強化学習システムを導入しました。これは2023年に運転用の生成AIワールドモデルであるGAIAへと進化しました。
- 2019年: 現実世界での経験なしに、sim2realシナリオで車の運転を学習するための合成データの使用を実証しました。
- 2020年: ロンドンの混雑した交通の中での運用を開始し、安全な展開とテストの枠組みを実証しました。
- 2022年: 当社の技術が異なる車両や地域を超えて汎用化できる能力を実証しました。
- 2023年: 車を運転しながら同時に言語で会話できる初のビジョン・ランゲージ・アクションモデルであるLINGO-2を発表し、多くの新しい制御性と解釈可能性の機会を切り拓きました。
Wayveの「Learning to drive in a day」:自動運転車に搭載された強化学習の最初の例。
エンボディドAIにおけるその他の注目すべき研究貢献には以下が含まれます:
- NVIDIAは、模倣学習を用いたステアリングアシストのためのデータ拡張を伴うエンドツーエンド学習を実証しました。
- Intelのヴラドレン・コルトゥンのチームは、条件付き模倣学習の手法を開発しました。
- MITとチューリッヒ工科大学(ETH Zurich)のチームは、汎用的なナビゲーションの手法を提案しました。
- Uber ATGのラクエル・ウルタスンのチームは、高度なエンドツーエンドのモーションプランニングのために、エンドツーエンド学習とHDマップを統合しました。
- OpenDriveLabは、運転のためのエンドツーエンド学習に関する研究で、CVPR 2023の最優秀論文賞を受賞しました。
最近では、OpenAIのChatGPTを皮切りに、大規模言語モデルと生成AIの能力が劇的に拡大しました。2023年、テスラはFSD v12のリリースにより、エンドツーエンド学習を採用するよう技術戦略を転換しました。また、テスラのOptimusやCovariantのRFM-1など、運転以外のエンボディドAIアプリケーションを業界が模索し始めているのも目にしています。
これらの節目は、基本的なメカニズムから複雑でインタラクティブなシステムに至るまで、エンボディドAIの技術的進化と範囲の拡大を示しています。
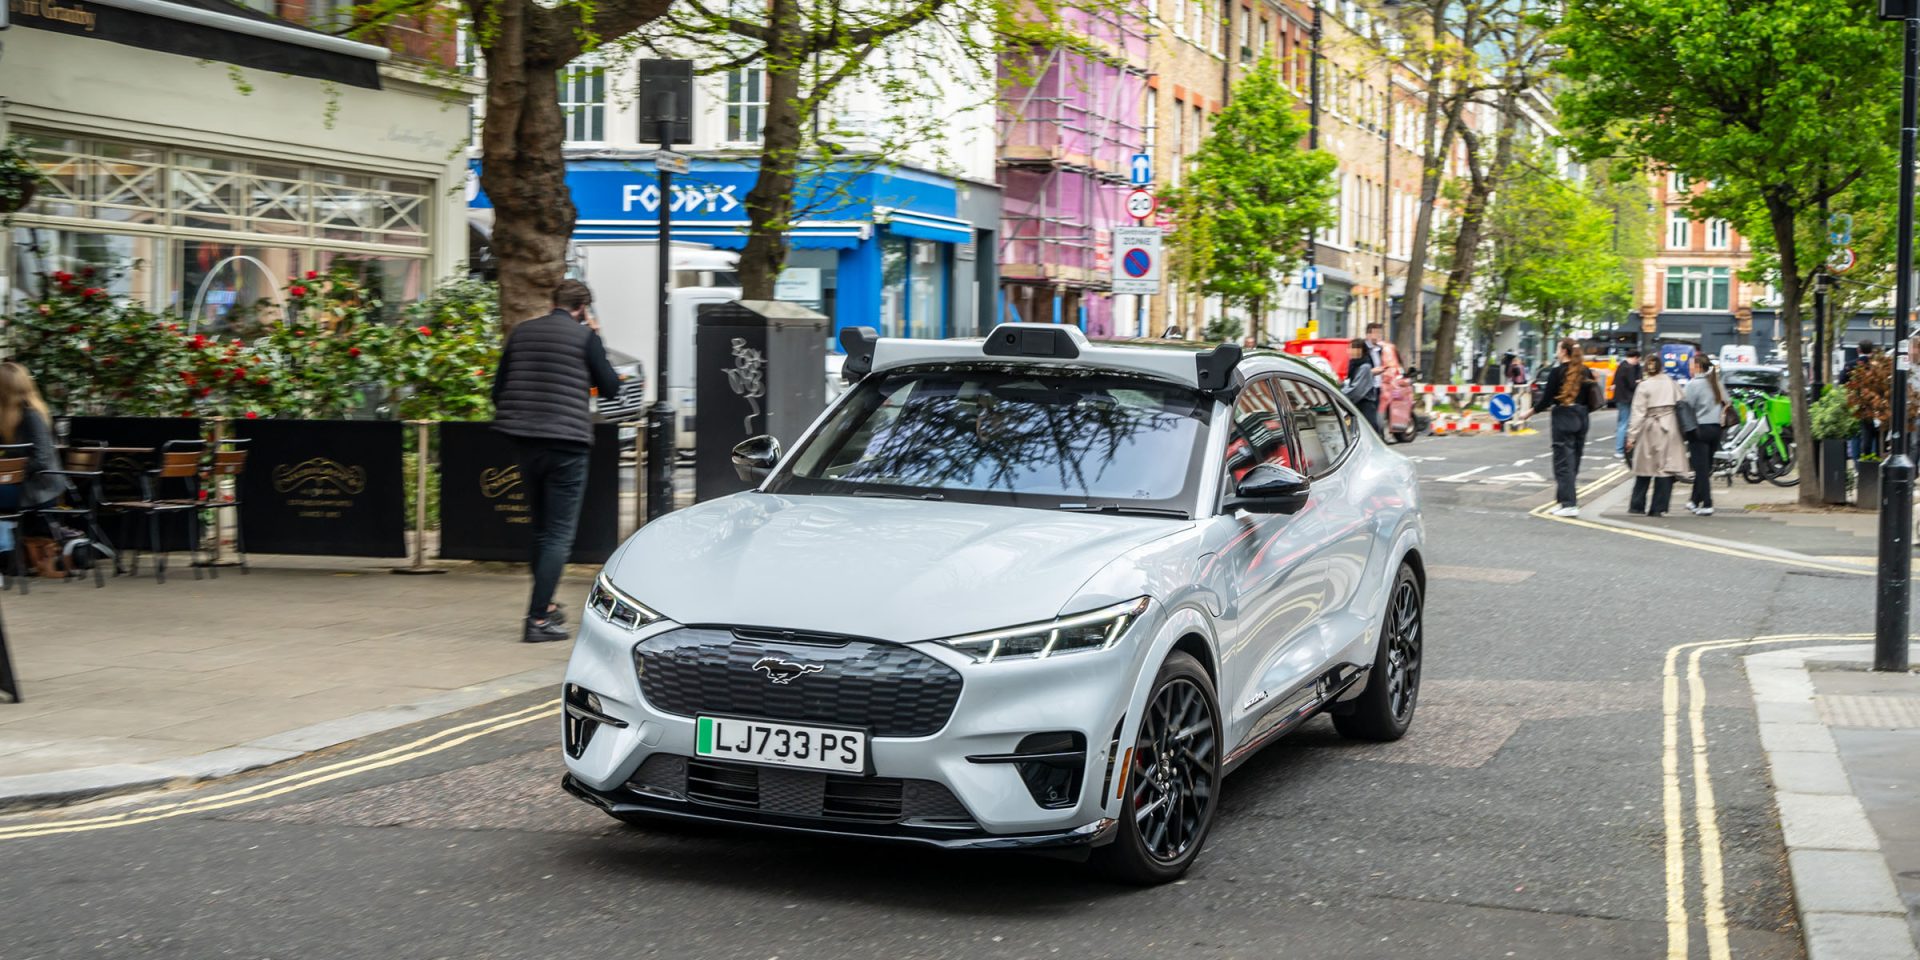
AV2.0によるWayve初のエンボディドAI製品
自律走行車の開発に火をつけた最初のDARPAグランドチャレンジから約20年が経過しましたが、進歩は停滞しているように感じられます。1,000億ドル以上の投資、数百万マイルの路上テスト、そして数十億マイルのシミュレーション走行にもかかわらず、業界は安全で持続可能、かつアクセシブルな自律走行車の未来の実現にはまだ遠いと感じています。少数のテック巨人が非常に限定的なシナリオで自律走行を実証できていますが、新しい走行ドメインに自律走行車を投入すると苦戦しています。
業界のハイプ(過剰な期待)が消え始めるにつれ、課題はさらに明確になっています。複雑なセンサー、労働集約的なHDマッピング、手動でコード化されたルールに依存する「AV1.0」として知られる古典的なロボティクスアプローチは、構築がますます煩雑になり、コストがかかりすぎることが判明しています。残されている技術的ギャップは、行動の予測と計画であり、特に稀な「エッジケース」イベントの安全な処理については、より高度なインテリジェンスによってのみ解決されます。
Wayveの使命は、身体化された知能を通じてモビリティを再構築することです。
2017年以来、私たちは世界中の新しい走行環境に迅速かつ安全に適応できる次世代の自動運転システムであるAV2.0を先駆けて開発してきました。当社の技術は、他社が苦戦してきた分野で優れています。カメラのみのナビゲーションで複雑な都市環境での運転を習得し、私たち人間が運転するのと同じように、トレーニング中に見たことのない都市に適応します。このような成果には、従来の考え方を打破し、勇敢な新しいソリューションを試す意欲が必要です。
AV2.0の主な特徴:
- エンドツーエンドのディープラーニングで構築
- 高精度マップの必要性を排除
- 安全性を核として設計され、業界の安全基準に準拠
- センサーの柔軟性:カメラのみからレーダーやLiDARまで、さまざまなアーキテクチャに対応
- データ駆動型の汎用化によるスケーラビリティ
- ニューラルシミュレーターGhost Gymのような機械学習ベースの検証・妥当性確認(V&V)技術
- 世界規模で経済的に実行可能
技術的なハードルを克服するだけでなく、業界は依然として、自動運転技術を世界規模で市場性のある製品に変えるという未解決の課題に直面しています。2つの戦略が浮上しています:
1. 制約のある環境から始め、高価なセンサーとマッピングインフラで解決策を力任せに構築する。通常、AV1.0のロボタクシーサービスで採用されているこのアプローチは、明確な経済的実行可能性や実質的な収益がないまま、1,000億ドル以上のコストを費やしてきました。技術は素晴らしいものですが、コスト削減、実行可能なユニットエコノミクス、および製造上の課題は未解決のままです。
2. 世界中で運用可能で、運転の自動化レベルを段階的に高めることができるスケーラブルなソリューションを作成する。このアプローチは、ソフトウェア定義車両を活用してエンボディドAIを既存のADASに統合し、収益を上げ、データを収集し、消費者の信頼を構築します。これにより、グローバルな導入ベースからのデータを使用して完全な自律走行をトレーニングおよび検証する道が開かれます。車両にOTA(オーバーザエア)アップデートを提供して運転自動化レベルをアップグレードし、「アイズオフ(前方不注視)」の運転機能を段階的に成長させ、ドライバーレスの未来への移行を促進します。
Wayveはこの2番目の道に全力を注いでいます。
私たちは、スケーラブルで財務的に 実行可能なAI駆動のソリューションを展開し、運転支援システムから完全な自律走行への移行を加速させることに注力しており、主要な自動車OEMやフリートパートナーと協力して、当社の技術を既存の製品に統合しています。重要な点として、当社は安全性が極めて重要な環境においてエンドツーエンドのディープラーニングモデルを展開するための専門知識をOEMに提供しています。当社の技術は、 NCAPおよびGSRのアクティブセーフティテストプロトコルを、包括的な自動運転安全アーキテクチャの一部としてサポートでき、設計段階からFuSa(機能安全)に準拠していると同時に、かつてない運転の流れ、実用性、安全性を提供します。
このアプローチは、実現技術の収束によって現在可能になっています:
- ソフトウェア定義車両(SDV): 自動車業界は、OTAアップデートと広範なフリートデータ収集が可能な車両の展開を開始しました。
- 高度なセンシング技術: 包括的で冗長性のあるカメラおよびレーダーセンシングは、プレミアム車両で標準になりつつあり、間もなくすべてのモデルに含まれることが期待されています。
- 強化された車載コンピューティング: NVIDIA OrinやThorのようなデバイスは、大規模なAIモデルを車両上で直接実行するために必要な計算能力(TOPS)を提供します。
- AI機能: AIは、数ペタバイトのデータから学習し、トレーニングで遭遇したことのないシナリオに汎用化できる表現力を持っています。
- 市場のダイナミクス: 自動車業界は「幻滅の谷」の懐疑論を乗り越え、現在は自律走行という新たな戦場で積極的に競い合っています。
特筆すべきは、この戦略はAV1.0技術では依然として達成不可能であるということです。AV1.0は、量産型の消費者向け車両には現在あまりにも複雑でコストがかかりすぎるコンピューティングとセンサーの配置を必要とするからです。
WayveのエンボディドAI技術が現実世界の複雑な運転をナビゲートする様子をご覧ください。
自動運転の課題に取り組むことで、私たちはAI技術を前進させ、さまざまな業界でよりスマートで安全なエンボディドAIアプリケーションへの道を切り拓きます。私たちの戦略は明確であり、私たちを前進させる新たな投資を発表できることを嬉しく思います。
10億ドルのシリーズCと今後の道のり
ソフトバンクグループ、NVIDIA、マイクロソフトとのシリーズCを発表できることを大変嬉しく思います。このラウンドはソフトバンクグループが主導しました。ソフトバンクグループの代表取締役会長兼社長である孫正義氏は、素晴らしい先見の明を持つ起業家です。氏のAIとロボティクスに対する深い信念とコミットメントは、当社の長期的な目標と完璧に一致しています。マイクロソフトとNVIDIAは世界最大級の企業ですが、より重要なのは、両社のAIに対する確信が、この新興産業の形成に多大な影響を与えてきたことです。ソフトバンクグループとNVIDIAを新たな株主として迎えることを嬉しく思うとともに、Wayveへの投資を拡大してくださったマイクロソフトに感謝いたします。
先見の明のある投資家や戦略的パートナーの支援を受け、私たちはエンボディドAI製品を加速させる準備が整っています。マイクロソフトおよびNVIDIAとのコラボレーションは、Microsoft Azureを活用したAIモデルのスケーリングや、NVIDIA DRIVE OrinおよびThorのような高度な組み込みコンピューティングプラットフォームの利用を通じて、自動車技術におけるAI主導の変革をリードするという当社のコミットメントを強調するものです。
この新たな資本により、当社のエンボディドAI技術をインパクトのある商業製品に変える新しい章が始まります。当面の計画には、L2+ ADASを搭載した初の製品のローンチが含まれており、これは消費者向け車両にとって大きな機会となります。これは私たちの旅の第一歩に過ぎず、エンボディドAI科学を前進させるために、人材、コンピューティング、データインフラへの投資を引き続き深めていきます。最終的には、これによりエンボディドAI製品の豊かなエコシステムが可能になり、レベル5の自動運転車などが実現するでしょう。
Wayveは、最もミッション主導型で世界的に多様な、卓越した人材グループを集める文化を意図的に築いてきました。これは真にクロスファンクショナルな問題であり、Wayveの人々が自らのキャリアを定義するような仕事ができる環境の構築に努めています。私たちは、画期的なエンボディドAI科学に多額の投資を続ける一方で、世界を喜ばせるエンボディドAI製品を出荷するための、厳格で協力的なエンジニアリング文化も育んでいます。
私たちは、自社の技術を世界を喜ばせる製品に変える機会を持つ、数少ないディープテック企業の一員であることを光栄に思います。資本、文化、コンピューティング、データの強固な基盤が整った今、世界をリードする最も革新的な自動車メーカーやフリートオペレーターと協力して、AIによる次世代の運転体験を実現できることを楽しみにしています。
私たちのチームは世界中のオフィスで拡大しています。私たちのビジョンに共感していただける方は、ぜひご連絡ください! wayve.ai/careers
4 11月 2026 | エンジニアリング
言語はAIドライバーの助手席に座るべきであり、制御ループを停滞させてはならない
学習された安全性へのアプローチを探求するシリーズの最終回では、物理的制御と安全性保証における意味的インテリジェンスの役割について考察します。
続きを読む
4 11月 2026 | エンジニアリング
Wayve AI Driverの検証
学習済み安全性へのアプローチを探るシリーズのパート2では、Validation 2.0が、単なる効率的なスケーリングを超えて、企業が自動運転製品を開発し提供する方法を根本的に再構築する様子を探ります。
続きを読む
4 11月 2026 | エンジニアリング
安全なAIドライバーの構築
学習された安全性へのアプローチを探るシリーズのパート1では、Wayveの学習された安全エンベロープ(LSE)を使用して、AIドライバーがどのように意思決定を行うかの一部として安全評価がどのように行われるかを探ります。
続きを読む