






17 6月 2024 | プレスリリース
Wayve、高度な自動運転シミュレーション向けにPRISM-1を発表
Wayveは、動的な運転シナリオのリアルな4Dシミュレーションを可能にする最先端のシーン再構成モデル、PRISM-1を発表しました。このモデルは、WayveのADASおよび自動運転技術のテストとトレーニングを前進させます。
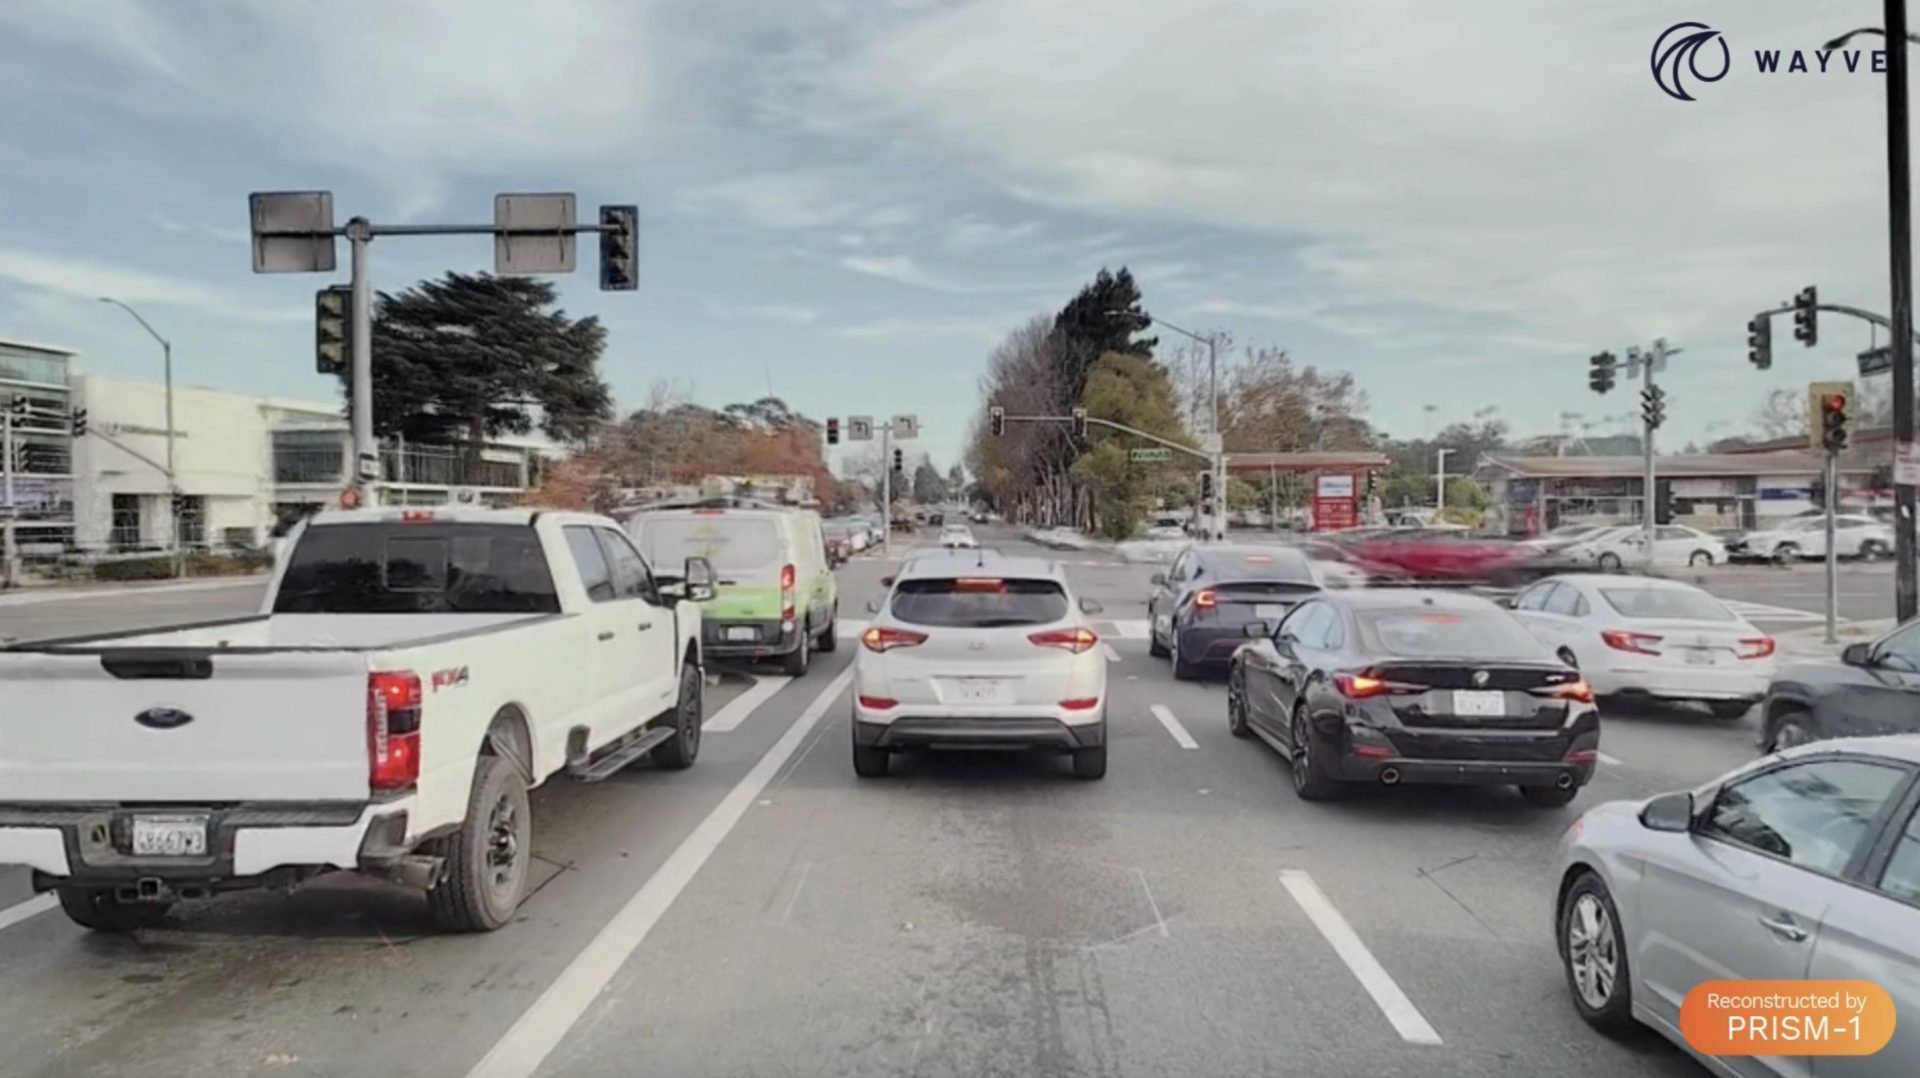
- PRISM-1は、動的な運転シナリオのリアルな4Dシミュレーションを可能にする最先端のシーン再構成モデルです。WayveのADASおよび自動運転技術のテストとトレーニングを前進させます。
- カメラ入力のみを活用するPRISM-1は、正確なシーン描写を再構成するために従来のLiDARや3Dバウンディングボックスへの依存を回避し、サイクリスト、歩行者、ブレーキランプ、開く車のドア、道路の破片などの動的で変形可能な要素を効果的に再構成できます。
- PRISM-1の発表に伴い、Wayveは101の多様な運転シナリオのベンチマークデータセットであるWayveScenes101を公開し、運転向けの新しい視点合成モデルを開発する研究コミュニティを支援します。
ロンドン – 自動運転技術向けのエンボディドAIのリーダーであるWayveは、ADASおよび自動運転技術のテストとトレーニングを強化する新しい4D再構成モデル「PRISM-1」を発表しました。PRISM-1は、最小限のエンジニアリングやラベル付けの入力で、複雑な運転シーンのスケーラブルでリアルな再シミュレーションを可能にすることで、4D再構成分野における大きな飛躍を象徴しています。
2023年12月にニューラルシミュレーターGhost Gymを通じて最初に公開されたWayveは、新しい視点合成を用いて、カメラ入力のみで精密な4Dシーン再構成(空間の3D+時間)を作成しました。この手法は、複雑で構造化されていない現実世界の環境のダイナミクスを正確かつ効率的にシミュレートすることで、自動運転シミュレーションに革命をもたらすことが期待されています。PRISM-1は、次世代のGhost Gymシミュレーションを支えるモデルです。LiDARや3Dバウンディングボックスに依存する従来の方法とは異なり、PRISM-1は新しい視点合成技術を利用して、歩行者、サイクリスト、車両、信号機などの移動要素を、衣類のパターン、ブレーキランプ、ワイパーといった細部に至るまで正確に描写します。
リアリズムの実現は、効果的なトレーニングシミュレーターの構築と運転技術の評価において極めて重要です。従来のシミュレーション技術は車両を剛体として扱い、方向指示器や急ブレーキのような安全性に不可欠な動的挙動を捉えることができません。しかし、PRISM-1は柔軟なフレームワークを使用しており、時間の経過に伴うシーン要素の外観の変化を特定・追跡することに優れているため、形状が変化しシーン内を移動する要素を含む複雑な動的シナリオを正確に再シミュレートできます。自己教師あり学習方式で静的要素と動的要素を区別するため、混雑した道路の構成を定義するための明示的なラベル、シーングラフ、バウンディングボックスは不要です。このアプローチは、シーンの複雑さが増しても効率を維持し、より複雑なシナリオでも追加のエンジニアリング作業を必要としません。これにより、PRISM-1は複雑な都市環境をシミュレートするためのスケーラブルで効率的なソリューションとなっています。
Wayveのチーフサイエンティスト、ジェイミー・ショットン氏:「PRISM-1は、現実世界と当社のシミュレーターの間のギャップを埋めるものです。シミュレーションプラットフォームを正確な動的表現で強化することで、Wayveは当社のAIモデルを大規模に広範囲にわたってテスト、検証、微調整することができます。」
「私たちは、汎用性と拡張性を備えたエンボディドAI技術を構築しています。これを実現するため、運転モデルだけでなく、PRISM-1のような実現技術を通じても、エンドツーエンドのAI機能を継続的に進化させています。また、PRISM-1と併せて開発されたWayveScenes101データセットを公開し、運転向けの新しい視点合成におけるさらなるイノベーションと研究を促進できることを嬉しく思います。」
PRISM-1の発表に合わせて、WayveはWayveScenes101ベンチマークも公開します。これは、英国と米国の都市部、郊外、高速道路のシーンを含む、さまざまな天候や照明条件下での101の多様な運転シナリオで構成されるデータセットです。Wayveは、このデータセットがAI研究コミュニティによる新しい視点合成モデルの進歩と、より堅牢で正確な運転向けシーン表現モデルの開発を支援することを目指しています。
PRISM-1の詳細については、Wayveのブログをご覧ください。

Wayveとメルセデス・ベンツが提携、将来的にメルセデス・ベンツ車に「Wayve AI Driver」を搭載へ
Wayveとメルセデス・ベンツは、Wayve AIドライバーを特定の将来の車両ラインに統合するための最終的な量産契約を締結しました。これにより、今後2年以内に顧客向けに高度な都市での地点間運転支援が可能になります。
続きを読む
16 9月 2026 | リーダーシップ
Wayve、エリサ・デ・マルテルを最高財務責任者に任命し、AV2.0の商業化を加速
エリサ・デ・マルテルを最高財務責任者としてWayveに迎えることを大変嬉しく思います!ディープテック、自動車、AV分野で20年以上にわたる財務リーダーシップの経験を持つエリサは、当社の次の成長段階においてWayveのグローバル財務組織を統括します。
続きを読む
3 9月 2026 | プレスリリース
WayveとUber、英国初となる自動運転による配車サービスをロンドンで開始
UberとWayveはロンドンで監視付き自動運転ライドを開始し、英国で自動運転の乗車が可能になる初めての事例となります。
続きを読む