








言語は身体化AIの強力な要素になりつつあります。言語は、学習された表現を豊かにし、密な教師あり学習を提供し、困難なデータを検索・整理し、目標や好みをエンコードし、人間と機械の間の自然なインターフェースを構築することができます。言語はまた、活動、慣習、関係性に関するより広範な意味的・文脈的知識も提供します。走行シーンにグラウンディングされたこの知識は、車両が状況を解釈し、それがどのように展開するかを予測し、運転の意図を伝えるのに役立ちます。
課題は、その能力を測定可能な安全性メリットにつなげることです。なぜなら、より優れた推論、理解、そしてより強力な意味的インテリジェンスは、学習された安全能力や厳格なシステムレベルの検証・妥当性確認に取って代わるものではないからです。
もっともらしい思考の連鎖(Chain of Thought)があるからといって、そのアクションが述べられた理由によって引き起こされたことや、軌道が物理的に実現可能であること、あるいは言語が遅延したり、曖昧であったり、矛盾していたり、誤っていたりする場合でもシステムの安全が維持されることを証明するものではありません。これらの特性は、クローズドループの挙動、制御された介入、ターゲットハードウェアでのパフォーマンス、故障処理、およびシステムレベルの妥当性確認を通じて確立されなければなりません。
Wayveは2023年にLINGO-1、2024年にLINGO-2を用いてこのフロンティアの探索を開始し、オープンループのドライビング・コメンテーターから、視覚、言語、アクションをリンクさせるクローズドループ・モデルへと進化させました。その成果は、明確な運用規約と安全性の根拠を伴った、言語、グラウンディングされた理解、そして運転判断のより密接な結びつきを示唆しています。
この意味で、言語は「助手席に座り」、AIドライバーが文脈を理解し、危険を予測し、意図を伝えるのを助けます。その貢献度は、システム全体の物理的な能力や安全責任と並んで、結果として生じる運転行動によって判断されなければなりません。
Wayveでは、言語と推論を、学習過程全体、および実行時に選択的に、運転インテリジェンスへの重要な寄与要素であると考えています。しかし、自由形式の言語的熟考を、時間に追われる制御のブロッキング依存関係にはしません。その方法は以下の通りです。
1. 説明能力と能力の分離
システムは、ある行動がどのように選択されたかを忠実に反映していなくても、もっともらしい説明を生成することができてしまいます。たとえ忠実な説明であっても、その行動が安全であることを証明するものではありません。説明を生成すること、その忠実さを確立すること、そして安全な運転を実証することはそれぞれ異なる主張であり、各々に異なる証拠が必要となります。
a) 流暢さは因果関係ではない – モデルの学習目的とグラウンディングは、出力の流暢さと同様に重要です。運転の根拠がシーンを正確に反映していたとしても、それは軌道を決定したメカニズムではなく、事後的なナラティブ(語り)である可能性があります。
テキストとアクションの共有生成はアライメントを強化できますが、それ自体で因果的な忠実性を確立するものではありません。テストでは、引用されたシーンの証拠に対する制御された変更や、可能であれば推論プロセスを調査すべきです。述べられた理由と軌道が一致しているだけでは不十分です。
目標は、有能なドライバーと雄弁なドライバーのどちらかを選ぶことではありません。意味的理解を利用して運転判断を向上させ、学習された安全性によってリスクを予測し、タイムリーな保護的対応を支援し、厳格なシステムレベルの検証と妥当性確認によってシステム全体の安全性に関する証拠を確立することです。
b) 解釈可能性は妥当性確認ではない – 高性能な認識・制御コンポーネントの多くは、自然言語で自己説明を行いません。それらの価値は、関連条件下での精度、較正された不確実性、タイミングの保証、クローズドループの堅牢性、既知の故障エンベロープといった、測定可能な挙動から得られます。
逆に、システムが危険を完璧に説明できたとしても、反応が遅すぎたり、実現不可能な操作を行ったりすることもあります。
c) セマンティクス(意味論)は依然として重要 – 区別すべきは「意味」と「動き」の間ではありません。運転は、赤信号、通学路、手信号、一時的な制限など、意味に満ちています。その意味は、車両が未知の状況を他で学んだ知識と結びつけるのに役立ちますが、それは常にシーンにグラウンディングされたままでなければなりません。
区別すべきは、意味情報と、シリアルで自由形式の言語プロセスとの間です。意味的特徴は、車両がハンドルを切ったりブレーキをかけたりする前に文章を作成することを要求せずに、ドライビングポリシーの深部に埋め込むことができます。
2. 意味、動き、保護に明確な規約を割り当てる
プロダクション・アーキテクチャは、これらの責任を明示的にすべきです。それらは3つの別々のニューラルネットワークである必要はなく、学習された表現を共有しても構いません。重要なのは、それらのタイミング、権限、入力、出力、および故障時の挙動が明示的に定義され、共に評価されることです。「Wayveがいかにして安全なAIドライバーを構築するか」、で述べられている、学習された運転、リスク予測、自己認識の責任は、言語や推論能力が発展しても不可欠なままです。
人間の能力は有用なアナロジーを提供します。それは脳に文字通りの「システム1」と「システム2」のモジュールがあるからではなく、高速な感覚運動ループが行動を調整する一方で、解釈や計画のために計画的な推論が選択的に動員されるからです。
私たちは、ステアリングの修正、ペダルの動き、車間距離の調整、あるいは回避行動のたびに言葉で考えているわけではありません。計画的な思考は、ルートの選択、困難な遷移のための車線変更のポジショニング、制限の解釈、あるいは長期的な戦略の形成といった意思決定をサポートできます。
目標は、タイムリーで物理的に有能なアクションと結びついた、より豊かな理解です。
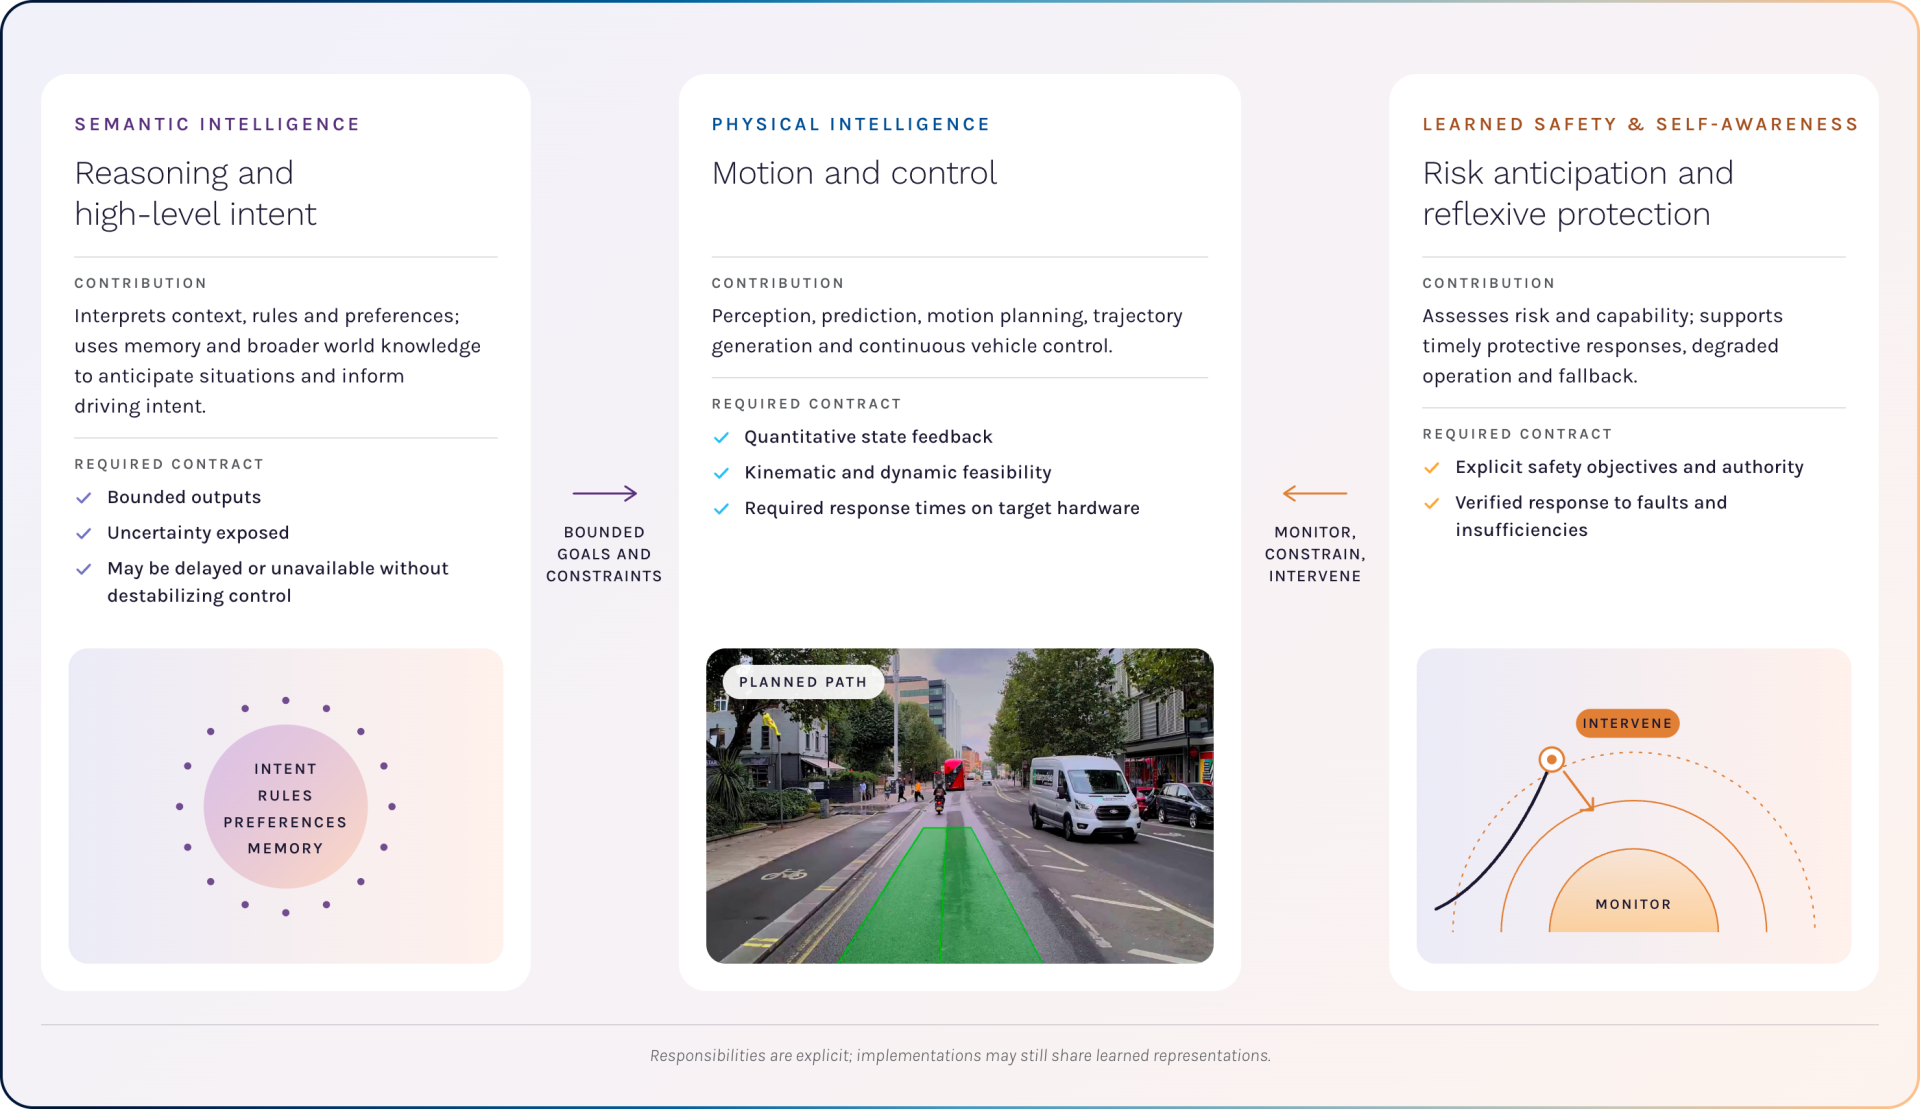
図1 - 統合された学習システム内での補完的な責任。安全保証は、システム全体とこれらの能力間の相互作用をカバーします。
決定的な特性は、緩やかな性能低下(グレースフル・デグラデーション)です。言語ベースの推論が遅い、不確実、あるいは矛盾している場合でも、物理的制御は安定していなければなりません。意図した走行を継続するためにその推論が必要な場合、それを失った際には適切な機能低下挙動またはフォールバックをトリガーする必要があります。安定した制御だけでは十分ではありません。
言語や推論能力が向上しても、学習された安全性は不可欠なままです。検証と妥当性確認では、これらの能力がどのように相互作用するか、また推論が遅延、誤り、あるいは利用不能になったときにシステムがどう反応するかを含め、運転システム全体を評価しなければなりません。
3. 言語の価値が複合的に高まる場所で言語を使用する
言語は、実行時に車両が行う意思決定を含め、学習の全過程および展開の周辺で価値を提供できます。グラウンディングされた推論は、より早期の危険予測、代替計画の比較、および未知の状況の解釈をサポートできます。その開発上のメリットは、学習ループ全体でも複合的に高まります。
- カリキュラムを構築する。 稀なシナリオを検索し、介入を記述し、故障モードをクラスター化し、データセットのバランスを整え、次に最も価値のある学習例を優先順位付けします。
- 表現を強化する。 視覚、空間、時間、および言語信号を整列させ、ルール、相互作用、および珍しい標識をより簡単に学習・照会できるようにします。
- 制約された意図をエンコードする。 ルート目標、ユーザーの好み、地域のルール、およびオペレーターの入力を、モーションポリシーが受諾、拒否、または限定できる、型定義された境界のある目標に変換します。
- テストスペースを拡張する。 テキストを使用してシナリオファミリーを指定し、制御されたバリエーションを生成します。言語に問いかけさせ、シミュレーション、トラックテスト、および定量的な結果に答えさせます。
- デバッグを加速させる。 コメンタリー、検索、および反実仮想クエリを使用して、エンジニアがモデルが注目しているように見えるものと、実際にその挙動を駆動しているものとの間の不一致を見つけるのを助けます。
- 人間との対話を改善する。 意図を伝え、目標や好みに従い、明確化のための質問をし、不確実性を露呈させ、遠隔支援をサポートします。その際、コミュニケーション自体を安全メカニズムと混同しないようにします。
これはナレーションよりも豊かな役割です。言語は、監視、意思決定、検索、仕様策定、テスト、およびインタラクションのための手段となります。その一方で、学習された安全能力やシステム全体の検証・妥当性確認は引き続き不可欠です。
4. 安全性には迅速な対応だけでなく予測も必要である
早期のリスク予測と迅速な対応は、補完的な安全要件です。時間に制約のあるアクションは、利用可能なレスポンス予算を満たし、物理的に実行可能であり続けなければなりません。
通常の降車場所が工事で閉鎖されている駅に車両が接近している状況を考えてみましょう。標識が乗客を東口へと誘導しています。グラウンディングされた言語と推論は、その指示を目的地と結びつけ、上位レベルの計画を修正することができます。作業員がアクセスレーンを移動する際、走行モデルはその速度と経路を調整します。理解の向上がこれらの意思決定に情報を提供する一方で、リスクを予測し、タイムリーで物理的に実行可能な対応をサポートするためには、学習された安全性が引き続き不可欠です。
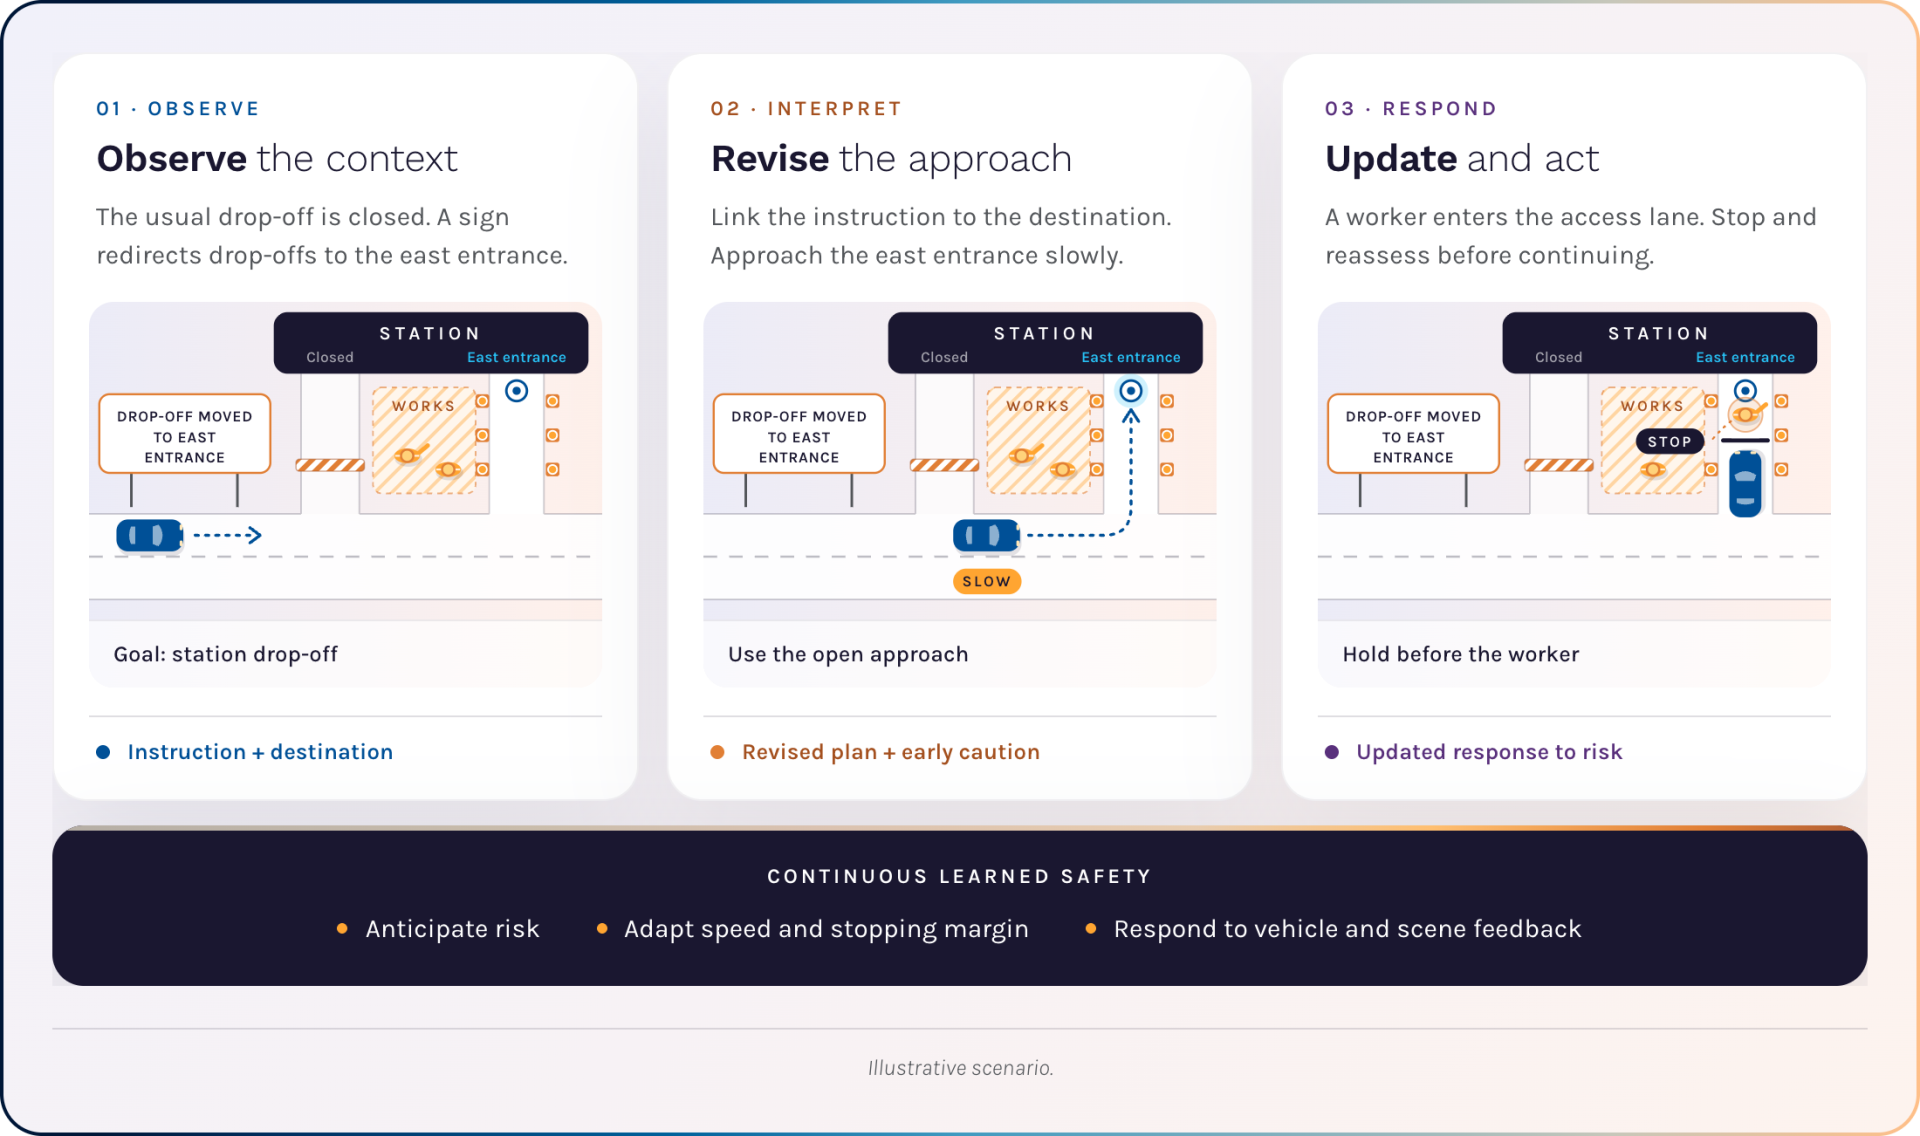 図2 - 言語と推論は状況の解釈を助け、運転の意図を伝えます。物理的インテリジェンスは実行可能な動きを計画・実行し、学習された安全性はリスクを予測してタイムリーな介入をサポートします。例示的なシナリオ。
その理解は、より早期の警戒を促すことができますが、継続的なリスク評価や、車両の運動学的・動的な制約内でレスポンスを実行するために必要な物理的インテリジェンスに代わるものではありません。
状況を解決するには、継続的に更新される反応が必要です。視認性に合わせて速度を調整し、加加速度(ジャーク)を管理し、停止余裕を維持し、実現可能な選択肢を保持し、視線が変わるにつれて適応します。運転システム全体は、定量的な状態フィードバックを使用して、検証済みのレイテンシ予算内で動作しなければなりません。自由形式の言語生成を待っている間に、必要な制御期限を逃してはなりません。
As 「Wayveがいかにして安全なAIドライバーを構築するか」、 で述べられているように、リスク予測自体がエンドツーエンドで学習されます。それは独自の目標と評価を持つ安全能力であり、オプションの説明や、より強力な汎用推論によって時代遅れになる手書きのチェッカーではありません。
それを定義するのは運用規約です。高い更新レート、物理的に実現可能な出力、限定された実行時間、車両と環境からのフィードバック、そして熟考サービスが利用不能な時の安全な挙動です。
理解が深まることで、状況が安全エンベロープの限界に達する可能性を低減できます。また、時間が許す場合には、より早期の予測、上位レベルの意思決定、または特異なルールの解釈をサポートできます。アーキテクチャ上の要件は、急激な安定化と衝突回避が車両の運動学的・動的な制約を尊重し、必要な応答時間を満たし、制限のない推論プロセスに依存しないことです。
5. ナラティブではなく、車両を測定する
言語が身体化AIの運転を向上させるというあらゆる主張は、プロダクションの責任フレームワークをパスする必要があります。「AIドライバーの妥当性確認」で示されたように、関連する証拠の単位は、推論トレースの雄弁さや精選されたベンチマーク例ではなく、クローズドループで動作するシステム全体です。
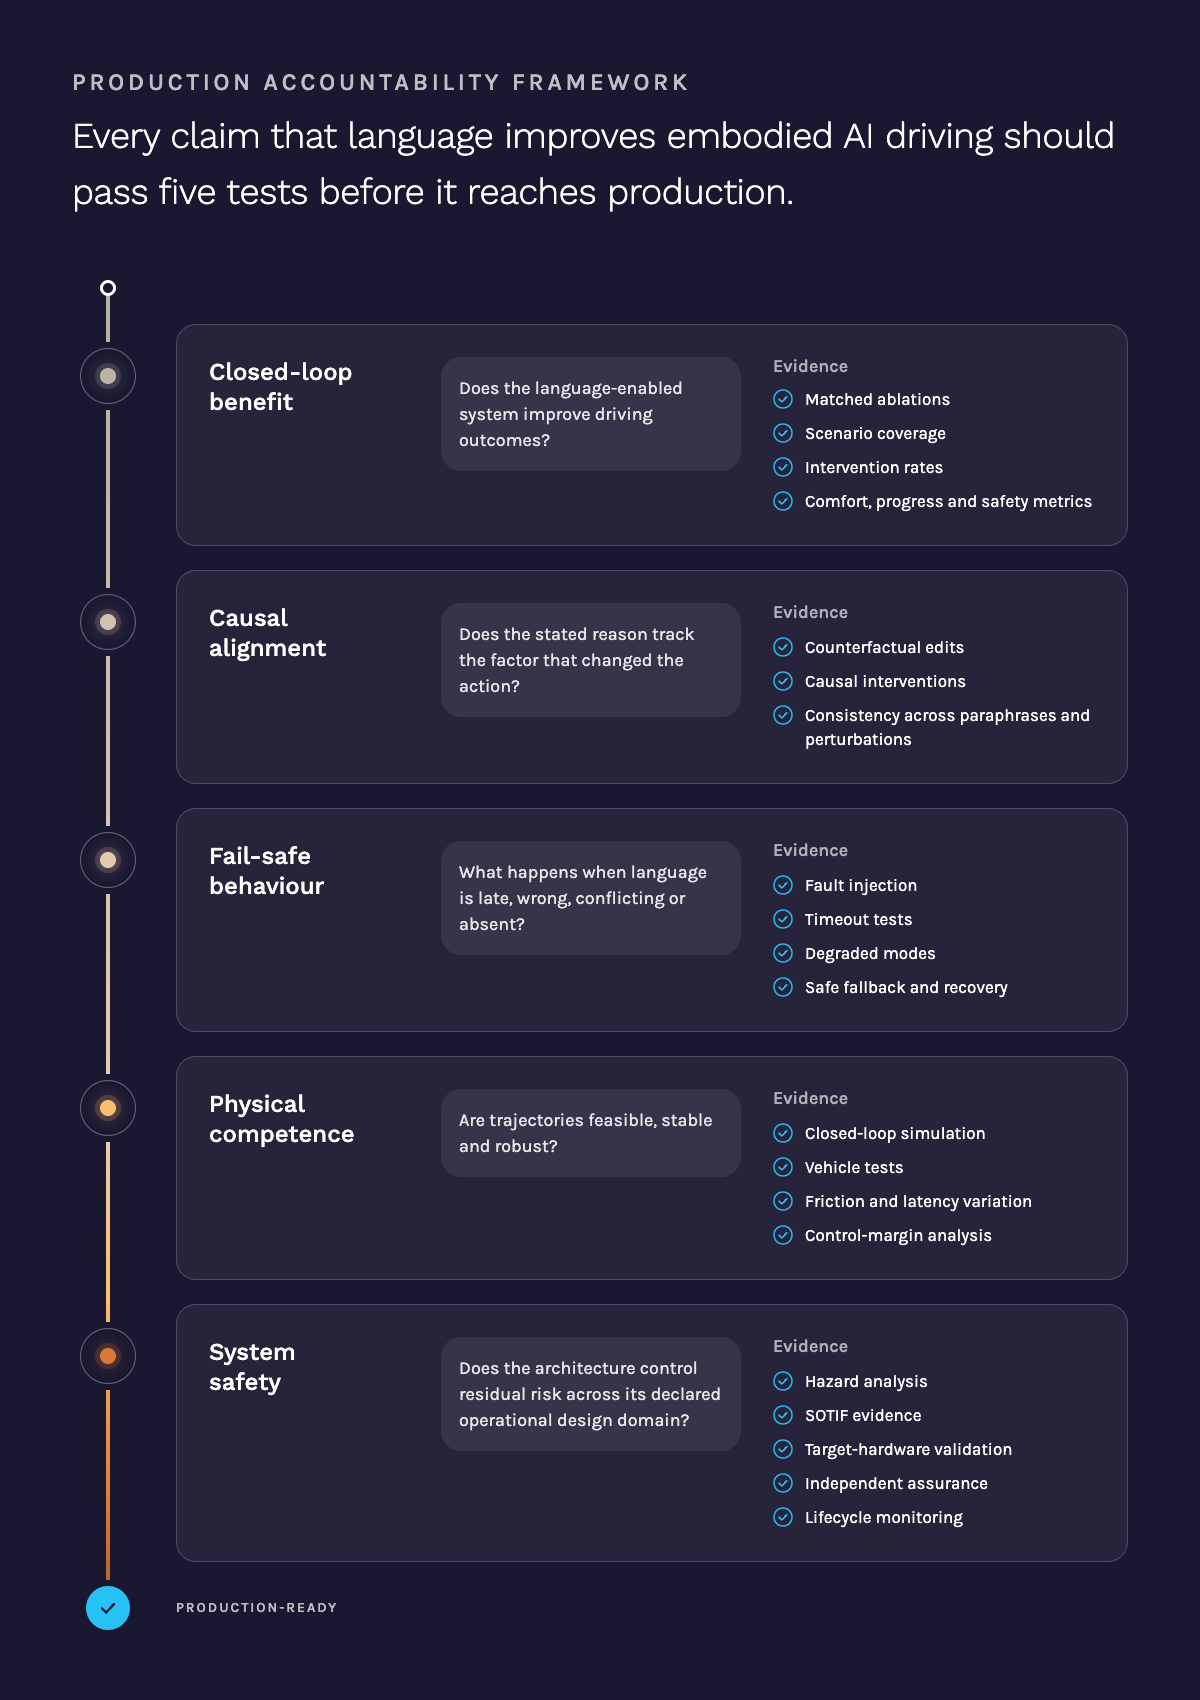
これらのテストは、意図した計算プラットフォーム上で、宣言された運用設計領域(ODD)全体で実行されるべきです。モデルのスケール、オープンループのベンチマーク、および説得力のあるコメンタリーは、有用な開発シグナルになり得ます。しかし、機能故障、性能不足、予見可能な誤用、およびプロダクトライフサイクルを通じた変化をカバーするシステムレベルの安全性の論拠に代わるものはありません。
プロダクションの責任は、デモンストレーションが終わるところから始まります。代表的なデータ、介入学習、物理モデリング、クローズドループ・シミュレーション、車両統合、フォールト注入、検証と妥当性確認、そして独立した保証です。
6. 身体化インテリジェンスのより良い定義
目的地は、明確な安全性とタイミング要件なしに話し、考え、制御するマシンではありません。また、脆弱で手作りのスタックへの回帰でもありません。それは、セマンティクスと物理学に精通し、テスト、制約、信頼ができるほど明確に定義された責任を持つ、統合された学習システムです。
言語は、ルールを教え、意図を露呈させ、データを豊かにし、経験を整理し、長期的な戦略をサポートすることができます。これらのメリットは、運転を行うポリシーへと学習させることができます。しかし、認識から衝突までがミリ秒単位で分かれているとき、安全性は言語的な流暢さに依存することはできません。車両はすでに行動の仕方を知っていなければならないのです。
言語は助手席に座るべきです。AIドライバーが危険を予測し、未知の状況を解釈し、より良い行動を選択するのを助ける一方で、学習された安全性がその決定を形作り、厳格な妥当性確認によってシステム全体が道路に出る準備ができているかどうかを確立します。

4 11月 2026 | エンジニアリング
Wayve AI Driverの検証
学習済み安全性へのアプローチを探るシリーズのパート2では、Validation 2.0が、単なる効率的なスケーリングを超えて、企業が自動運転製品を開発し提供する方法を根本的に再構築する様子を探ります。
続きを読む
4 11月 2026 | エンジニアリング
安全なAIドライバーの構築
学習された安全性へのアプローチを探るシリーズのパート1では、Wayveの学習された安全エンベロープ(LSE)を使用して、AIドライバーがどのように意思決定を行うかの一部として安全評価がどのように行われるかを探ります。
続きを読む
3 8月 2026 | リサーチ
GAIA-4:安全で拡張可能な自動運転のためのクローズドループ・シミュレーションを実現するマルチモーダル・ワールドモデル
GAIAの最新の進化形であるGAIA-4は、Wayve AI Driverをループ内に組み込み、ワールドモデリングをシーン生成から、エンドツーエンドの安全性を大規模に測定する手段へと変貌させます。
続きを読む