安全性
ラーンド・セーフティ(Learned Safety):信頼できるエンボディドAIの構築
2017年以来、Wayveは自動運転のロングテール問題を解決するための根本的に異なる道筋を提示する、エンドツーエンドのエンボディドAIを開発してきました。地図や事前に定義されたルール、人間が設計した表現を通じてあらゆる状況を予測しようとするのではなく、知能は運転を適切に学習し、経験から汎用化されなければならないと私たちは信じています。
約10年が経過し、パートナーと共に世界中でWayve AI Driverを量産化する中で、私たちの取り組みはその論文から現実世界での証明へと進化しました。そして今、より具体的な問いがあります。
エンドツーエンドのAIドライバーにおいて、世界規模で安全性をどのように構築し、観察し、検証するのか?
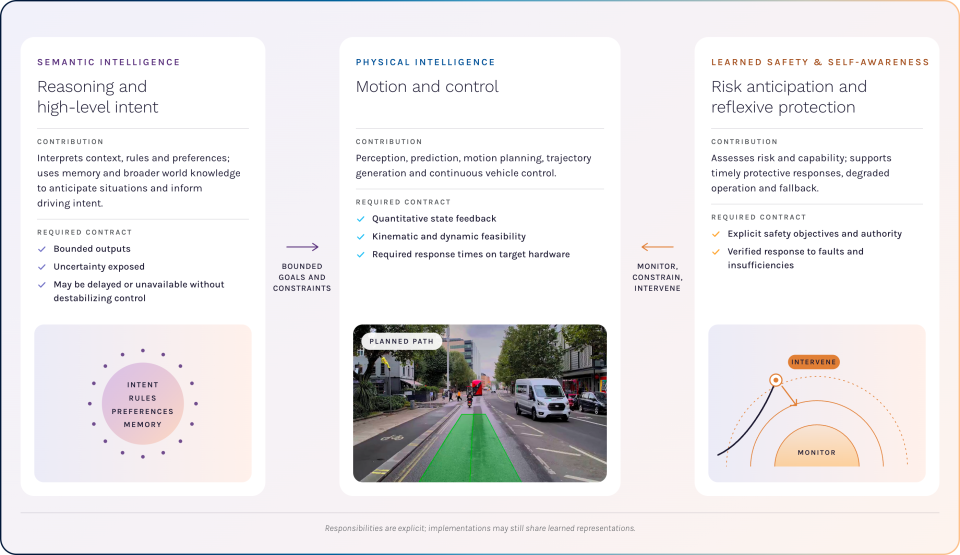
これはエンボディドAIにとって根本的な課題です。デジタル世界で動作するAIシステムとは異なり、エンボディド・インテリジェンスは、複雑で動的、かつ予測不可能な物理環境と相互作用しなければなりません。周囲の状況を理解するだけでなく、現実世界のリスクを考慮した意思決定を行い、行動をとることを学習する必要があります。自動運転はこの課題において最も要求の厳しいアプリケーションの一つであり、誤った判断の結果が即座に、かつ重大なものになる可能性があります。
これまで、自動運転業界では、安全性の証拠の代わりとして、検査、カウント、説明が容易なベンチマークが好まれる傾向にありました。例えば、認識から計画まで個別のコンポーネントに分割されたスタック、累積走行距離と離脱率、あるいはシステムの動作に関する人間が読める説明などです。これらはそれぞれ安全性の根拠(セーフティケース)に寄与することはあっても、それ単体で安全性を確立するものではありません。
ラーンド・セーフティ
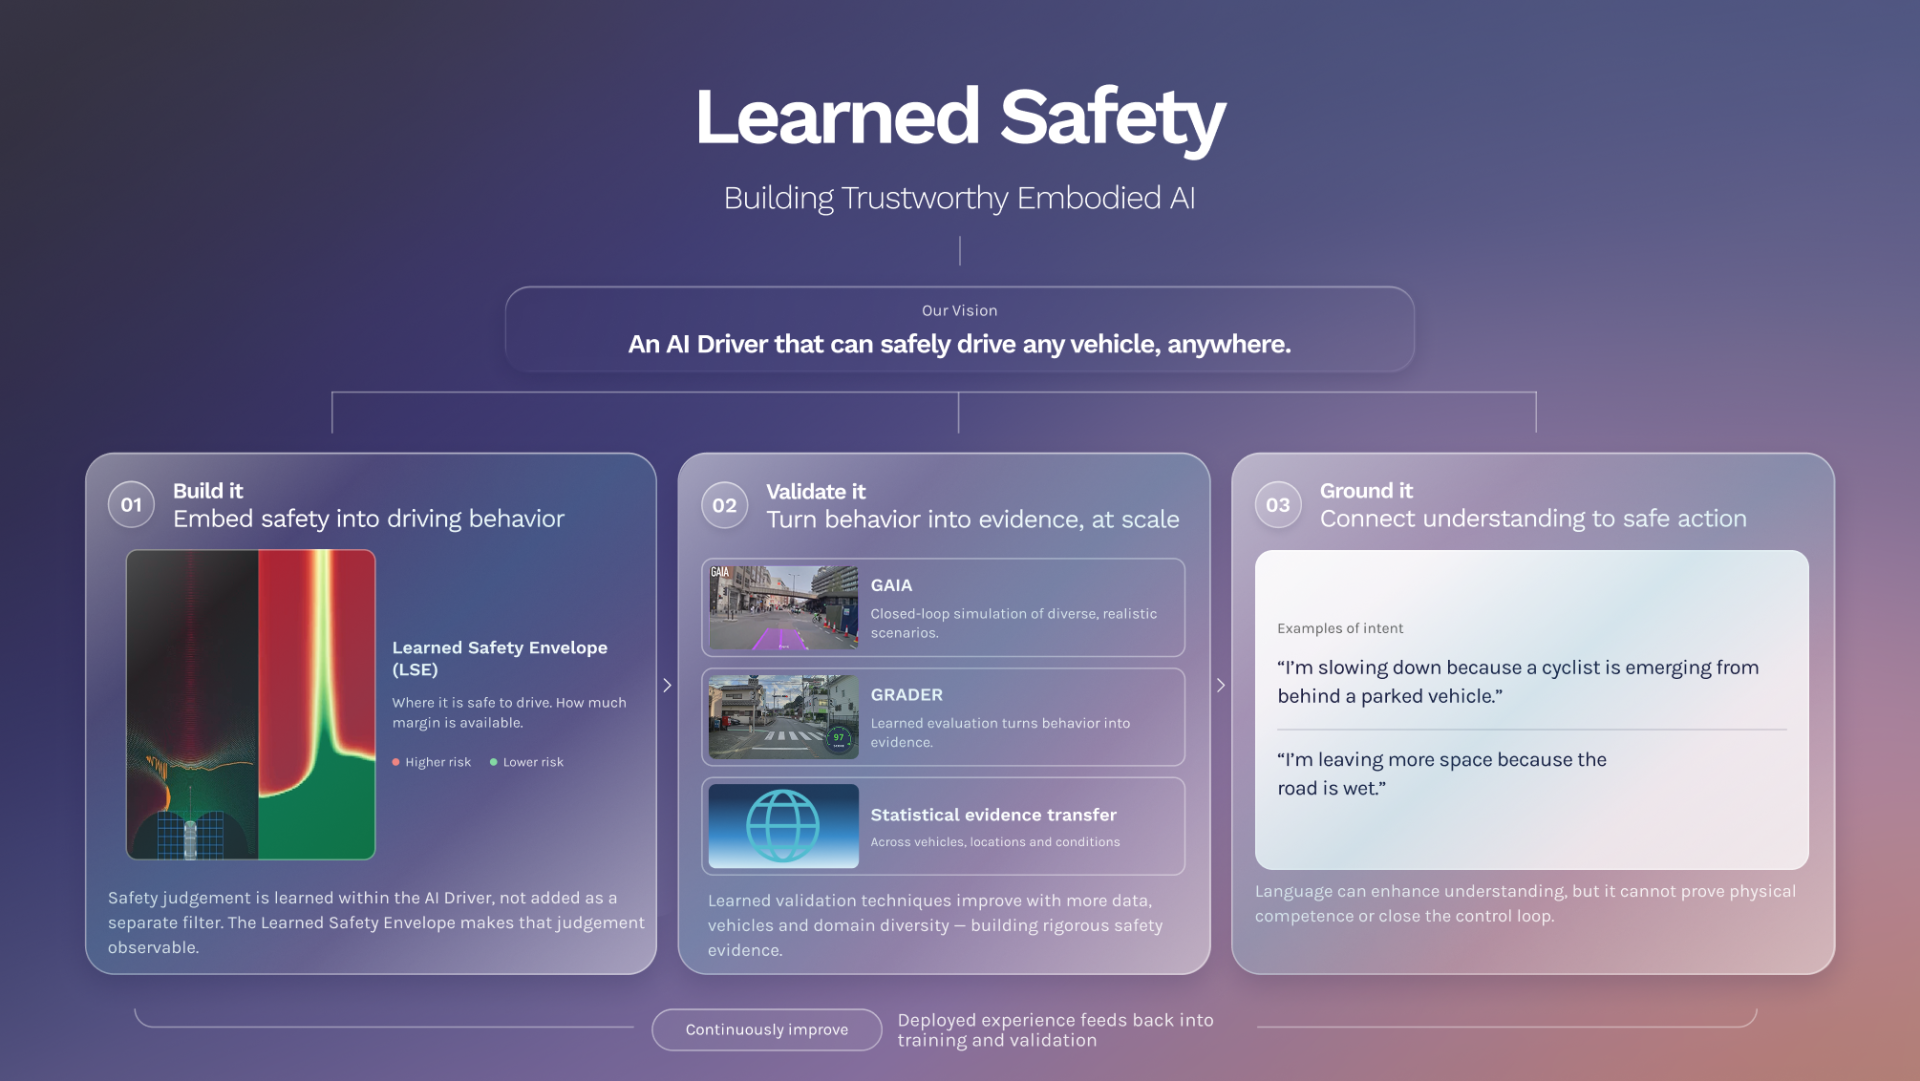
エンドツーエンドAIに安全性を組み込む
Wayveでは、安全性は行動が決定された後に課される「チェッカー」や制約ではなく、AIドライバーが物理世界を理解し行動することを学習するプロセスの一部であるべきだと考えています。運転と同様に、エンボディドAIの安全性は、手作業で設計されたものよりも、学習された表現を用いることでより速く向上します。
しかし、安全な行動を学習することは課題の一部に過ぎません。安全性に関連する判断を観察可能にし、運転システム全体を評価し、その残留リスクが許容範囲内であるという信頼できる証拠を確立しなければなりません。
この3パートのブログシリーズでは、Wayveのラーンド・セーフティへのアプローチの背後にある原則と技術を探ります。これは、運転と同様に、安全性と検証はエンドツーエンドのディープラーニングによって最もよく解決されるという考え方です。
ラーンド・セーフティ
エンボディドAIにとっての意味
エンボディドAIの約束とは、物理世界での動作を学習し、これまでに遭遇したことのない環境や状況に適応できる知能です。その可能性を実現するには、能力に合わせて拡張できる確認・検証方法とともに、これらのシステムがどのように学習し行動するかにおいて、安全性を中心に据え続ける必要があります。
「あらゆる場所で、あらゆる車両を安全に運転できるAIドライバー」という当社のビジョンの実現に向けた、Wayveの取り組みをご覧ください。
確立された安全基準との整合
Wayveのラーンド・セーフティのアプローチは、冗長性、フェイルオペレーショナルな動作、ISO 26262やSOTIFなどの自動車安全基準への準拠を含む、重要な安全原則とも整合しています。
大規模なパートナーフリートによる拡大
パートナーフリートとのコラボレーションを通じて、多様な運転データを迅速に取得します。
スケーラブルなクラウドインフラストラクチャの利用
Microsoftと提携し、世界規模でのAIトレーニングとデータワークロードをサポートするスーパーコンピューティングインフラストラクチャを活用しています。