








15 8月 2021 | エンジニアリング
自動運転への新たなアプローチ:AV2.0
DARPAグランドチャレンジから約20年を経て、ついに真にインテリジェントな次世代の自動運転車(AV)ソフトウェアが登場しつつあります。WayveのAV2.0は異なり、今日の複雑な都市道路でAVを走行させている唯一の自動運転車解決アプローチです。完全な運転問題を解決するために必要だと私たちが信じるものをご紹介します。
これまで、自動運転車の市場投入のために1,000億ドル以上が投資されてきました。この数字を別の視点から見ると、人類を月へ送ったアポロ計画に費やされた費用の約3分の1に相当します。世界最大級のテクノロジー企業や自動車企業による多大な努力にもかかわらず、自動運転の問題は未解決のままです。
だからこそ、私たちはWayveを立ち上げました
私たちは、この問題の解決方法を再考したいと考えました。2017年に事業を開始した当初は、私たちがそれを実現できると信じる人はほとんどいませんでした。しかし、この1年間で、当社の自律走行性能は著しく向上し、私たちのこのアプローチこそが自動運転を解決する道であるという確信を強めています。
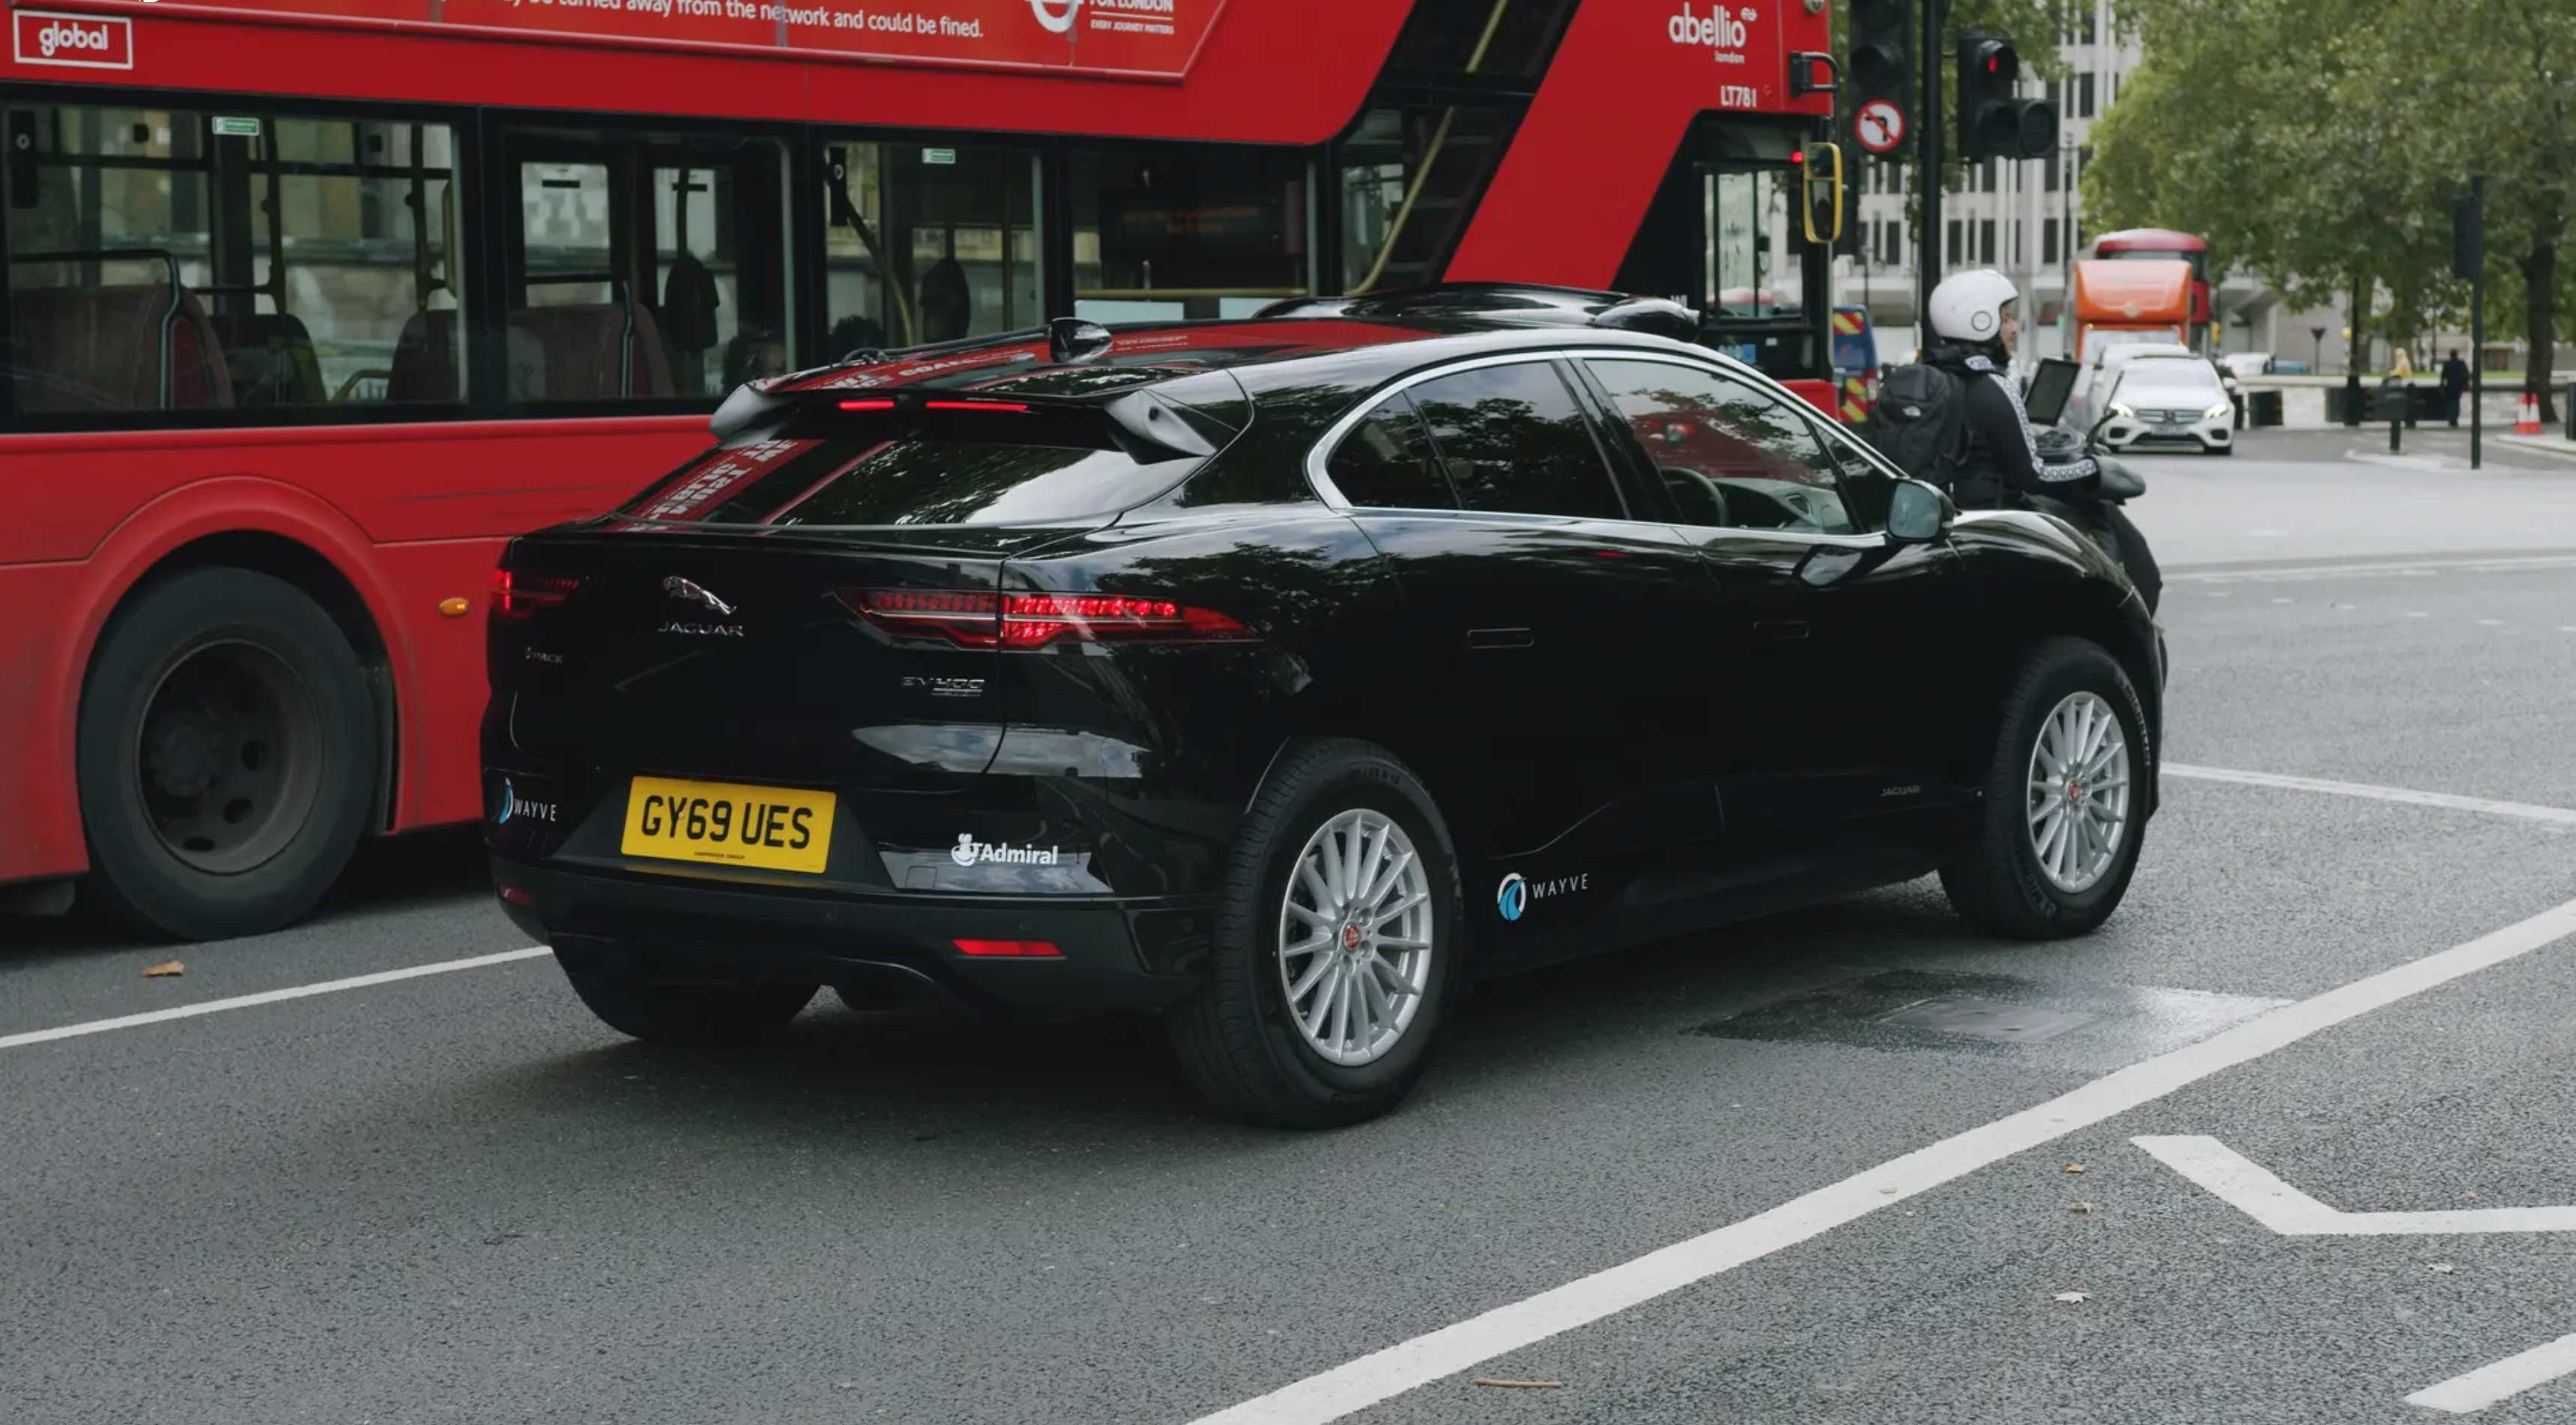
私たちは、当社の技術的論文を公開できることを嬉しく思います。また、混雑した狭い、常に変化する道路に直面するエンドツーエンド学習型運転のより包括的な事例もご紹介します。私たちは、カムデンやイズリントンなど、ロンドンで最も交通量の多い地域を走行しています。
この次世代アプローチをAV2.0と呼んでいます
AV2.0は、従来のAVスタック、HDマップ、手書きのルールに依存するのではなく、データ駆動型の学習型ドライバーを構築することに焦点を当てています。これにより、これまで経験したことのない場所でも、運転知能を拡張し、適応させ、一般化することができます。
この位置付け論文「自動運転車の再考」では、純粋なAIアプローチが自動運転の複雑さを解決するために不可欠であると私たちが考える理由を提示しています。私たちは、AV1.0の古典的なアーキテクチャが直面している根本的な問題は、技術的なスケーラビリティであると主張します。この課題を念頭に置き、長年保持されてきた「感知・計画・実行」パラダイムを再考し、代替ソリューションを提案します。それは、センシングとプランニングがニューラルネットワーク内のデータによって共同で解決される、ホリスティックな学習型ドライバーです。これは、自動運転に対する「エンドツーエンド」アプローチとして頻繁に描かれますが、私たちはニューラルネットワークを車両制御に接続するよりも、よりニュアンスのある見方をしています。モジュール性から離れることで、手作業で作成されたルールの脆さなしに、古典的なロボット工学アーキテクチャの多くの機能をカプセル化する深層学習モデルに到達します。
深層学習の状況を見ると、多くの意思決定問題を革新する大きなブレークスルーが生まれています。私たちは常に、機械学習を物理世界に応用するという課題に意欲を燃やし、まず具現化された知能を通じてモビリティを再考することから始めました。現在まで、これはごく少数の先駆的な研究者や企業によってのみ共有されてきた見解です。このアプローチに情熱を傾けるチームがあることを私たちは知っており、彼らの努力を奨励します。
混雑した都市でのテスト経験から、深層学習が自動運転の進むべき道であることが証明されています。
WayveのAV2.0の動作を見る
ロンドンでこれまで走行したことのないルートを15分間自動運転する様子を収めたこのビデオをご覧ください。
関連するその他の記事
この業界の変化にご興味があれば、Alex Davies著『Driven』は、自動運転業界の形成に関する優れた概要を提供しています。AV業界と技術は、約10年前にこの大きな推進力から生まれました。これが古典的なAVアプローチの起源です。
4 11月 2026 | エンジニアリング
言語はAIドライバーの助手席に座るべきであり、制御ループを停滞させてはならない
学習された安全性へのアプローチを探求するシリーズの最終回では、物理的制御と安全性保証における意味的インテリジェンスの役割について考察します。
続きを読む
4 11月 2026 | エンジニアリング
Wayve AI Driverの検証
学習済み安全性へのアプローチを探るシリーズのパート2では、Validation 2.0が、単なる効率的なスケーリングを超えて、企業が自動運転製品を開発し提供する方法を根本的に再構築する様子を探ります。
続きを読む
4 11月 2026 | エンジニアリング
安全なAIドライバーの構築
学習された安全性へのアプローチを探るシリーズのパート1では、Wayveの学習された安全エンベロープ(LSE)を使用して、AIドライバーがどのように意思決定を行うかの一部として安全評価がどのように行われるかを探ります。
続きを読む