








10 3月 2025 | エンジニアリング
海を越えてその先へ:グローバル展開に向けた汎用型AIドライビング
Wayveの米国およびドイツへの進出は、最小限のデータで新しい走行環境に迅速に適応するAV2.0の能力を証明するものです。本ブログでは、Wayveの基盤モデルが多様な地域や車両プラットフォーム間でどのように汎用化されるかを示す実世界の成果を紹介し、真のグローバルAIドライバーというビジョンの推進について解説します。
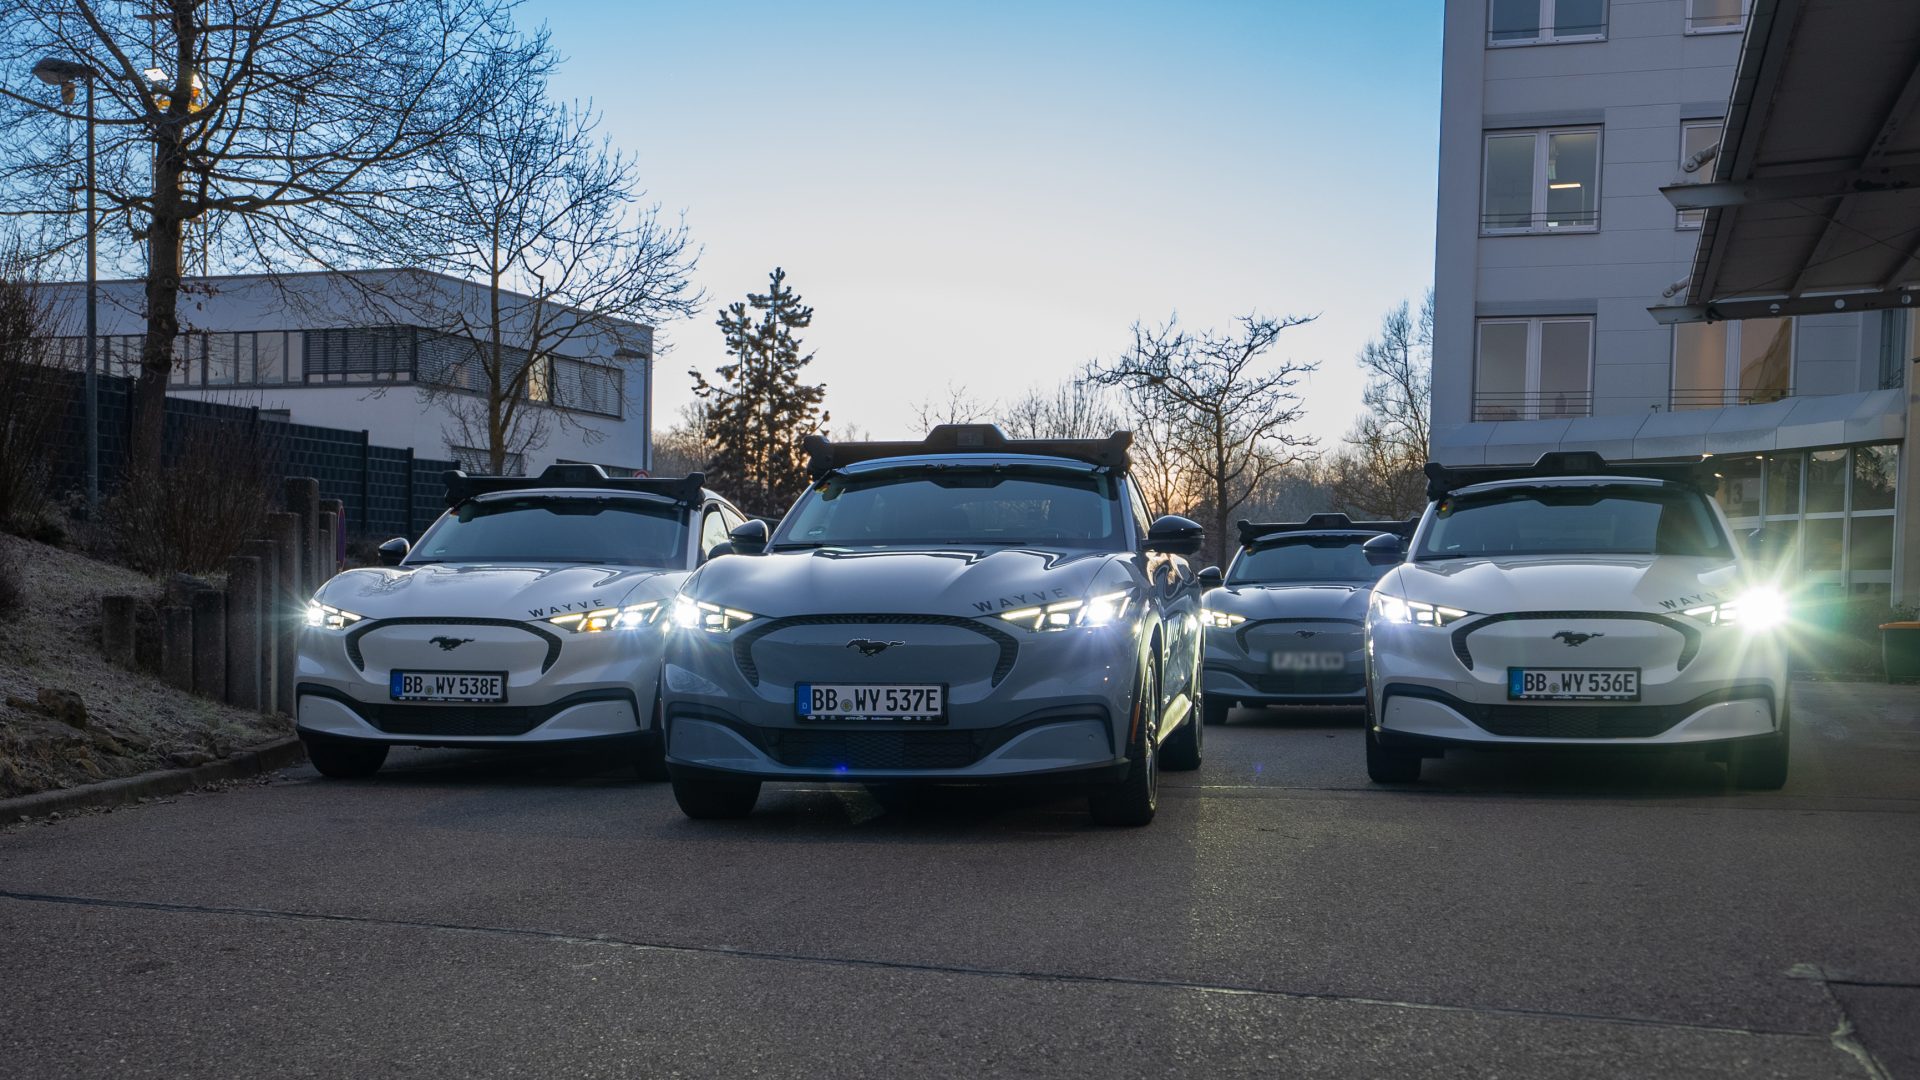
Wayveの米国への進出は、単なる地理的な節目ではありません。それは、自動運転に対する当社のAV2.0アプローチの重要な実証です。世界中の多様なデータで学習された基盤モデルを活用した当社のエンボディドAI(身体化されたAI)は、最小限の追加データで新しい地域や車両プラットフォームに適応し、従来の自動運転システムよりもはるかに高いスケーラビリティを実現します。
本ブログでは、Wayveの基盤モデルが新しい地域や車両プラットフォーム間でどのように汎用化されるかについて、実世界の成果を紹介します。具体的には、以下の知見を提示します。
- 米国における迅速な適応:当社のモデルは、8週間にわたって収集された500時間分の米国特有の増分データにより、右側通行の走行への適応に成功しました。
- 国固有の走行行動の学習:当社のAIは、新しい道路標識、交通の流れのパターン、交差点のルールに迅速に適応し、100時間分の追加データで大幅な改善を示しました。
- ドイツにおける強力なゼロショット性能:新しいモデルはドイツにおいて、米国での初期導入時よりも3倍優れたパフォーマンスを発揮しました。これは、多様な市場を経験したことで汎用性が向上したことを示しています。
- 車両プラットフォーム間のシームレスな移行:100時間分の新しい車両固有データにより、モデルは異なるプラットフォームに適応しました。
米国における迅速な適応:反対側の車線での走行学習
多くの従来の自動運転システムにとって、右ハンドル(英国)から左ハンドル(米国)への移行は大きな課題となります。認識、予測、制御に至る走行スタック全体において、道路の位置、交通の流れ、交差点のダイナミクスの地域的な違いを考慮するために、大規模な再設計が必要になることが多いためです。これらのシステムは詳細な地図から導き出された地域固有のロジックに依存しているため、自動運転技術を新しい場所に拡大するには多大なコストと労力がかかります。
WayveのAV2.0アプローチは根本的に異なります。異なる市場や車両間で迅速に拡張できる当社のエンボディドAIの能力は、基盤モデルによって支えられています。これは、自社フリートやデータパートナーからの膨大なペタバイト級のデータセットで学習されたエンドツーエンドのディープラーニング・アーキテクチャです。ユニバーサルなバックボーンとして機能するこのモデルは、転移可能な豊かな走行行動をエンコードし、AIがどこでも走行できるようにブートストラップします。この適応性は「汎用化(Generalization)」と呼ばれ、学習した知識を見知らぬ走行状況に適用することを可能にします。
当社は以前、英国においてエンボディドAIが最小限の追加データで異なる都市や車両プラットフォームにシームレスに適応することを実証しました。しかし、新しい国への適応、特に英国の右ハンドルから米国の左ハンドルへの移行は、より大きな挑戦でした。
この適応性を測定するために、英国レベルの性能に達するまでにどれだけの新しい米国固有データが必要かを分析しました。その結果は驚くべきものでした。8週間にわたって収集されたわずか500時間分の米国特有の増分データで、当社のAIは英国のベンチマークに迫りました。図1に示すように、まず左側通行の道路を経験していないゼロショットのシナリオでモデルをテストしました。当初、性能は英国のレベルを下回っていましたが、100時間分の新しい米国固有データで学習した後、性能は5倍に向上しました。さらに400時間の増分データ(計500時間)を加えることで、モデルは40倍の改善を達成し、都市部および高速道路の環境において英国と同等の性能に達しました。
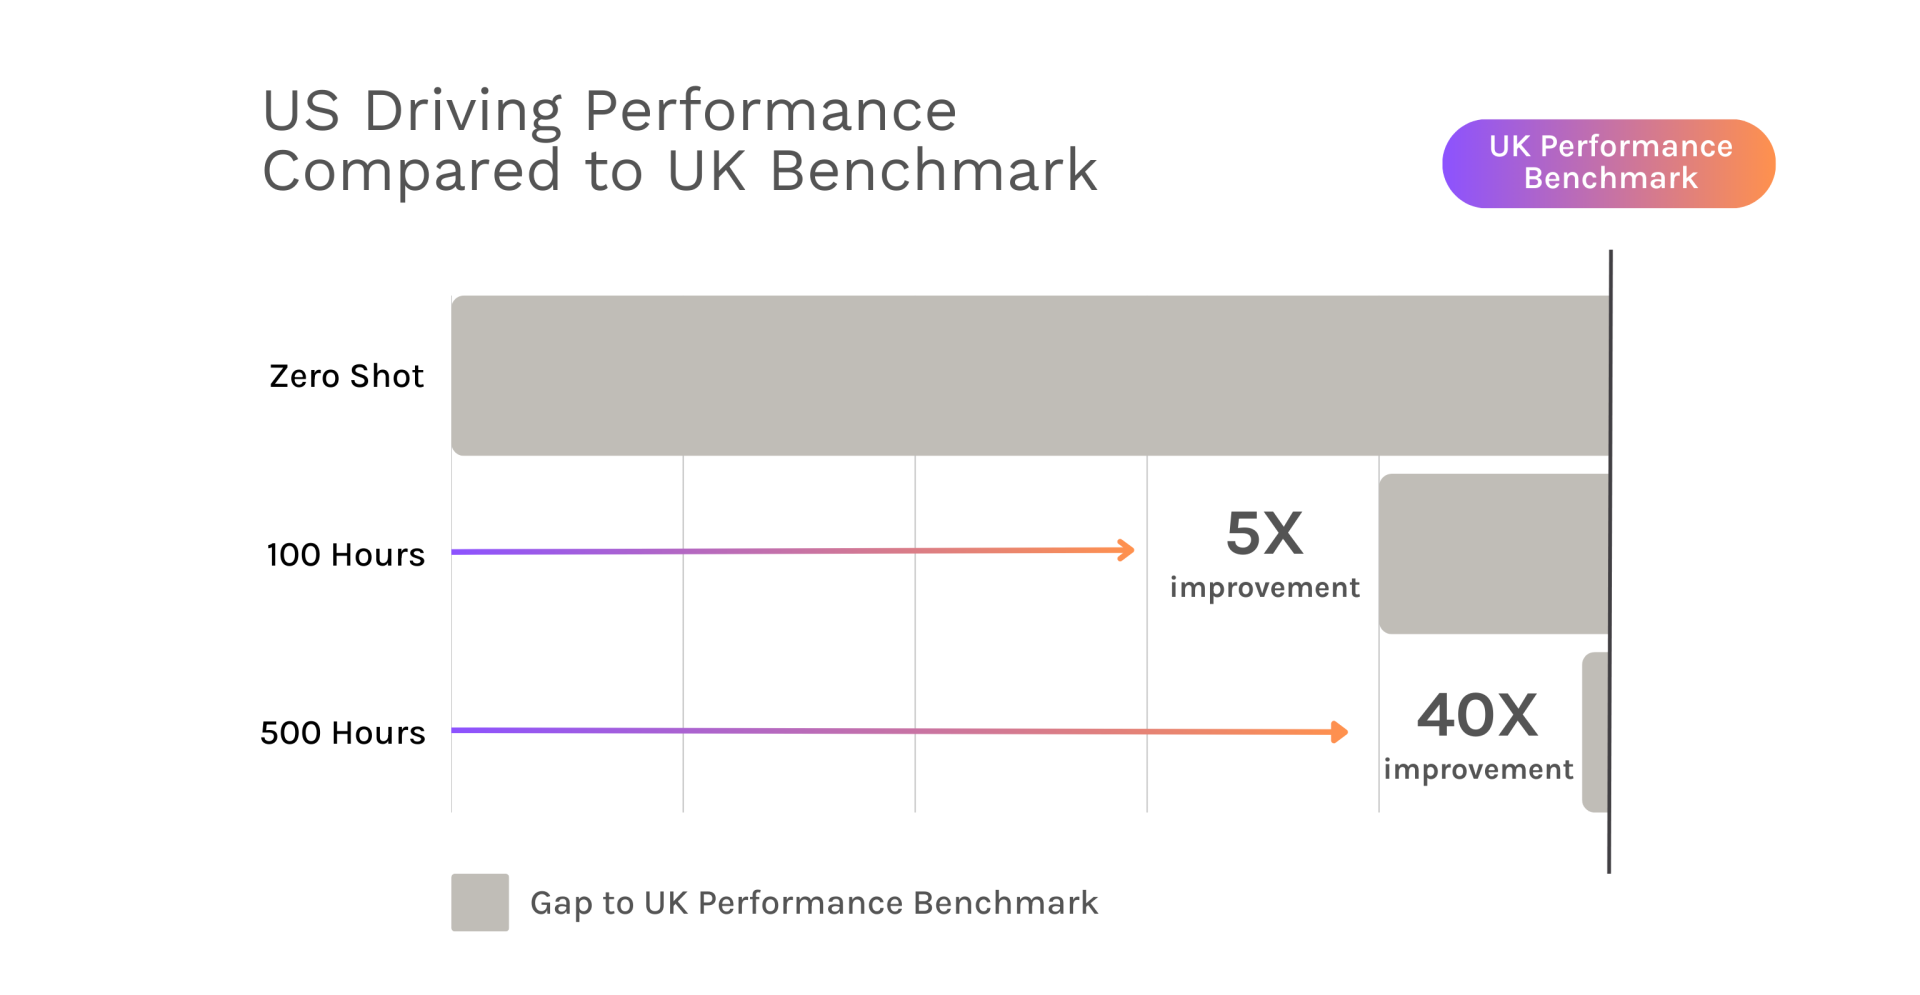
図1. 500時間分の新しい米国固有データでの学習後、英国レベルの性能と同等に達した、当社のモデルの米国走行への適応を示しています。
この迅速な学習は、当社の基盤モデルがいかに新しい地域へと汎用化されるかを浮き彫りにしています。その結果、英国と米国の両方に導入可能な単一の走行モデルを導き出すことができます。以下のビデオは、ロンドンとベイエリアで当社の車両を走行させている同じAIモデルを示しています。
新しい走行行動の学習
総合的な走行性能に加え、4ウェイストップ(全方向一時停止)、赤信号での右折、非保護左折(対向車線を横切る左折)、短い合流車線でのフリーウェイ合流など、米国特有の新しい走行行動をモデルがいかに迅速に学習したかも調査しました。これらの行動は、国による道路インフラや交通パターンの主要な違いを反映しています。例えば、英国では一時停止標識は稀であり、非保護右折(米国の左折に相当)は逆の交通の流れに従います。増分的な米国固有データでモデルを微調整することで、道路インフラの違いだけでなく、手動でプログラムするにはあまりに微妙な現地の運転文化のような暗黙の規範にも適応しました。
仮想的な「オフロード評価」を用いて、モデルがこれらの新しい行動能力を学習するためにどれだけの追加サンプリングデータが必要かをテストしました。図2のシナリオ合格率の上昇が示すように、新しい学習データの量が10時間から500時間に増えるにつれて、オフロード性能が向上しました。特に、モデルは100時間分の追加サンプリングデータ内で強力な改善を示し、500時間まで継続的な向上が見られました。
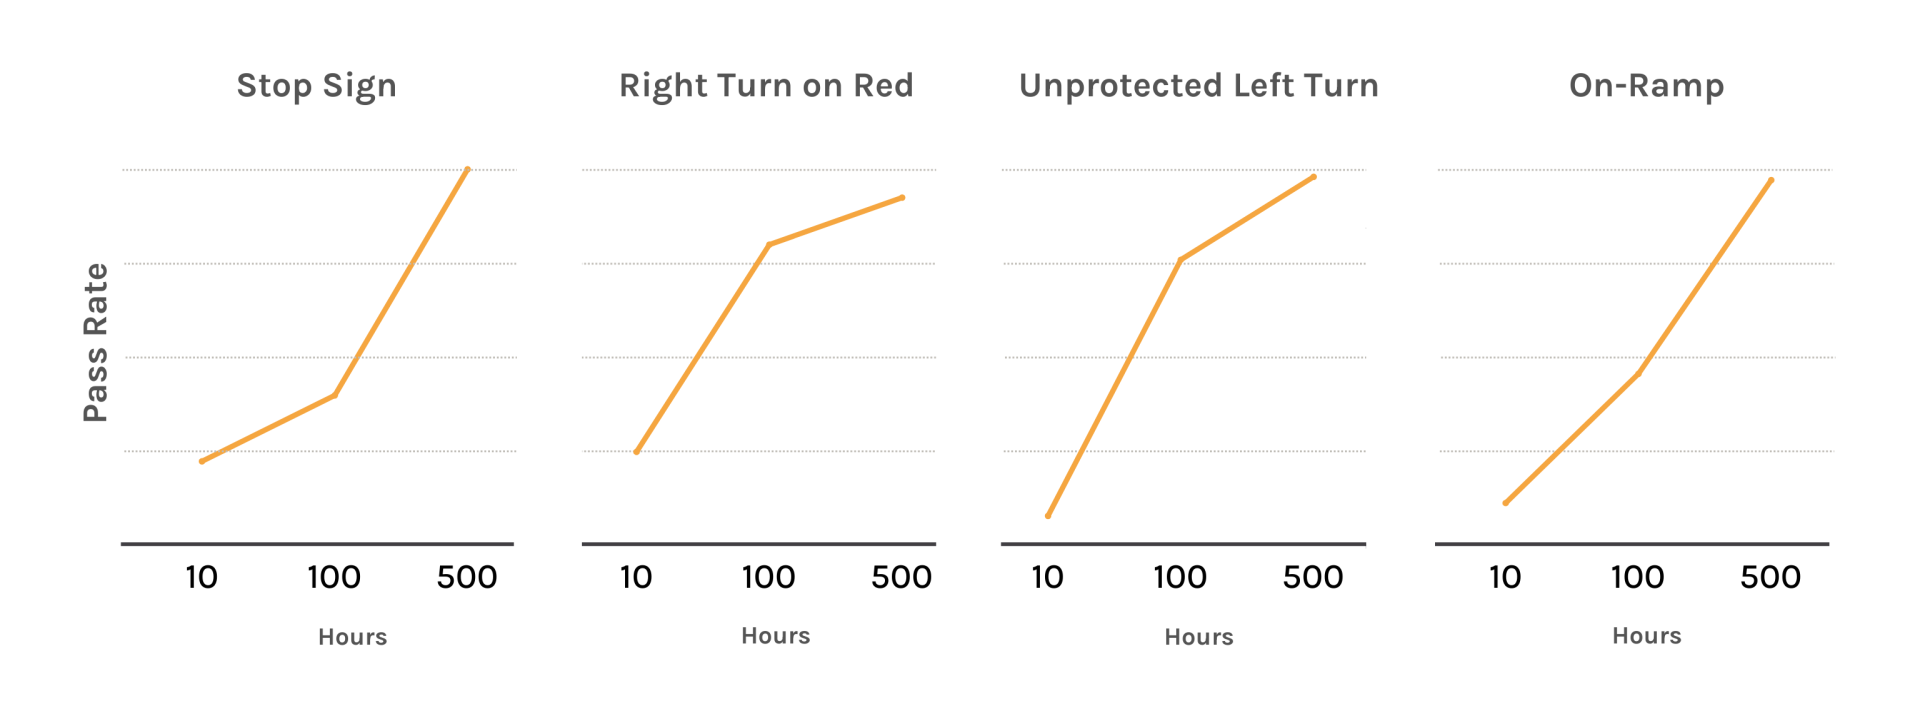
図2. 新たに学習された行動能力が、新しいドメイン固有データによって迅速に向上したことを示しています。
Wayveの独自性:多くのデータソースから価値を引き出す
Wayveの基盤モデルは、ラベルのない広範なデータから学習するというユニークな特徴を持っています。これにより、収集コストが高く不足しがちな、センサー満載のAV(自動運転車)データのみに依存するという限界を打破できます。代わりに、自社フリートのデータに、フリートパートナーや自動車メーカー、その他の低忠実度な走行ビデオのソースから容易に入手できるサードパーティのデータセットを加えて増強します。この柔軟性により、すべてを自社で収集することなくグローバルな「データオーシャン」を構築でき、データカバレッジを飛躍的に拡大させることが可能です。
決定的なのは、この多様なデータ群が継続的な改善のフライホイール(弾み車)を加速させることです。あらゆる新しいドメインからの新しいデータセットが、すべての走行シナリオにおける基盤モデルの性能を強化し、強力なネットワーク効果を生み出します。モデルが以前の経験(すなわちすでに学習済みのデータ)に基づいて構築されるため、新しい状況での学習が速くなり、より効率的に汎用化されます。
これを説明するために、次の結果をご覧ください。2つの市場(米国と英国)のデータを追加すると、オレンジ色の線の低い損失曲線が示すように、モデルの精度が向上します。注目すべきは、この改善が両方の地域だけでなく、新たに導入された3番目の市場にも及んでいることです。これらのオフラインの結果は、同国での性能向上を予測していました。ドイツに新しい試験・開発拠点を開設する前から、先週!
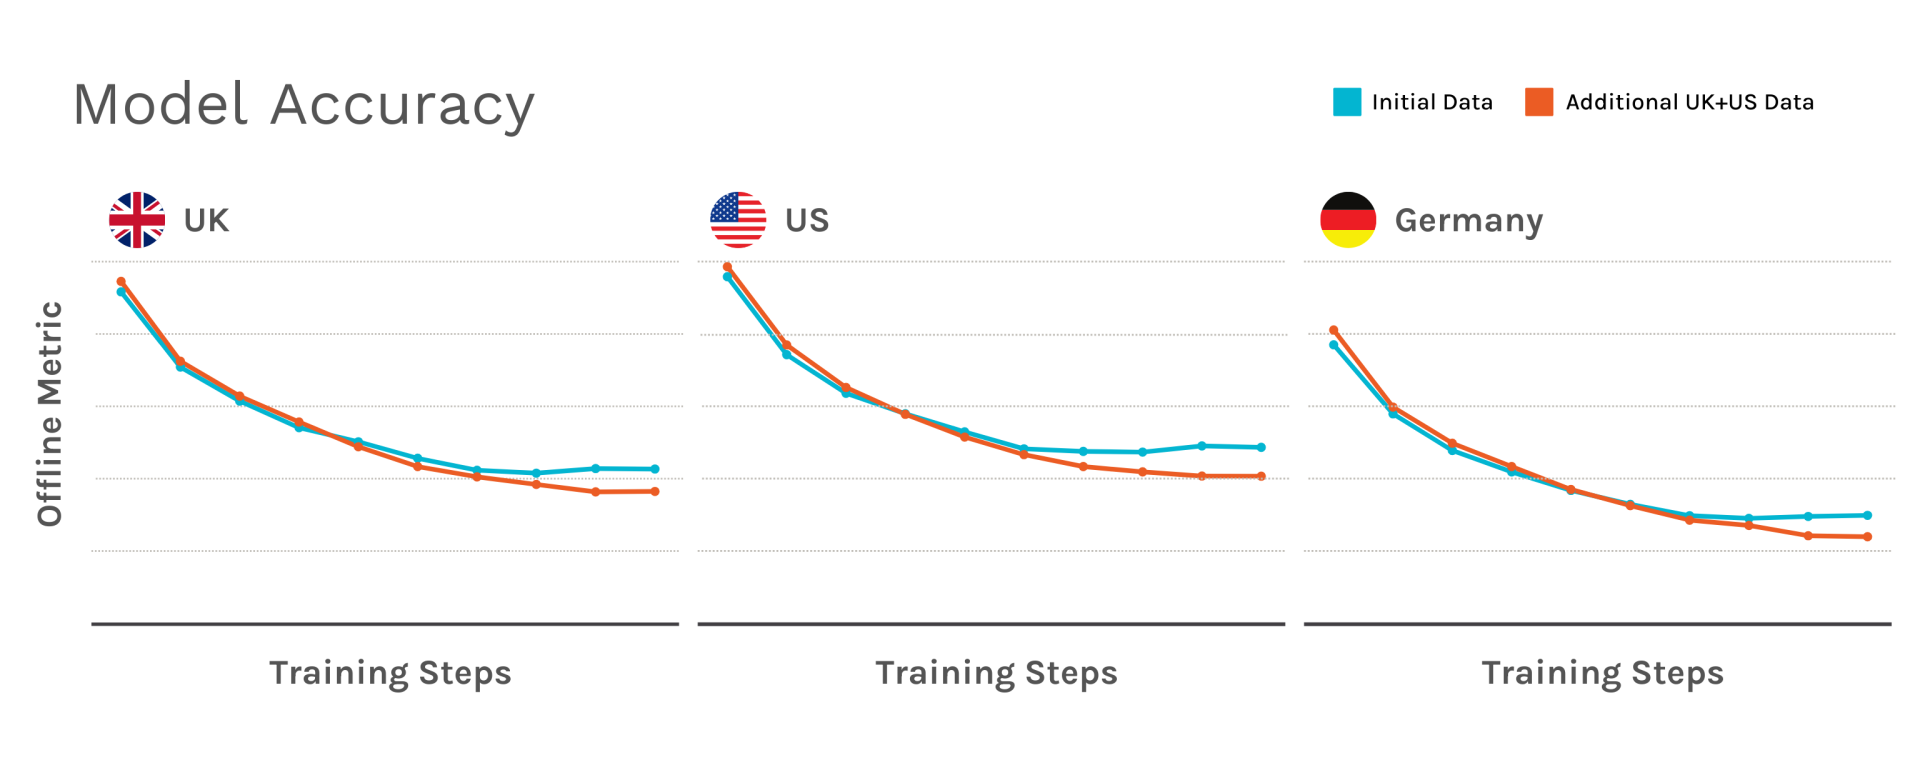
図3. 英国と米国のデータを混合して学習したモデル(オレンジ色の線)は、一貫して低い損失曲線を示しており、ドイツのような未知の環境を含むすべての地域でモデルの精度が向上していることを示しています。
この予測は実世界のテストでも裏付けられました。英国での路上テストでも同様のネットワーク効果が見られました。英国、米国、ドイツからの1万時間分のデータを基盤モデルに追加したところ、英国のみのデータを同量追加した場合と比較して、3倍の性能向上が認められました。
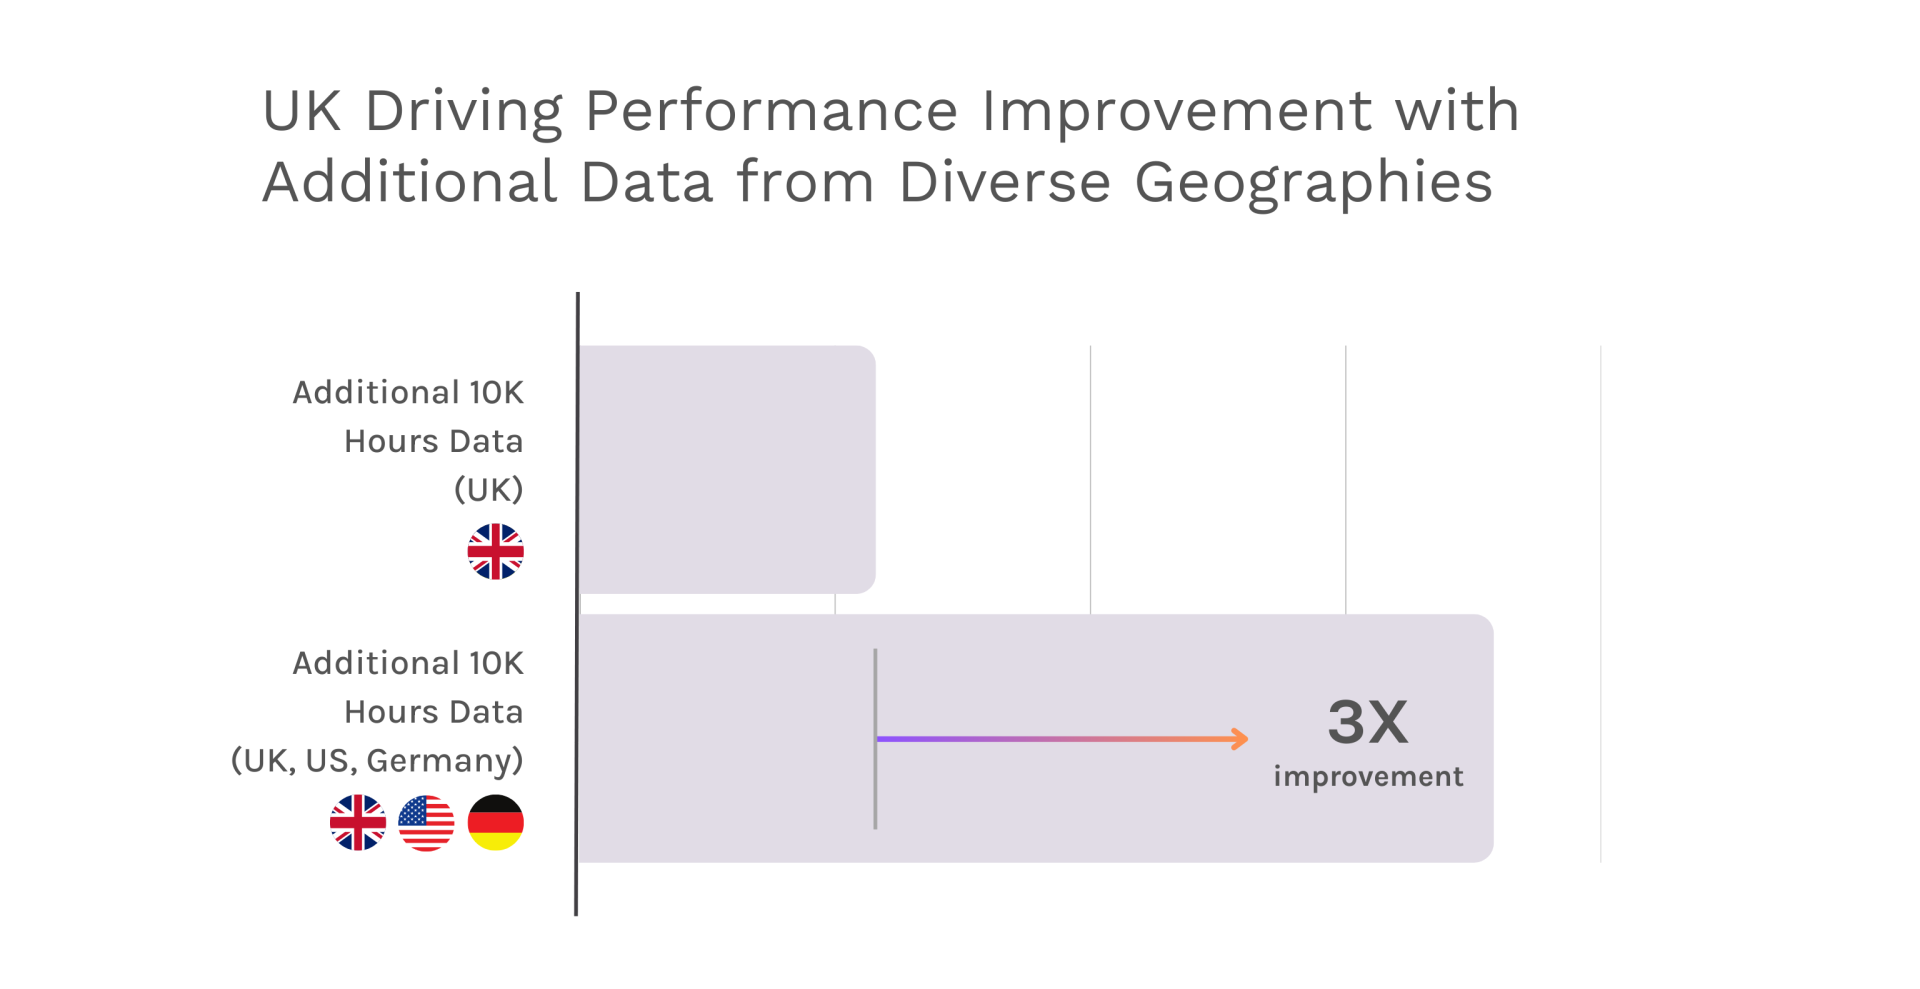
図4. より地理的に多様なデータで学習した場合の、モデルの路上性能の相対的な向上を比較しています。
ドイツからの初期成果:強力なゼロショット性能
3番目の市場であるドイツでのテストを開始したところ、初期の結果からゼロショット性能の大幅な飛躍が確認されました。米国での初期導入時と比較して、当社のモデルは微調整なしで最初からドイツで3倍優れたパフォーマンスを発揮しました(図5)。
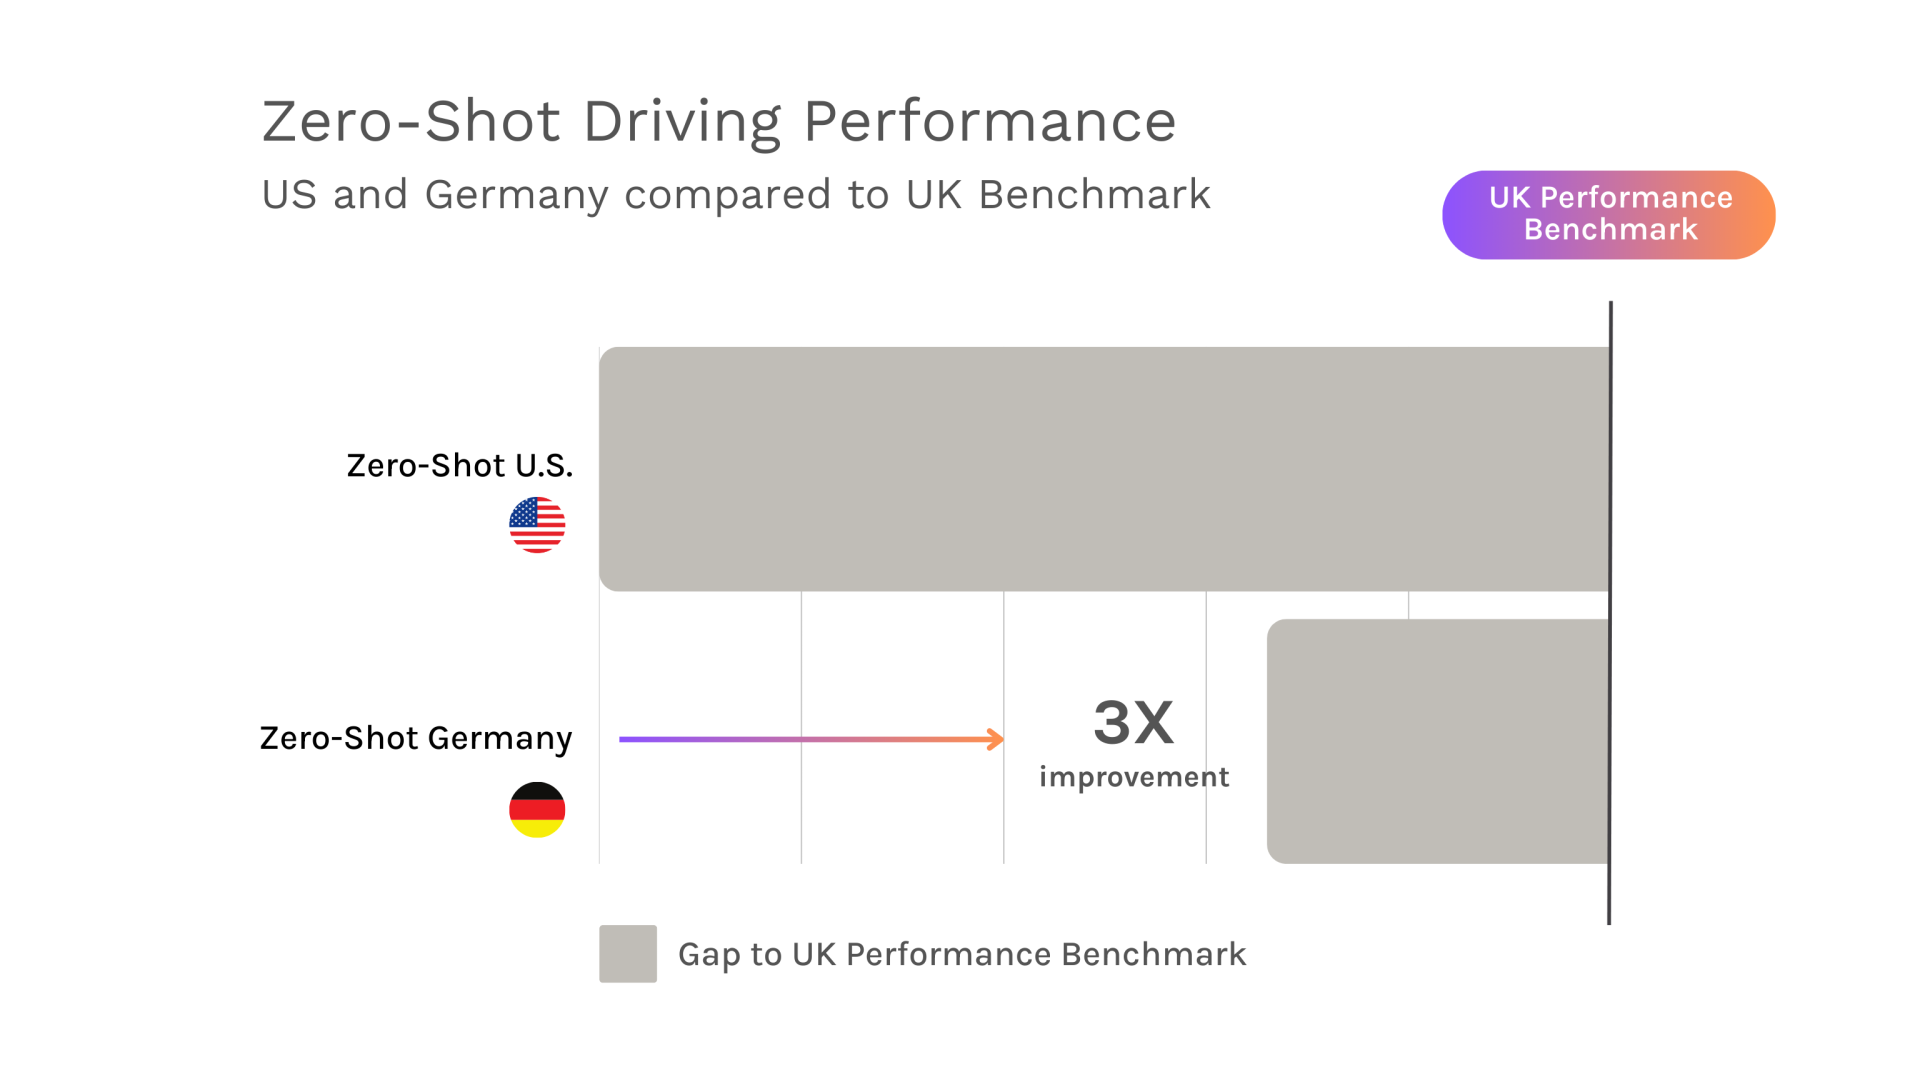
図5. 市場1から2へ(英国から米国へのゼロショット)、次に市場2から3へ(英国および米国からドイツへのゼロショット)移行した際の、追加の市場固有学習データなしでのモデルのゼロショット性能を比較しています。
これらの強力なゼロショットの結果は、次の学習フェーズへの道を開くものです。以下では、すでに英国と米国で走行しているのと同じモデルが、現在ドイツの道路を走行している映像をご覧いただけます。降雪条件や高速走行のオートバーンを含む、新しいドイツ固有のデータで学習させることで、性能をさらに磨き上げることを楽しみにしています。
地域を超えて:車両プラットフォーム間の汎用化
新しい市場への適応は、汎用化の一側面に過ぎません。当社は、異なるセンサー構成を持つ新しい車両プラットフォームに適応する基盤モデルの能力をテストしました。これは、さまざまな自動車メーカーと協力するための不可欠なステップです。開発車両から新しい自動車プラットフォームに移行する際、100時間の車両固有データによって性能が8倍向上することがわかりました。これは地理的適応に関する知見と一致しており、プラットフォームを越えた展開には増分的な学習のみが必要である可能性を示唆しています。
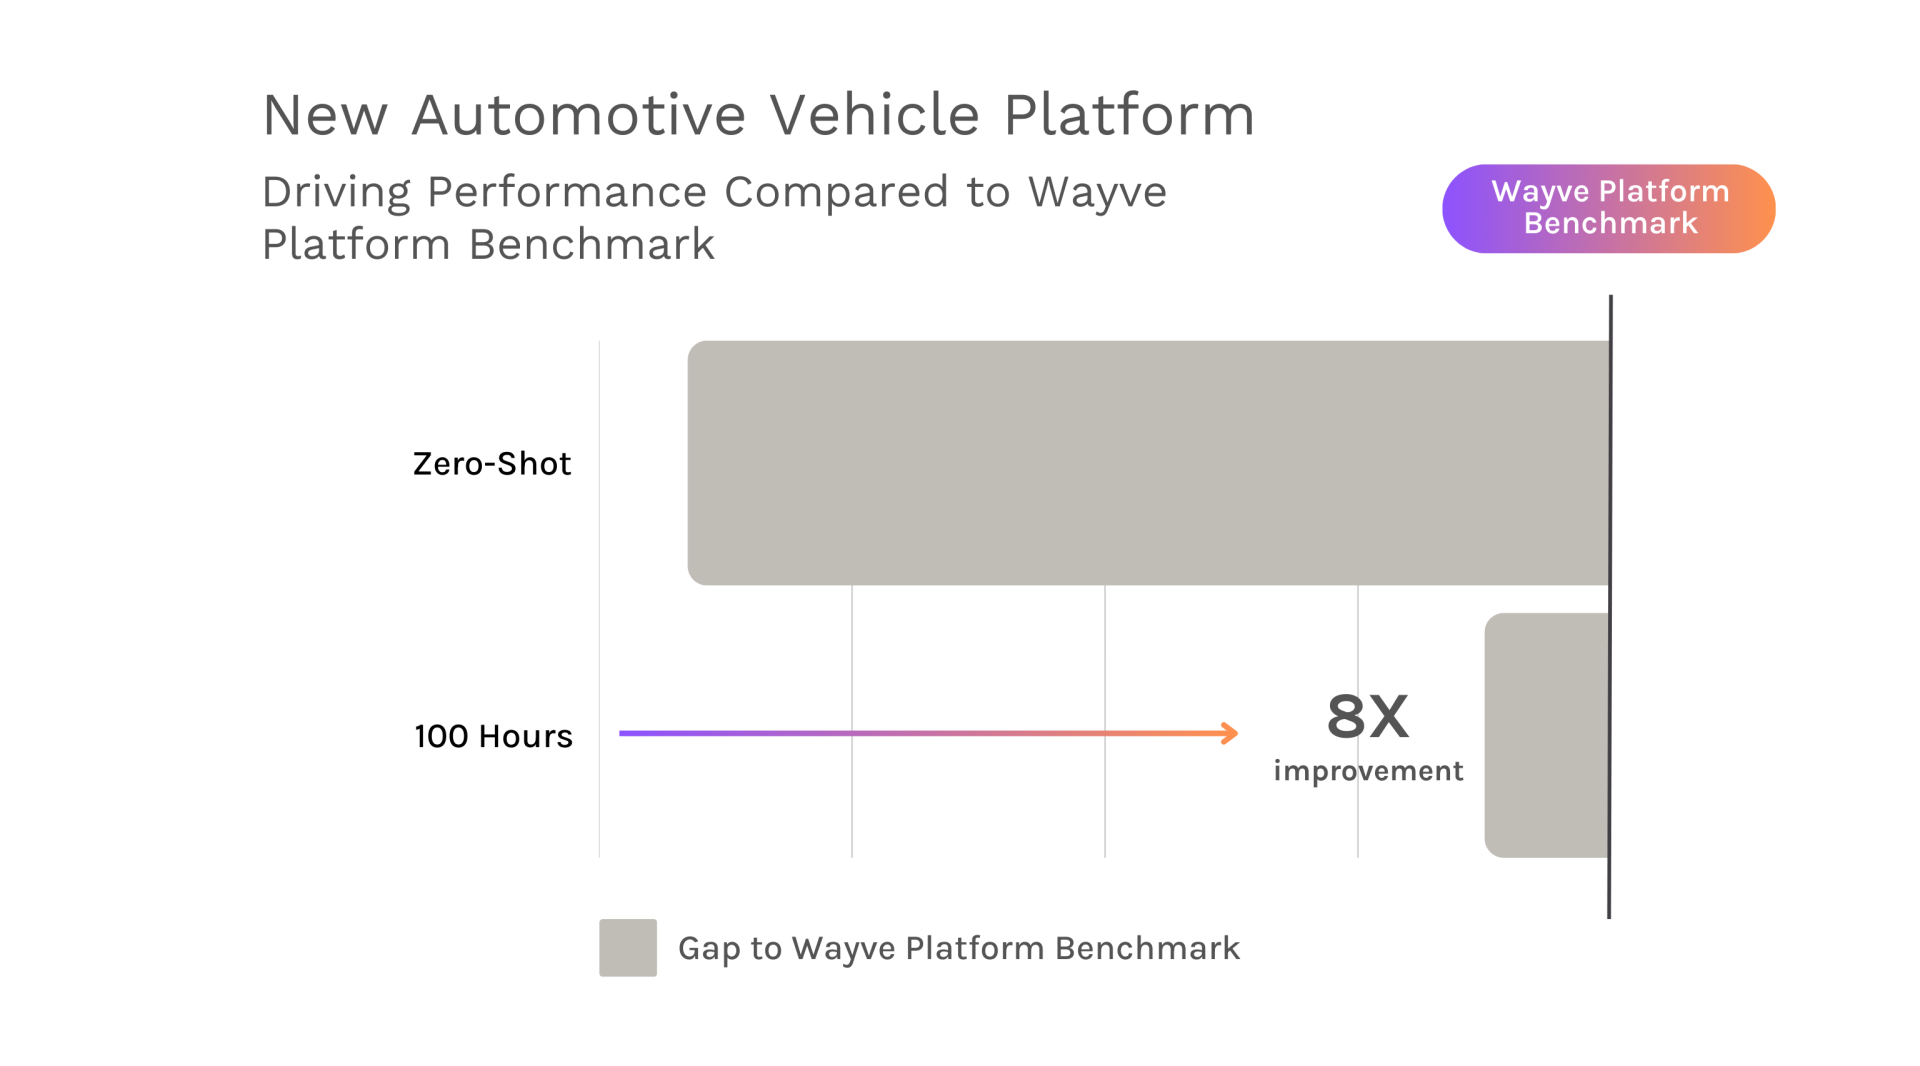
図6. 100時間分の新しい車両固有データでの学習後、新しい車両プラットフォームへと汎用化された当社のモデルを示しています。
汎用化から自動車グレードのAIへ
当社のエンボディドAIが地域や車両を超えて迅速に汎用化できる能力は重要な突破口ですが、安全な自動車グレードの製品を開発するには、幅広い走行シナリオにわたる厳格な検証が必要です。これを効率的に行い、導入を加速させるために、当社はデータ駆動型のアプローチを採用しています。 AIサイエンスのイノベーションである、GAIA、PRISM、Ghost Gymなどの合成データ生成やニューラルレンダリングを活用しています。これらの最先端技術は、高品質でフォトリアルなシミュレーションを作成し、実世界では遭遇するのに何年もかかるような、稀ではあるが安全性に不可欠なエッジケースに対してAIを広範囲にテストすることを可能にします。仮想テストと実世界テストを組み合わせることで、当社のAIが単に適応可能であるだけでなく、安全性が証明され、グローバル展開の準備が整っていることを保証します。
AV2.0をグローバルに拡張:未来へのロードマップ
これらの堅牢な検証機能を備え、当社はAV2.0をグローバルに拡張しています。英国から米国への進出成功は、当社のAIがいかに市場や車両プラットフォームを超えて適応するかを証明しており、より広範な展開への道を開いています。
拡大を続ける中で、当社の目標は変わりません。それは、あらゆる場所で、あらゆる車両を操作できるエンボディドAIを開発することです。多様なデータを活用することで、安全で適応性が高く、拡張可能な自律性を実現する高度に汎用化されたAIを構築しています。データのネットワーク効果はこの進歩を加速させ、モデルの性能を高め、より迅速な適応を促し、より広範な汎用化を可能にしています。
当社の拡大はまだ始まったばかりです。今後もAV2.0を進化させ、高度な運転支援および自動運転のためのエンボディドAIを現実のものにしていくWayveにぜひご注目ください。
4 11月 2026 | エンジニアリング
言語はAIドライバーの助手席に座るべきであり、制御ループを停滞させてはならない
学習された安全性へのアプローチを探求するシリーズの最終回では、物理的制御と安全性保証における意味的インテリジェンスの役割について考察します。
続きを読む
4 11月 2026 | エンジニアリング
Wayve AI Driverの検証
学習済み安全性へのアプローチを探るシリーズのパート2では、Validation 2.0が、単なる効率的なスケーリングを超えて、企業が自動運転製品を開発し提供する方法を根本的に再構築する様子を探ります。
続きを読む
4 11月 2026 | エンジニアリング
安全なAIドライバーの構築
学習された安全性へのアプローチを探るシリーズのパート1では、Wayveの学習された安全エンベロープ(LSE)を使用して、AIドライバーがどのように意思決定を行うかの一部として安全評価がどのように行われるかを探ります。
続きを読む