








26 9月 2022 | エンジニアリング
業界初:汎用AIドライバーのコードを解読
多くの場所や異なるユースケースに真にスケール可能な自動運転車(AV)技術を構築するには、汎用性、つまり学習した内容をこれまで見たことのない新しい状況に適用する能力を持つインテリジェントなソリューションが必要です。これはAV2.0の核となる機能であり、Wayveが車両に依存しない人工知能(AI)ドライバーによって、各新規ドメインに必要なデータを大幅に削減し、非常に低いコストで市場に参入できる独自の能力を解き放ちます。当社のシステムが、1) これまで見たことのない新しい都市への汎用化、そして2) 2つの大きく異なる車両プラットフォーム間での汎用化という、2つの主要な概念において汎用性を示したことで、これが真実であることが証明されています。これは業界初の快挙です。
なぜ汎用性が自律走行のスケールアップに重要なのか
自動運転車は社会に大きな利益をもたらし、より安全でスマートかつ持続可能な交通手段へのアクセスを拡大するでしょう。実用的な自律走行ソリューションを世界に提供するためには、人間のドライバーが運転の課題に取り組むのと同じように、自動運転車が見て、学び、適応するための車載インテリジェンスを持つ必要があると私たちは考えています。これは、私たちが常に変化する多様でダイナミックな環境で活動しているためです。運転をこれほど複雑なエンジニアリング問題にしているのは、路上で同じ状況が二度とないことです。天候、照明、交通状況、道路工事、他の道路利用者といった変数は常に変動しています。これは、車が遭遇する可能性のあるあらゆる状況を網羅的にプログラムすることが、不可能ではないにしても極めて困難であることを意味します。だからこそ、運転の概念を学習し、新しい状況にその知識を汎用化、つまり適用できるインテリジェントなソリューションが必要なのです。
機械学習の観点から見ると、汎用性とは、AIモデルが訓練データから学習した後、これまで見たことのない新しいデータに適切に適応する能力のことです。これは、当社のAI運転モデルが与えられたデータからどれだけ正確に学習し、その学習した情報を他の場所に適用できるかの尺度となります。
汎用性はAV2.0の核となる機能であり、Wayveは今回、新しい都市と車両タイプへの2種類の汎用性を実証しました。これは業界初の快挙です。
なぜこれが当社の製品にとって重要なのでしょうか?
複数都市への汎用化は、各新規ドメインで指数関数的に少ないデータで、低コストで新しい市場に参入できることを示しています。複数車両への汎用化は、フリート顧客が使用したい車両をサポートするために、車両に依存しないドライバーを提供する当社の能力を解き放ちます。
汎用性はAV1.0の自律走行技術にとって課題です。これらのシステムは、特に計画コンポーネントにおいて、車両の挙動に影響を与える多くの設定パラメータとソフトウェアを持っているため、大幅な再設計なしに汎用化することは困難です。
昨年、私たちはロンドンで運転を学習し、これらの新しい都市での経験やHDマップなしに、他の主要な英国都市にフリートを展開できることを示しました。当社のAI運転モデルが、ロンドンでの訓練経験から一時的な道路工事を回避するような複雑な運転概念を学習し、その後、ケンブリッジ、マンチェスター、リーズ、コベントリー、リバプールで遭遇した新しい道路工事のシナリオを走行できることを確認しました。この複数都市汎用化テストは、ロンドンでの運転問題を解決することで、他の都市での展開を迅速化できることを証明しました。各新規ドメインに必要なデータが大幅に少ないため、私たちは新しい市場で迅速に運転できるAVシステムを開発しています。
次の課題は、乗用車と小型商用バンという2つの異なる車両プラットフォームで汎用性があることを証明することでした。
業界初の、異なる都市や車両タイプに汎用化できるAIドライバーを開発したWayveチームの舞台裏をご覧ください。このビデオは、ロンドンの公道で自律走行バンを初めて走行させた週に撮影されました。
自動車からバンへ汎用化できる自動運転システムを構築した方法
私たちは、非常に異なる形状を持つ2つの車両プラットフォームを運転できる、単一の汎用的な運転モデルを開発しました。まず、これをシミュレーションでプロトタイプ化しました。次に、自律走行小型商用バンであるMaxus e9を立ち上げました。 最後に、当社の2つの自動運転車両プラットフォーム、ジャガーI-PACE乗用車とMaxus e9バンで車両汎用性を実証しました。
1. 探索:シミュレーションによる汎用化
まず、車両プラットフォーム間の汎用性が可能かどうかを理解したかったのです。2つの車両には顕著な物理的違いがあります。
- 異なる質量と制動応答が縦方向の動きに影響する
- 異なる形状が横方向の動きとセンサー位置に影響する
- 車両タイプと加速プロファイルが、他のドライバーが車両とどのように相互作用するかに影響する
当社のシミュレーション環境に小型商用車を導入し、シミュレーションバン用の運転データセットを迅速に作成しました。これにより、路上に出たり実世界のデータを得たりする前に、乗用車とバンの両方を運転するためにモデリングをどのように適応させるかを探索することができました。
I-PACEプラットフォームでのAV開発に使用しているのと同じテストスイートを使用して、シミュレーション運転性能をテストしました。
このテストから、私たちは3つの結論を導き出しました。
- 車両プラットフォーム間で汎用化できる運転モデルを訓練できること。
- 新しい車両プラットフォームからの比較的小さなデータセットでこれを行い、汎用化のために広範なデータコーパスを活用できたことを確認しました。
- モデルを訓練するために自動車とバンのデータを組み合わせることで、I-PACEとMaxusバンの両方で性能が向上することを確認しました。この結合データコーパスは、当社のシミュレーション評価ベンチマークにおいて、単一車両データコーパスを上回る性能を示しました。これは、単一車両データコーパスと比較して、結合データコーパスで観察される運転状態の多様性が大きいことに起因すると考えています。
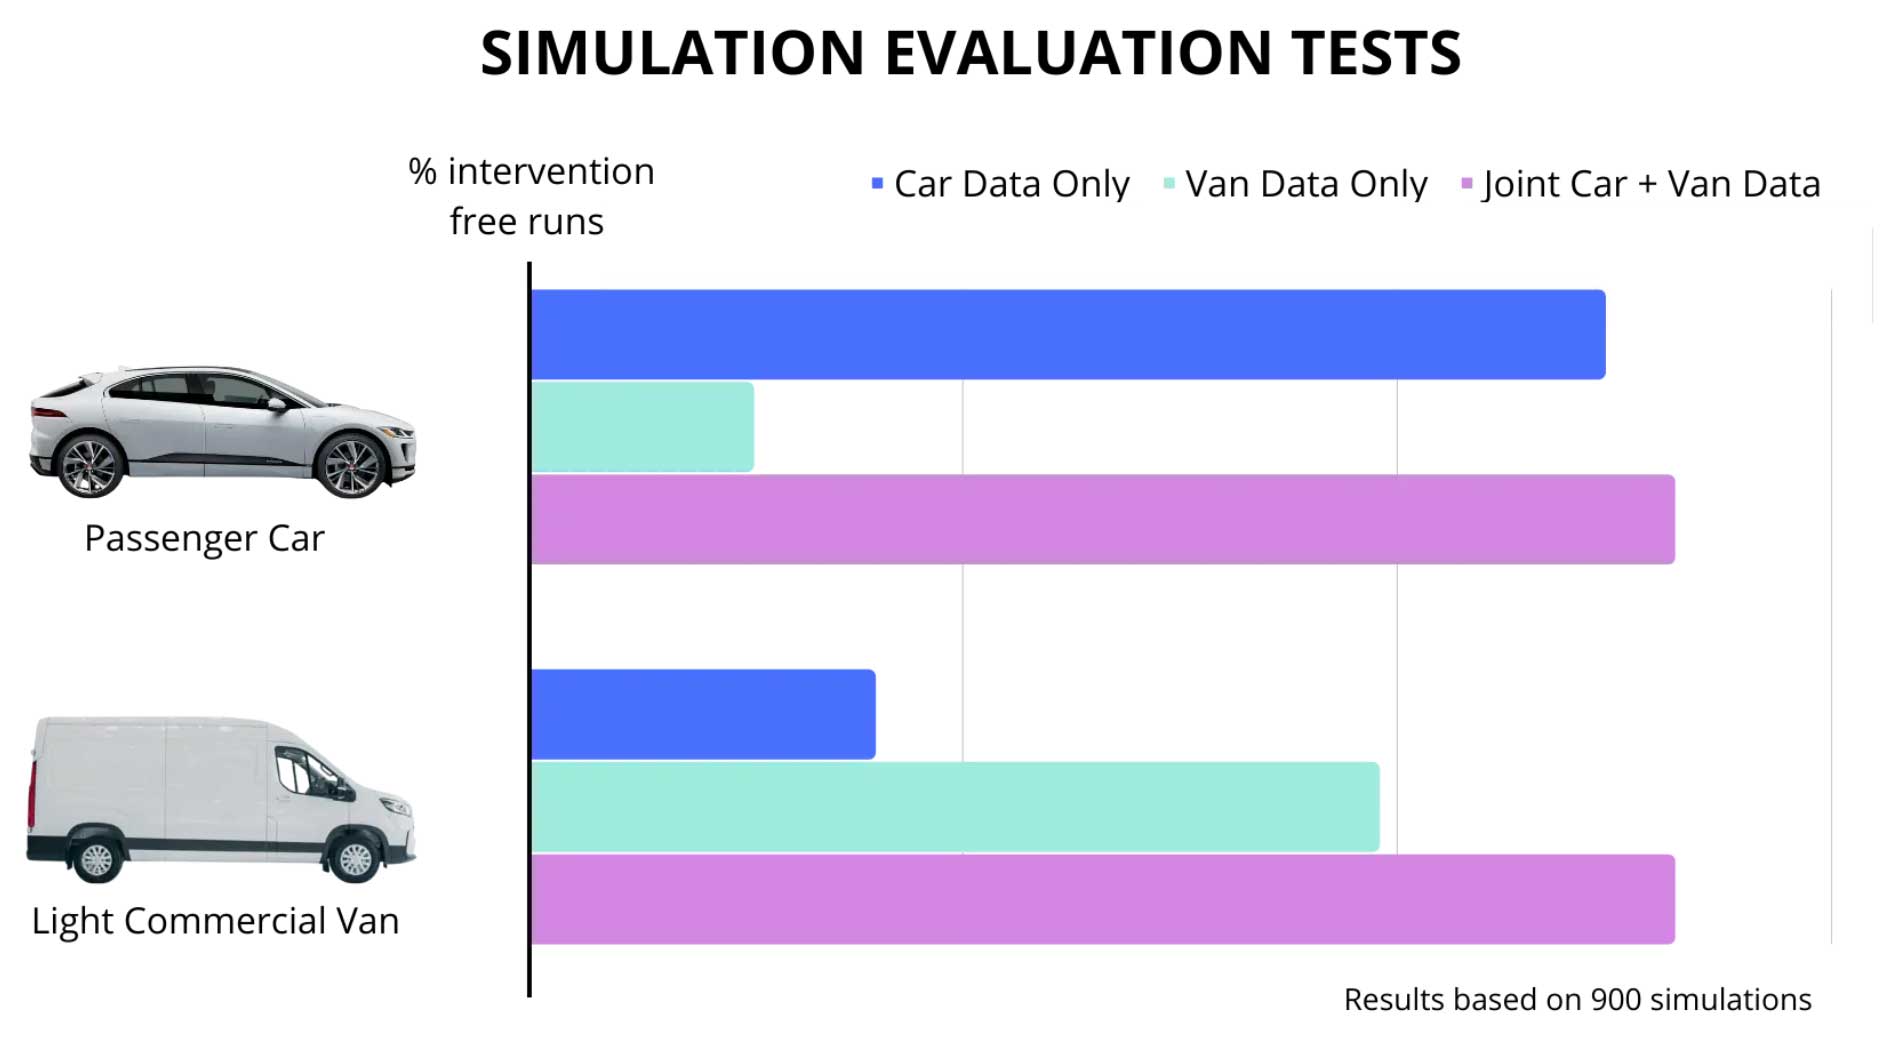
シミュレーションテストの結果は、自動車とバンのデータを組み合わせて訓練された当社のAIモデルが、2つの異なる車両プラットフォーム間の異なるカメラ位置と車両ダイナミクスに汎用化できることを示しました。これにより、さらに進んで、第1世代I-PACE技術を応用した自律走行小型商用バン(LCV)を構築する自信が得られました。
2. 構築:自律走行バンの作成
私たちは、自律走行システムが汎用化する能力を試すのに適していると感じた車両プラットフォームを意図的に選択しました。当社のAVシステムをMaxus e9小型商用バンに適応させました。
自律走行スタックはI-PACE乗用車と同一に保ち、同じ車両抽象化レイヤーを使用しました。これは、同じAIモデルで両方の車両を運転できるようにするために重要でした。
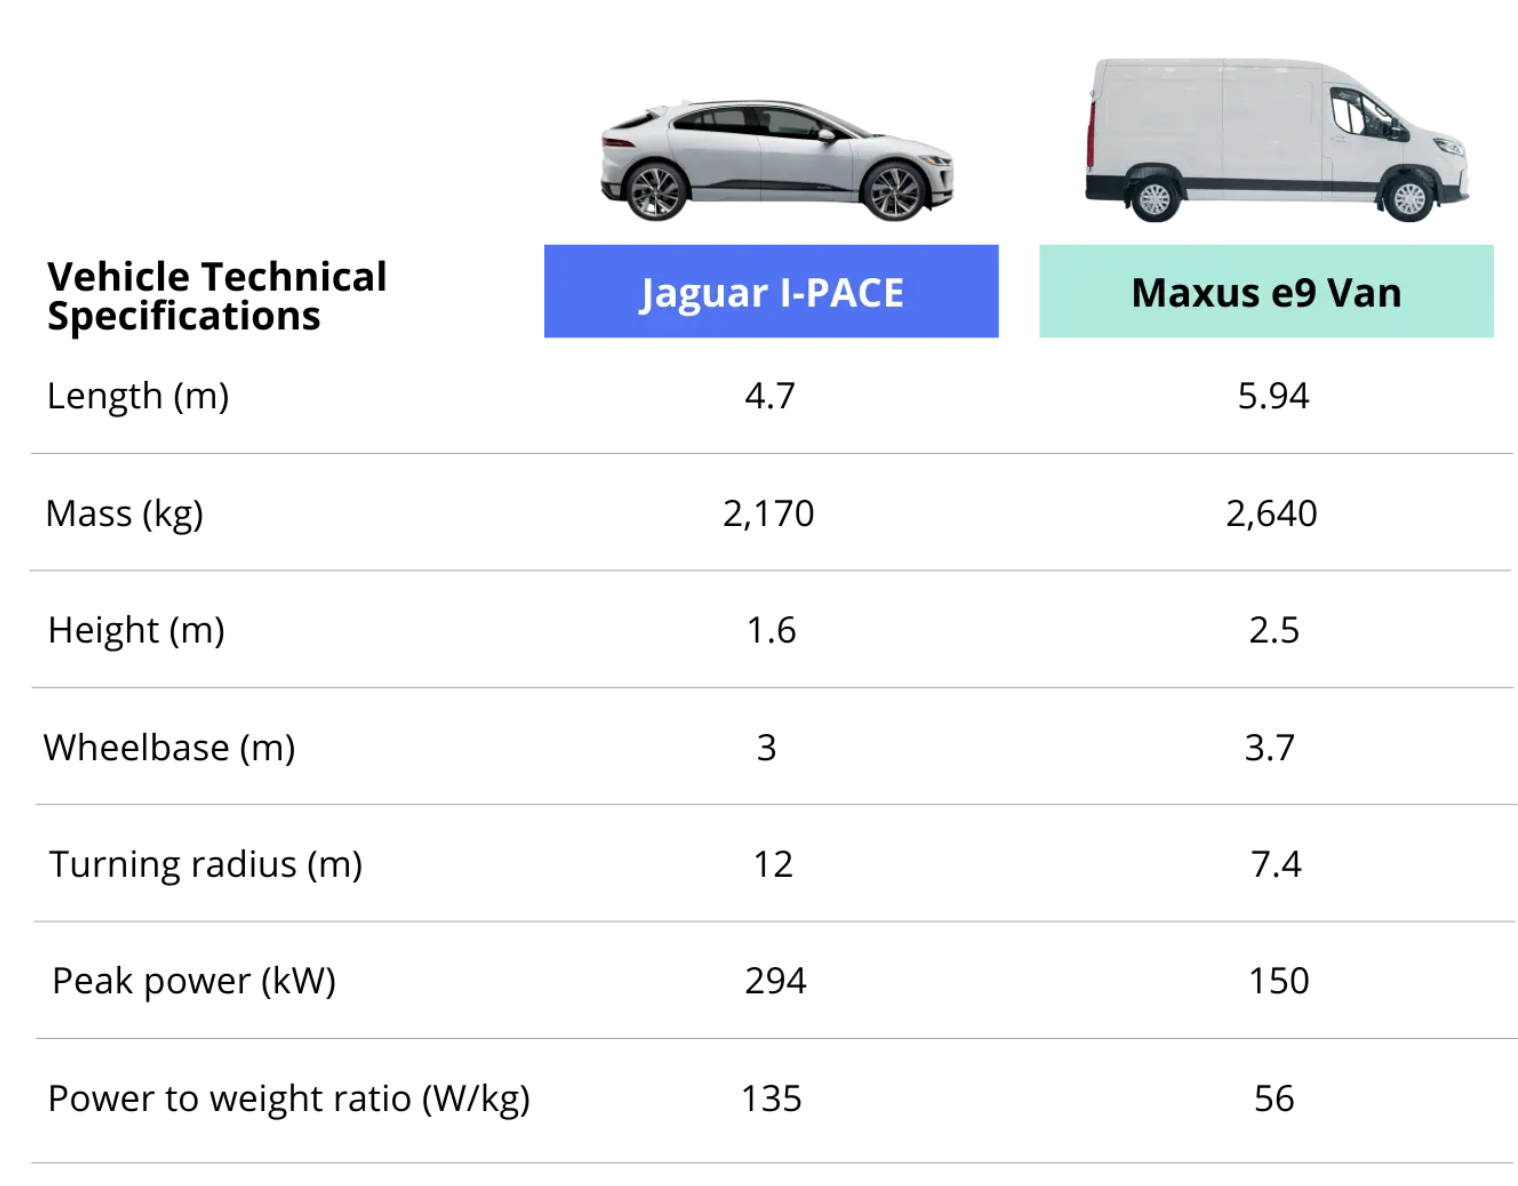 車両仕様の違いの表
3. テスト:現実世界での車両汎用性の確認
シミュレーションテストの結果は有望でしたが、実世界の結果がすべてを物語ります。私たちは、路上テストで2台の車両の汎用性に対する期待を確認したかったのです。
シミュレーションテストから学んだことを現実世界に適用し、数千時間のI-PACEデータとわずか80時間のバンデータでドライバーを訓練しました。I-PACEで使用しているのと同じ構造化されたテスト方法論を用いて、バンを1週間テストしました。
2つの重要な観察結果が得られました。
- モデルが、歩行者横断や二重駐車車両の追い越しなど、I-PACEフリートで80時間をはるかに超える大規模な訓練後にのみ見られた行動概念をバンに転移させたことを確認しました。
- より少ないドメイン内経験から学習した、より広い旋回半径や異なるセンサー形状の管理など、バン固有の行動を示したことを確認しました。
同じ運転シナリオは二度とありません。だからこそ、当社の自動運転システムが、学習した運転行動を新しい未知の状況に汎用化できることが重要なのです。
当社の自律走行バンが、路上走行の最初の数日間で遭遇したロンドンの交通状況をご覧ください。
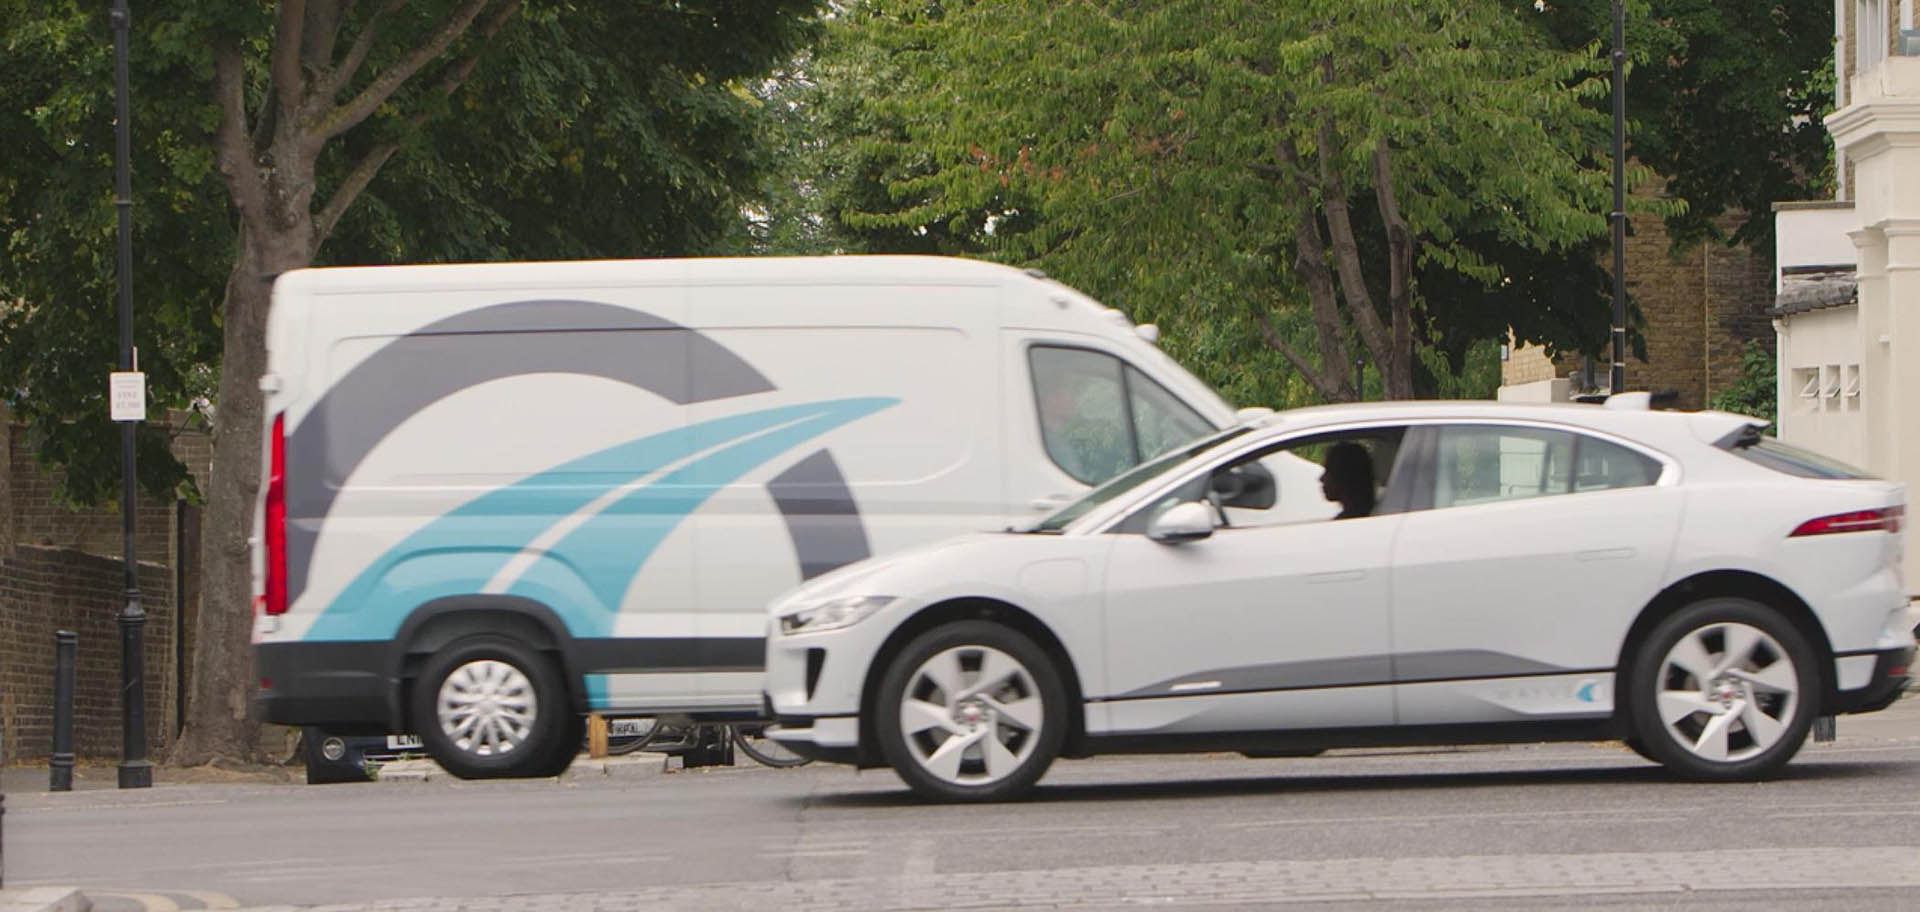
当社の自律走行バン(下画面)が、当社の自律走行乗用車(上画面)をロンドンで追従する様子をご覧ください。両車両は、車両間通信なしで、同じAIモデルを持つ同じ自律走行スタックによって運転されています。
結論
複数車両テストは、非常に異なる形状を持つ2つの車両プラットフォームを運転できる、単一の汎用的な運転モデルを構築することが可能であることを示しました。なぜこれが重要なのでしょうか?自律走行交通の未来には、マルチモーダルなソリューションが必要です。当社の配送トライアルパートナーの間でも、非常に異なる車両要件が見られます。新しい車両タイプへの汎用化は、車両に依存しないドライバーを提供し、フリート顧客が使用したい車両に対応する当社の能力を解き放ちます。
複数都市および複数車両への汎用化というマイルストーンを達成したことは、業界初の快挙です。Wayveでは、すべての経験から学習し、指数関数的に少ないデータで新しいドメインに拡大する、基盤となる機械学習モデルとしての中央運転インテリジェンスの構築に注力しています。AV2.0の汎用化能力、ひいてはスケール能力を検証した今、私たちは自律走行ドライバーの機能を拡大し続けます。また、これを商業パートナーとのテストに展開し、実世界のユースケースで機能することを示すことを楽しみにしています。
4 11月 2026 | エンジニアリング
言語はAIドライバーの助手席に座るべきであり、制御ループを停滞させてはならない
学習された安全性へのアプローチを探求するシリーズの最終回では、物理的制御と安全性保証における意味的インテリジェンスの役割について考察します。
続きを読む
4 11月 2026 | エンジニアリング
Wayve AI Driverの検証
学習済み安全性へのアプローチを探るシリーズのパート2では、Validation 2.0が、単なる効率的なスケーリングを超えて、企業が自動運転製品を開発し提供する方法を根本的に再構築する様子を探ります。
続きを読む
4 11月 2026 | エンジニアリング
安全なAIドライバーの構築
学習された安全性へのアプローチを探るシリーズのパート1では、Wayveの学習された安全エンベロープ(LSE)を使用して、AIドライバーがどのように意思決定を行うかの一部として安全評価がどのように行われるかを探ります。
続きを読む